2026-10-12 19:14:11
作者:
科技
九月二十三号在南京,顺路找读博的发小蹭饭,跟着他进了计算机系的实验室,一进门就看到个有意思的东西。
那台不大的人形机器人,被故意关了视觉,让它在堆满杂物的桌面上找透明玻璃杯。我一开始还攥着手机想拍翻车现场,结果它机械手伸出来,碰到了堆在边上的笔记本,轻轻往旁边拨了拨,再往前走,指尖碰到杯壁,直接握住了杯柄拿了起来。整个过程没有提前录好的路径,也没有预设的坐标。我盯着看了三遍,鸡皮疙瘩都起来了。
这就是他们团队在做的具身智能。原来听这个词,总觉得是营销出来的新概念,直到亲眼看到这一幕,才明白跟原来见过的AI,真的不一样。
为什么突然所有人都在聊具身智能
之前我们熟悉的AI,不管是聊天的还是作图的,都活在屏幕里。喂给它一堆整理好的数据,它学完了给你输出结果,从来不用跟真的世界打交道。
原来的机器人呢?大多是固定工位的工具,汽车厂焊车门的,流水线打包的,位置错一毫米都动不了,换个地方直接罢工。
真实世界太乱了啊。今天杯子放偏了一厘米,明天桌面上多了一张纸,后天光线暗了看不见,原来的方案全废。
大模型出来之后,这个事儿才有了转机。大模型攒出来的常识推理能力,刚好给机器人补上了脑子这块短板。它不用你给它一步步写好遇到XX情况该做XX,它能自己看懂这个场景是什么,哪里有障碍物,我接下来该往哪动。
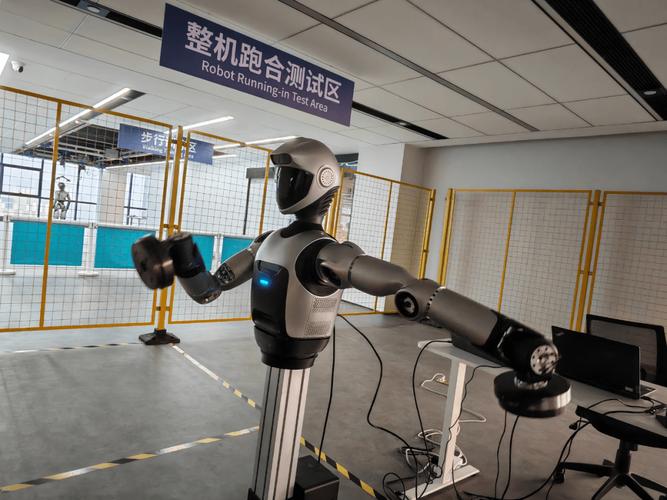 南京高校实验室具身机器人测试场景
说白了,原来机器人是只会按指令动的傀儡,现在终于能自己想事儿了。
很多人都理解错了具身智能
刷短视频刷到过不少科普,说具身智能就是把大模型装到机器人身体里。不对。差得远。
这个概念最早从认知科学来的,核心逻辑其实很简单:智能从来不是单独存在于大脑里的,是身体跟环境摸爬滚打互动出来的。
你想想,你学骑自行车,是看十本书就能学会的吗?不行啊,你得摔几次,身体找到平衡感,才会骑。你闭着眼也能摸到自己脸上的鼻子,是你脑子记着位置,不是你看着才找得到。这些本事,都是身体跟环境互动攒出来的,不是光靠看数据能学会的。
好多创业公司换个PPT就说自己做具身智能,本质就是把大模型接个现成的机械臂,就出来圈钱了。说白了,连具身智能的门都没摸到。他们那种,顶多叫带了身体的大模型,不是真的具身智能。
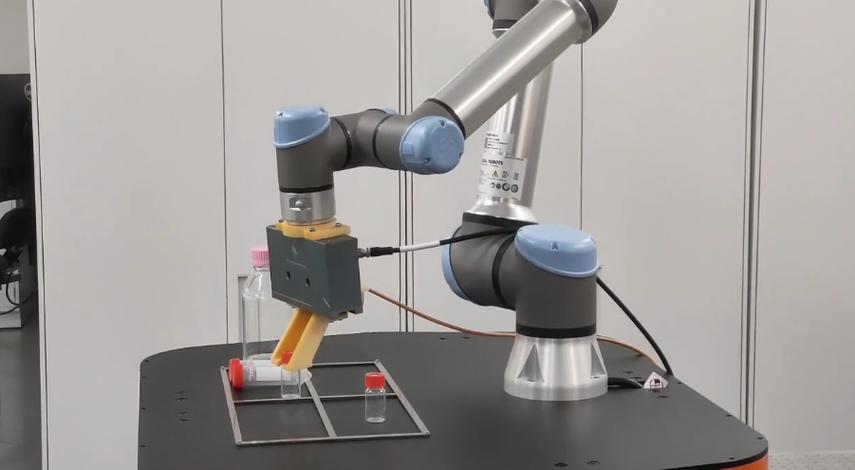 具身智能机械臂抓取透明物体测试图
真的具身智能,是身体本身就在参与学习,不是光靠脑子发指令。同样是抓杯子,机械手碰几次,就自己调整力度和位置,比看一万张图片学的还快,这才是对的路子。
真能走进日常生活吗
 真能走进日常生活吗
说实话,现在大部分的具身智能,还停留在实验室阶段。真的能放到你家里帮你做家务的机器人,还早。
难在哪?第一就是成本。现在要做到能应对家庭里各种乱七八糟场景的机器人,一套下来成本十几万,卖给你你要吗?反正我舍不得。第二就是真实世界的不确定性太多了。你家孩子把玩具扔的满地都是,你爱人把外套随手扔在椅子上,机器人今天遇到了,明天还可能遇到新的状况,它得时时刻刻重新做决策,现在的算力还撑不起随时随地快速反应。
不过话说回来,进展真的比我预想的快多了。去年看的演示,机器人还只能抓提前摆好的方块,今年就能抓装了半杯热水的纸杯,不会撒,不会捏碎。一些细分场景已经开始落地了。比如仓库里分拣奇形怪状的快递,比如汽车厂换生产线的时候不用重新调试机器人,这些地方已经能用了。
至于我们普通人什么时候能用上能帮我们叠衣服擦桌子的家务机器人?发小说,乐观估计也要五到十年。想想也正常,原来大模型发展了几十年才到现在这个水平,具身智能哪能一下子就成熟。
我之前看完演示,坐在实验室楼下的桂花树下跟发小聊天,九月南京的桂花开得香,我就想,原来AI发展这么多年,一直都是在虚拟世界里折腾,现在终于要往真实世界走了。原来我们只见过AI写一首诗,画一张图,哪天AI能帮你把晒干的衣服叠好放进衣柜,能帮你把掉在地上的碎碗片扫干净,那才是真的改变了每个人的生活,对吧?
说不定再过十几年,我们家里的机器人,就像现在的手机一样平常,到时候我们回头看,今天实验室里那台摸黑找杯子的机器人,就是个开始。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:当机器人学会摸黑找杯子:聊聊具身智能到底是什么
文章链接:https://www.lfdjt.com/p/keji/a/9342.html