刚跨进车间大门,就听见斜对面工位“哐当”一声。
我扭头看过去,机械臂歪着胳膊,把半摞塑封好的铝型材扫到了料盒外面,银闪闪的铝屑溅了半米远。当班的小姑娘蹲在地上捡,嘴里嘟嘟囔囔,说这破臂今天又抽风,早上刚调的参数,没半小时就抓歪三回。
很多外来参观的人站在车间边上看,总觉得这机械臂厉害,力气大,反应快,抓东西稳。
错。
真要把抓东西这件事拆透,核心根本不是力气,是大家听着耳熟但从来没摸透的——定位抓取。
你以为的“抓稳”,其实从伸手前3秒就开始了
上次跟那个蹲地上捡零件的小姑娘聊,她之前调这台臂的时候,总等零件顺着传送线滑到光电传感器正中间,才发指令让机械臂伸手抓。
结果呢?
传送线的皮带是橡胶的,跑久了表面磨得发亮,零件滑到传感器位置的时候,还会带着惯性往前冲个两三毫米。机械臂按传感器的位置伸手,刚好抓在零件的边缘,稍微一受力,零件就滑出去了。
定位的第一步根本不是“找东西在哪”,是提前预判它会在哪。
老班长之前调这条线的时候,根本不把传感器装在零件最终停的位置,而是往前挪了大概一个零件长度的距离。算好皮带的运行速度、零件和皮带的摩擦系数、零件碰到端头挡板的回弹量,等零件刚走到传感器位置,机械臂就提前动,等夹爪伸到工位的时候,零件刚好滑到夹指正中间,一夹一个准。
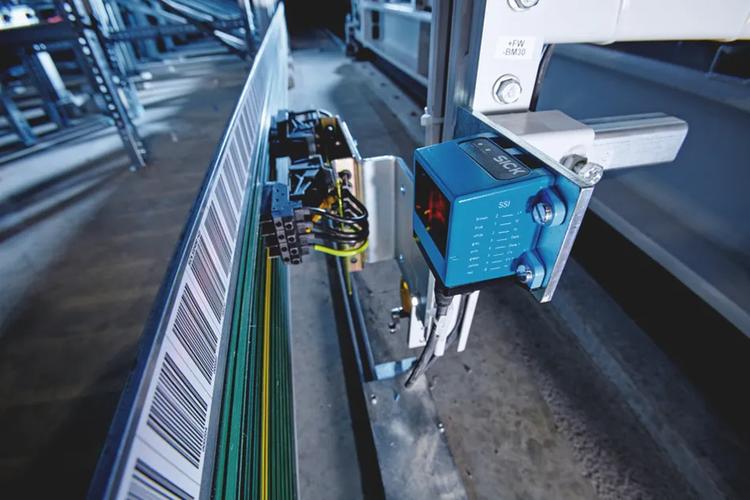
就这点事,说明书上半字没提。全是之前的操作工蹲在旁边看了大半年,记下来的数。
最容易出问题的,从来不是抓不住,是“抓过了”
我带过的第一个徒弟,刚上班那会特别轴。
他总觉得抓东西不牢,就是夹爪的压力给小了。为了防止零件掉下来,他把夹爪的气压从0.2兆帕直接调到0.4,结果第一次抓那种0.5毫米厚的不锈钢散热片,夹指一收紧,直接在亮堂堂的片面上压出两个深深的印子。
整批300多件,质检全打回来,说表面划痕超出公差,要全部返工。那小子当时站在工位旁边,脸白得跟那张不锈钢片似的。
定位抓取的核心从来不是“抓得牢”,是“抓得刚刚好”。
硬的金属件,要找它最粗糙的未加工侧面当定位基准面,不能夹在抛得发亮的抛光面上,不然留个印子,整批件都废。软的塑料外壳,要找内部藏着的加强筋位置当受力点,不能夹在薄薄的弧面上,不然夹完一松开,零件弹得变了形,送到下一道装配工序,根本卡不进去。
说穿了就跟你手里攥个熟鸡蛋是一个道理。攥太用力,壳碎了流一手;攥太轻,掉地上摔个稀烂。那点分寸感,哪是靠传感器能自动算明白的。
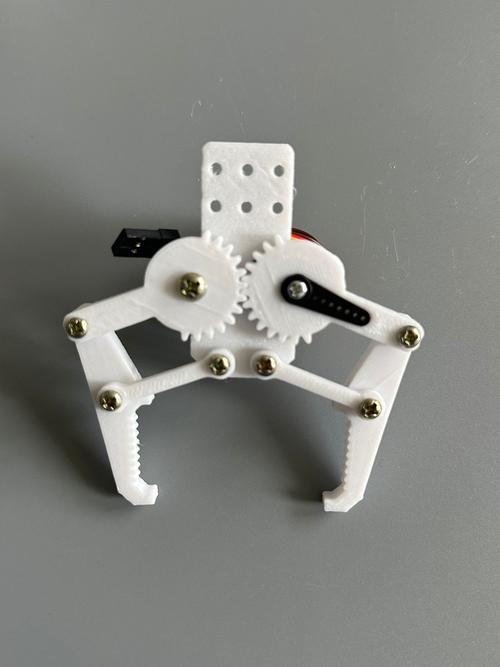
很多人参观的时候总问,你们这定位精度能到多少毫米啊?我每次都笑。精度再高,架不住你夹爪压力给大了,把零件夹变形,那抓的位置再准有什么用?
那些藏在工位上的“土经验”,比教科书管用
干了快二十年车间,我最烦上来就吹“全智能视觉定位”的销售。
视觉系统是好。但你架不住传送线上沾了点铝屑,让零件比平时垫高了0.5毫米,视觉识别的时候直接找错了基准面,机械臂一伸手,直接把零件顶飞到线外面。这种破事,哪个在车间待过的人没遇见过?
教科书上的参数是死的,现场的环境是活的。
夏天车间温度高,铝型材晒得发烫,热胀冷缩的量得算进去;冬天温度低,橡胶皮带冻硬了,摩擦系数变大,零件滑的时候会比夏天快一点,定位的触发时间就得往前调个十几毫秒;甚至赶上梅雨季,空气湿度大,零件表面凝了一层小水珠,滑溜溜的,夹爪的压力就得稍微调小一点,防止夹着夹着零件顺着接触面滑出去。
之前有台进口的设备,按说明书上给的定位参数调了整整一周,每次抓都歪个两三毫米。后来老班长蹲在工位旁边看了半小时,发现传送线的端头挡板被之前的操作工撞过,斜了快1度。零件滑到挡板那的时候,会顺着斜的挡板往侧边滑一点,根本不是停在正中间。把挡板敲回正位置,设备的精度直接就对上了。
没人天生会调。
全是坑踩多了攒出来的经验。
昨天路过之前那个总出问题的工位,看见机械臂旁边贴了张歪歪扭扭的小纸条,是那个蹲在地上捡铝屑的小姑娘写的:夹爪压力调小两圈,夏天皮带松半扣。
挺有意思的。
哪有什么玄乎的高精尖技术啊。说白了,所谓的定位抓取,不过就是在车间的油味、铝屑和机器的嗡嗡声里,一点点摸准每个零件的脾气,摸准每根皮带的松紧,摸准每台设备的小毛病而已。
作者|制造
排版|制造
审核|阿辰