别盯着大模型吹了,AI现在缺的是手脚和脑子的对齐
前两年大模型火的时候,所有人都在说AI快要逆天了,能写代码能写剧本,能给你出一整套旅行规划。可你让它把你脚边的垃圾捡起来扔到垃圾桶里。它做得到吗?
大模型的智,长在云端的服务器里,长在屏幕上,它碰不到真实的世界。以前的工业机器人、服务机器人,有身体,没脑子,只能按预设好的路线走,但凡环境变一点,挪了个椅子,改了一下桌子位置,直接死机卡壳,站在原地嗷嗷叫。
具身智能干的就是把这两块拼起来的事。让有脑子的AI,长出能感知真实世界的身体,再让身体的反馈反过来喂给脑子,让它在摸爬滚打里变聪明。说白了,就是让AI从「知道」变成「做到」。
最多人搞错的一点:具身智能不是造机器人
说实话,我跟好几个对科技好奇的朋友聊,十个有八个会问我,是不是现在要造更好的家用机器人?是不是以后家家都有个机器人保姆?不对。真不对。
具身智能的核心是智能,不是那个金属或者塑料做的身体。载体可以是服务机器人,可以是工厂的机械臂,可以是探索灾区的四足机器人,甚至你家那个用了三年的旧扫地机器人,只要把具身训练好的模型装进去,它就能从「只会按线走」变成「自己绕开你乱扔的袜子自己规划路线」。
我上个月刷到过一条测试视频,实验室的机器人要打开一个把手歪了的房门,放以前,得程序员重新写代码调参数,现在用了具身智能方案,它盯着门看两秒,自己调整手腕的角度,轻轻一扭就开了。整个过程没人教,它自己试出来的。
你想想看,你进一个陌生的房间找水喝,不用别人教你怎么走怎么开龙头,你的眼睛看到障碍物,脚自己就绕开了,手碰到杯子就知道用多大劲拿,不会捏碎也不会掉,这就是具身——你的身体本身就是智能的一部分,不是只有脑子在想。以前的AI把身体和脑子拆开了,现在又要把它们装回去,就是这么回事。
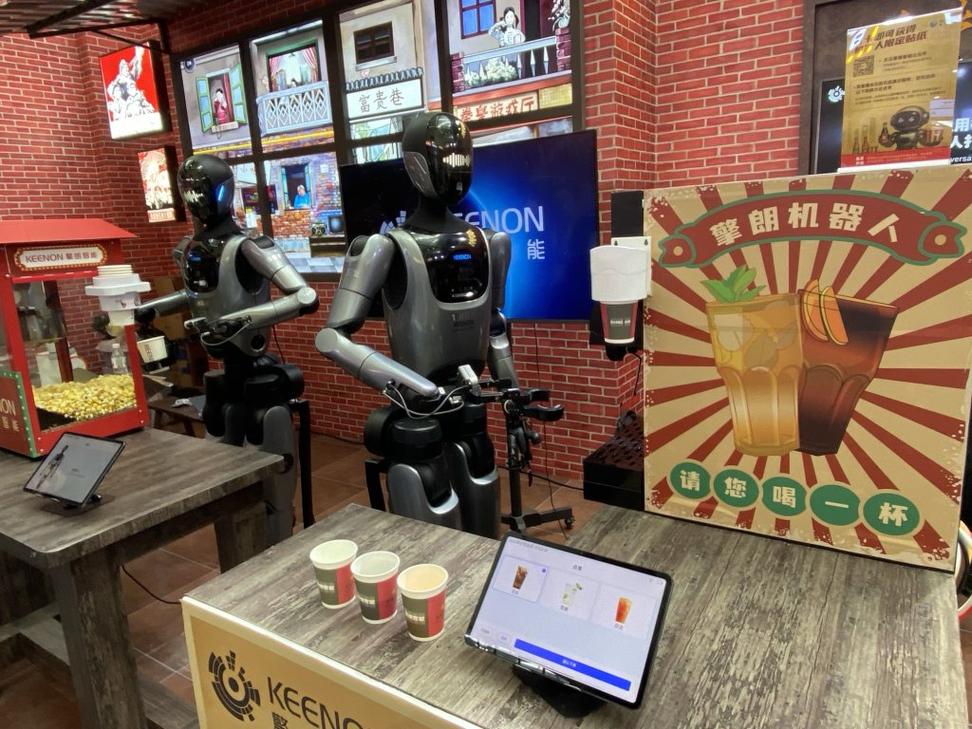
不过话说回来,现在很多宣传把具身智能吹得太神了,说什么马上就能替代人干活,我那天在咖啡店看那个机器人,遇到一个客人把包临时放在过道,它绕了三次都没绕过去,最后停在那哔哔叫,还是服务员过来把包拿开它才走。你看,离吹的那个程度,还差得远呢。
真正的瓶颈,都藏在看不见的地方
现在资本追概念追得凶,好多人都说具身智能是下一个万亿赛道,可真正卡脖子的问题,没多少人愿意拿出来说。
头一个是缺数据。大模型训练拿网上的文字图片就行,具身智能要的是真实物理世界的多模态感知数据——你碰鸡蛋要用多大劲,开门要扭多少度,在湿滑的地面走路脚要抬多高,这些数据没法从网上扒,得一点点在真实场景里测,一点点录,成本高到吓人。
再一个是降本难。现在好一点的带触觉力反馈的传感器,贵得离谱,一整套下来一台机器几十万,别说普通咖啡店用不起,就是工厂也得掂量掂量。
还有个绕不开的是安全问题,真让一个能自主行动的机器人在人堆里转,撞到人怎么办?拿错东西怎么办?这些规则都没捋清楚。
我那天跟一个做具身智能创业的朋友聊,他说现在他们最头疼的不是模型,是怎么把传感器的成本降到原来的十分之一,还能保持精度。不然全都是实验室里的玩具,走不出大门。
当然,也不是说完全没进展。现在好多小公司在做场景落地,比如给仓库做分拣的机械臂,给酒店做送快递的机器人,在封闭、简单的场景里,已经能用了,比原来的旧机器人聪明太多。只是要走到我们普通人家里,给你帮忙收衣服倒垃圾,还得等。
我其实不盼着什么超级机器人保姆,就盼着以后能有个具身智能的小机器,帮我把吃完的外卖盒子收了,把沙发上的脏衣服丢进洗衣机,就这点小事。现在的AI能给我写十万字的小说,却做不了这件小事,想想也挺有意思的。对吧?科技绕了一大圈,最后还是要回来解决这些最鸡毛蒜皮的日常。
作者|科技
排版|科技
审核|知知