别拿大词唬人,它本质就是”长了身体的AI”
很多人一听到这个词就觉得玄乎,觉得是哪个团队造出来的营销概念。真不是。 你可以把之前的AI想象成一个被关在黑屋子里的秀才——它读了互联网上所有的书,能写代码,能聊诗歌,能给你列出来照顾发烧的猫要准备哪几种药,但是它没有手,没有眼睛,碰不到你家地板的滑度,不知道猫的毛摸起来是什么触感,也不知道你放在桌上的玻璃杯是陶瓷的还是玻璃的,碰掉了会不会碎。 具身智能做的事,就是把这个秀才从黑屋子里拉出来,给他装上关节、轮子、传感器,让他真的站在物理世界里,自己摸、自己碰、自己摔跟头。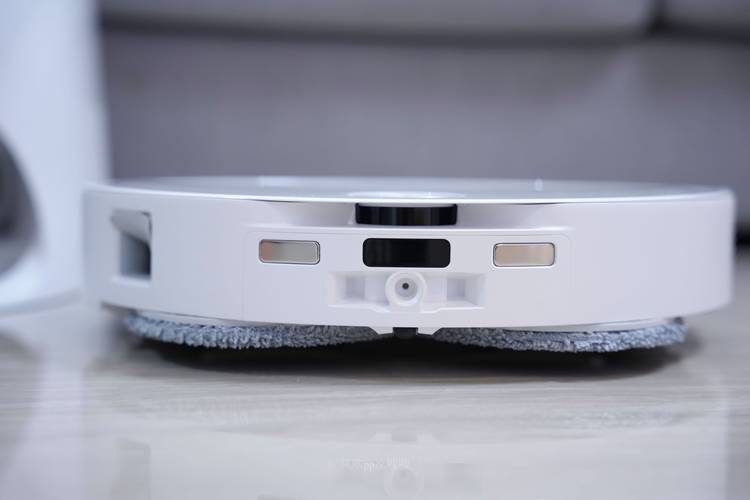
之前所有的智能,都缺了”疼”的感知
总有人说,具身智能不就是之前的服务机器人换了个新名字?真的不是。 之前的机器人是什么逻辑?是工程师把所有可能遇到的场景都写进程序里:遇到台阶就停,遇到人就减速,遇到杯子就绕开。哪怕现实里的场景比程序里写的复杂一百倍,它也只会按着提前写好的规则走,不会多做一点变通。比如你家突然爬进来一只蜗牛,之前的机器人根本认不出来——程序里没写”蜗牛是要绕开的东西”,它要么直接压过去,要么卡在蜗牛壳旁边等用户来救。 具身智能就不一样了。它会有类似人的”体感”——比如它的压力传感器碰到蜗牛壳的硬度,和碰到之前硬塑料路障的硬度不一样,它的视觉模块看到蜗牛是慢腾腾动的,和静态的路障不一样,它自己就会调整判断,不用等工程师远程给它补程序。 前阵子看实验室的测试视频,一个具身智能的机械臂,之前从来没见过剥橘子。工程师没给它写任何剥橘子的步骤,就给它装了视觉和触觉传感器,摆了几个橘子在它面前,让它自己玩。 一开始它把橘子捏得汁水横流,橘子皮飞出去半米远。 试了二十多次。 它知道了,果皮和果肉的摩擦力是多少,捏多大的劲不会把果肉捏碎,从哪个角度下”指尖”能把皮划开。最后剥出来的橘子,甚至比我自己剥的还完整。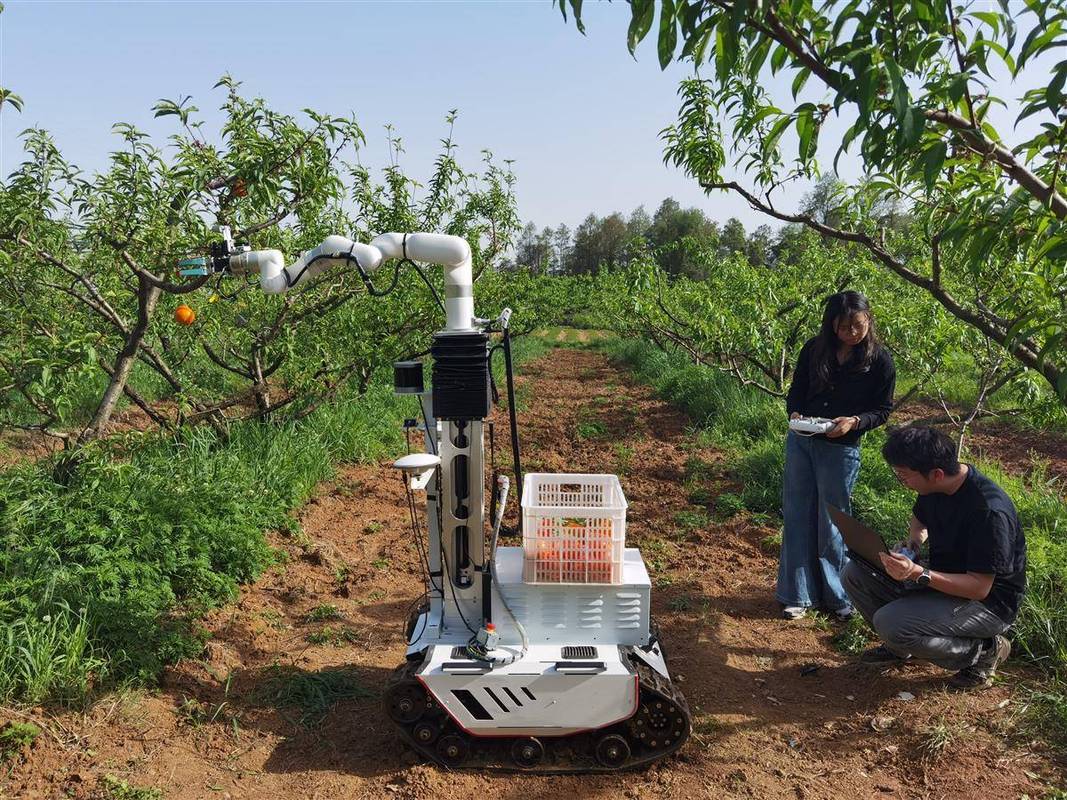
别等它变成人形才反应过来,它早就钻进你家了
很多人对具身智能的想象还停留在”未来某一天,家里站着个和你长得一模一样的机器人,帮你做饭、帮你接孩子、帮你照顾老人”。 等那一天真的到来,可能还要二三十年。 不过话说回来,你根本不用等那天。具身智能早就以你没注意到的方式,钻进你家里了。你现在用的带自动识别脏污、会自己判断地毯区域加大吸力的扫地机器人,能自己跟着你走、碰到台阶自动停下来的智能行李箱,甚至现在的新能源汽车,能自己感知轮胎压过井盖的颠簸、调整悬挂的硬度,这些都是具身智能的雏形。 上周和一个做机器人的朋友吃饭,他说之前他们团队给扫地机器人做避障功能,之前的方案是靠预训练的大模型,把所有可能碰到的障碍物都标出来,比如拖鞋、电线、猫、小孩玩具。结果上线测试的时候,有个用户把自己养的柯基的毛绒玩具放在地上,机器人识别不出来——因为那个玩具长得和真柯基太像了,模型以为是真的狗,停在原地五分钟不敢动,等用户把玩具捡走才敢继续扫。后来他们换了具身智能的方案,给机器人加了触觉传感器,碰到那个毛绒玩具的时候,感知到它是软的、不会动的,哪怕视觉上和真狗一模一样,它也知道这是个可以轻轻挪开的东西,不是要绕着走的活物。 当然也没必要把它吹得神乎其神。 现在的具身智能问题还多着呢。它在熟悉的家里能跑得很顺,换个陌生的办公室可能就会卡;它能剥橘子,但是剥个芒果可能就把汁水弄得到处都是;它能知道拖鞋是软的,但是碰到你家刚洗的、滴水的真丝睡衣,可能就不知道该绕开还是该挪走。这些问题都得慢慢磨,不是靠开个发布会喊两句口号就能解决的。 有人担心具身智能以后会抢所有人的工作?我倒觉得没必要那么焦虑。最开始的时候大家也怕汽车会抢了马车夫的工作,结果最后汽车创造的工作岗位比消失的多得多。技术从来不是来抢饭碗的,是来帮你把那些重复的、琐碎的、你根本不想干的小事接过去的。 我之前总觉得,所谓的智能,应该是能和你聊哲学、能写代码、能解数学题的聪明家伙。现在才反应过来,最落地的智能,从来都是能感知你身边的小麻烦,帮你把那些碎碎的小事处理好的存在。 毕竟谁家里也不需要一个能聊康德的机器人。 我们需要的,是那个能认得你乱扔的拖鞋、不会把你家猫从沙发边吓跑、能自己把掉在地上的笔捡起来放到桌上的家伙。 它离我们不远。 可能就在你下次给家里的扫地机器人升级固件的时候,悄咪咪地来。作者|科技
排版|科技
审核|安然