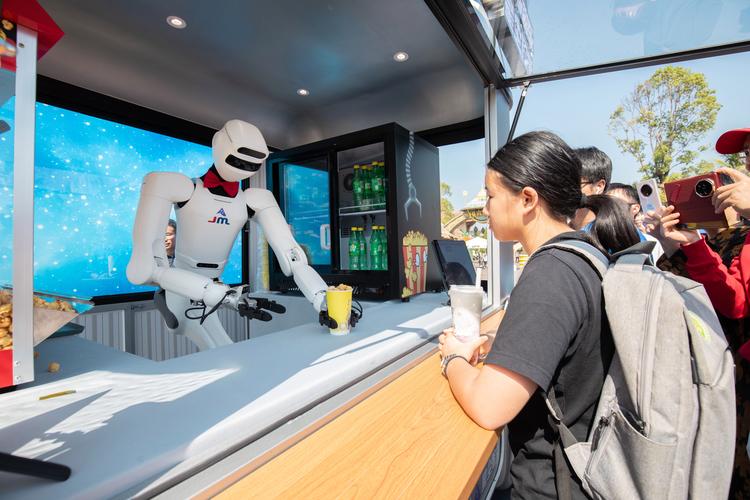
上周去常去的奶茶店取单,撞了一下站在取餐口的机器人,它居然往旁边挪了半尺,还把我那杯加冰的杨枝甘露往我这边推了推,杯底都没晃出来。
我当时愣了两秒。
原来那个只会站着不动念取餐号的傻机器,换了。这不是什么普通的服务机器人升级。这是我第一次在日常里碰到活的具身智能。
别背百科定义,你上周可能已经见过它
多数人都搞错了一件事:具身智能不等于人形机器人。
你刷到过会自己叠衣服的机械臂吗?见过能绕开乱跑的猫的升级款扫地机器人吗?甚至机场帮你搬运行李还会躲行人的自动拖车,这些都是具身智能的落地案例。
换个普通人能懂的说法。原来的AI是什么?是存在服务器里的脑子,你问它什么它答什么,所有信息都是你喂给它的,它自己摸不到看不到真实世界。很多以前的机器人,动作都是提前编好的,走哪一步转多少度,卡得死死的,稍微变个环境就直接卡壳罢工。
具身智能不一样。它最核心的从来不是“身体”,是“身体和环境一起思考”。它有传感器,能摸能看能感知压力和碰撞,碰到变化能自己调整,不用人后台重新改代码。
就说我碰的这个奶茶机器人,原来的机器,你站在它面前挡着,它就不动了,等着人来挪你。这个新的,自己算出来你不是故意挡的,往旁边挪一点就能够到取餐口,就动了。就这么点区别,背后完全不是一回事。
这概念不是刚造的,火是刚好凑齐了三张牌
其实“具身”这个说法,学术界快提了一百年了,机器人领域也研究了几十年,怎么就这两年突然火出圈了?
不是资本炒冷饭,是真的攒够了条件,刚好能做出来能用的东西了。
最先凑齐的,是大模型这张牌。原来的AI,连你说的“帮我拿一下那杯带橙色盖子的饮料”都听不懂,更别说自己判断哪杯是、该用多大劲拿了。现在大模型把自然语言理解、基础推理的问题解决了一半,给机器人当“大脑”刚刚好够用。
再然后,是传感器的成本真的降下来了。以前能感知力度的力反馈传感器,一个卖几千块,整台机器人装下来比一辆车还贵,根本不可能放到奶茶店当服务员用。现在消费级的传感器几百块就能拿下,激光雷达的价格比十年前降了九成,小机器人也能装得起能看清路的眼睛、摸得到劲的手。
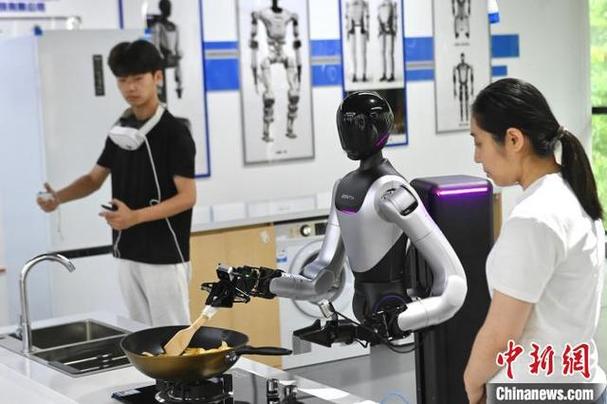
还有一块容易被忽略的牌,是数字仿真训练的成熟。以前训练机器人,得让它真的在现实里摔,摔一次修一次,练会一个跳箱子得摔坏十几个机体,成本高到吓人。现在可以先在数字孪生的虚拟场景里练几百万次,把动作参数磨得差不多了,再放到真实世界调个几天就能用,成本直接砍到原来的零头。
我之前看波士顿动力的机器人调试片段,原来那段跑酷的视频真不是提前编好程序卡出来的。摔一次。改一次。再摔。现在能跑能跳,都是自己在仿真里摔了几十万次学会的。说实话,我当时看那个片段,鸡皮疙瘩都起来了!
别被PPT吹晕了,现在还差着关键一口气
不过话说回来,现在市面上百分之八十顶着“具身智能”名头的项目,要么是换皮的旧机器人,要么是还在实验室里的PPT项目,离真的落地走进日常还远着呢。
最大的问题是什么?泛化能力太差。现在的具身智能,只能在提前训练好的特定场景干活,换一点点条件就懵。比如训练的时候奶茶杯都是圆的,你放个方的纸盒进去,它可能就抓不住。训练的时候地面是平的,你撒一滩水在地上,它可能就直接打滑站不住。你让它去人家里帮你收衣服,它认识衣架,不认识你挂在衣架上那个奇形怪状的玩偶,直接给你扔地上。
还有一个绕不开的问题,成本和能耗。真的能全场景跑的人形具身机器人,一台成本还是几十万,充满电能跑不到四个小时,真要放到市面上当服务员,赚的钱还不够交电费呢。也就那种重复动作的工厂工位,或者固定场景的服务岗,才能摊平成本。
好多人现在吹,说具身智能出来要抢多少人的工作,我倒觉得这话讲太早了。它现在连给你递个拖鞋都能递错,谈什么抢工作?倒是那些简单重复、环境固定的岗位,这两年确实会先被替换掉,这倒是真的。
你下次出门买奶茶,多瞅两眼那个递餐的机器。别只把它当一个没脑子的铁疙瘩。
那一点点挪位置、调整力度的小动作里,是AI活了几十年,第一次真正从服务器里伸出来手,碰一碰我们这个乱糟糟、又充满变化的真实世界。
挺有意思的对吧?
作者|科技
排版|科技
审核|小准