上个月去苏南的一家果园跑项目,撞见一帮工程师在调试摘苹果的机器人。
树荫下,那个看起来平平无奇的机械臂凑到树枝旁,先停了半秒,镜头扫过苹果的位置,轻轻调整关节角度,手指裹着软胶包住苹果果柄,一捻一摘,完好的苹果就落进了篮子里。
放在五年前,这事想都不敢想。之前的摘果机器,只能挑大小均匀颜色够红的苹果摘,稍微长歪一点藏在叶子后面,直接就懵了。捏轻了摘不下来,捏重了直接把苹果捏成酱。
现在不一样了。靠的就是最近炒得沸沸扬扬的具身智能。
之前的AI,其实都是没手脚的大脑
说实话,大多数人对AI的印象,还停留在屏幕里。打开ChatGPT写文案,喂Midjourney画海报,所有的工作都发生在服务器里,输出都是数字信息。
你问它怎么拧一个M6的螺丝,它能给你分八点写清楚步骤,甚至能告诉你拧到多少扭矩不会滑牙。可它自己碰都碰不到这个螺丝,甚至不知道M6螺丝拿在手里到底有多重,滑手的螺丝要怎么调整角度对准螺孔。
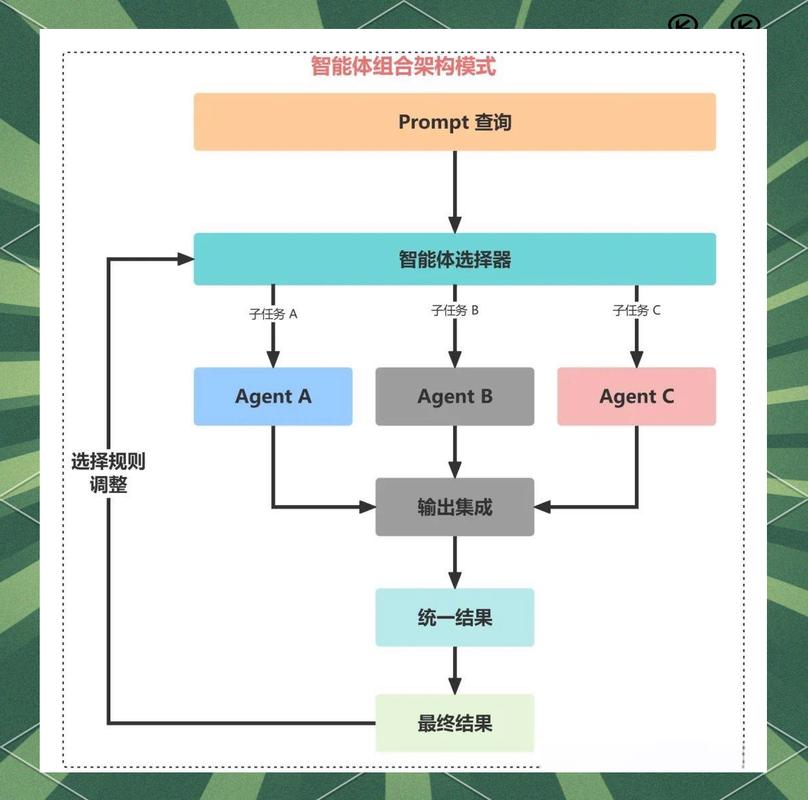
过去十年AI发展得再快,本质上都是“信息处理的大脑”,没有能和真实世界互动的身体。
具身智能的不同,说穿了也简单。就是让AI长出能感知、能行动的身体,亲自在物理世界里摸爬滚打学习,而不是只靠人类喂给它的文本图片数据。
你让它学拿杯子,它自己试过拿玻璃杯、拿纸杯,试过放在湿桌面上的杯子,试过装了半杯水晃悠的杯子,它自己就会调整力度,不用人类把所有情况都写进代码里。
这就是最不一样的地方。
不是给大模型装个手脚那么简单
很多人一听到具身智能,第一反应就是“哦,就是装了大模型的机器人嘛”。
真不是这么回事。
难死了。真实世界的变量,比虚拟世界多一万倍都不止。虚拟世界里所有东西的参数都是定好的,地面摩擦力是多少,物体重量是多少,一目了然。真实世界呢?今天地板拖了是滑的,明天洒了点水更滑,后天铺了地毯摩擦力翻三倍,同一个机器人走过去,发力不对直接就摔了。
我之前看波士顿动力的机器人开门那段视频,前前后后练了快大半年,就为了对付不同开度不同重量的门,还有不小心带上惯性的时候怎么调整力度。就一个开门动作,难住了科学家十几年。
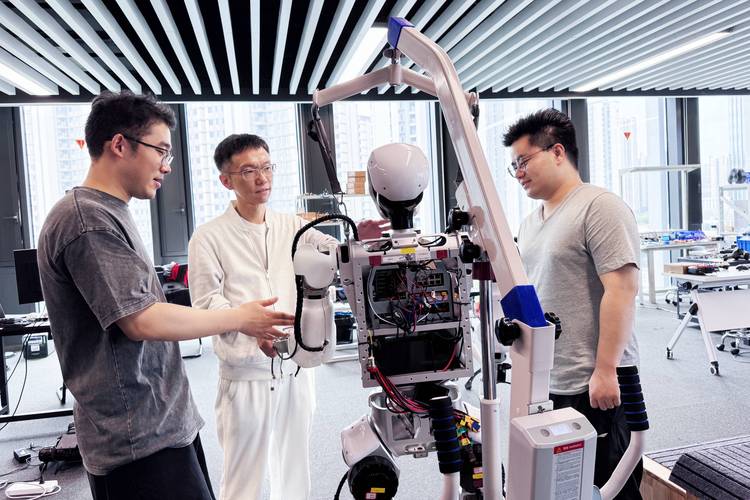
还有一个常见误区,很多人觉得具身智能就是做工业机器人或者人形机器人。不对,机器人只是载体不是目的。
哪怕你是一副智能拐杖,能感知前面路平不平,遇到台阶自动提醒你调整重心,甚至帮你撑住,那也是具身智能的应用。哪怕你是车里的自动驾驶,能感知路上突然冲出来的猫,随时调整刹车力度,本质上也是一种具身智能,车就是它的身体啊。
说白了,只要AI能自己感知物理环境,自己做出行动调整,就沾得上具身智能的边。不是非得长得像人才叫具身智能。
离咱们普通人的生活,还有多远
不少自媒体吹得玄乎,说明年就能用上机器人保姆给你做饭洗衣服了。
哪那么快。
现在的技术还在爬坡,很多核心问题没解决。首先成本就下不来,一台带感知能力的人形机器人,现在造出来成本几十万,普通人谁买得起?然后是安全问题,一个能自由行动的机器在你家里,拿着刀给你切水果,判断错了怎么办?出了问题算谁的?还有泛化能力,实验室里走平路走得溜得很,出门碰到下过雨的坑洼路,直接就不会走了。
不过话说回来,也不用觉得这玩意是远在几十年后的科幻。其实初级的具身智能早就进咱们生活了。你家里用的能自动避障的扫地机器人,不就是吗?它能感知你掉在地上的袜子,绕开你的拖鞋,自己调整路线,不用你提前给它画好地图,这就是最基础的具身能力。
工厂里那些能自己调整焊接角度的机械臂,比之前固定走程序的老机械臂,就是更高级的具身智能。哪怕批量生产出来的零件有点公差,它也能自己对准,不会焊歪。
开头我说到的摘苹果机器人,现在已经在小范围试用了。果农不用再顶着四十度的大太阳在果园里蹲一天摘苹果,哪怕工人不够,也能保住收成。这不就是实实在在的改变吗?
之前这十几年的AI革命,改的都是线上信息生产的规则。写文章、做设计、剪视频,这些原来要人干的脑力活,AI能帮着做了。但所有脏活累活都还在物理世界,还得人亲自干。
具身智能的意义,就是把AI从服务器的笼子里放出来,让它走到咱们的物理世界里,帮咱们干这些实实在在的脏活累活。
它不是要立刻变出一个机器人管家陪你聊天逛街,它是一点点换掉那些最苦最没人愿意干的岗位。果园摘果子,工厂拧螺丝,快递站搬货,写字楼擦玻璃。
慢慢来。但方向已经对了。原来AI只是活在网上的影子,现在终于要踩踩真实的土地了。对吧?
作者|科技
排版|科技
审核|乐乐