2026-09-30 04:21:15
作者:
科技
上周去南京近郊的一个实验室找朋友蹭咖啡,刚进门就被角落那台半人高的机器人惊着了。我随手把包往沙发上一扔,它居然绕开地上堆的纸箱,走过来叼起我的包放到旁边的空椅子上。全程没碰掉桌上的保温杯,没被露在外面的数据线绊倒。我站在原地,手里的咖啡都晃出来半口。这哪是我以前见过的机器人啊。
别翻百科了,换个方式讲懂具身智能
很多人看到这四个字,第一反应就是去搜定义,看完还是云里雾里。说白了,之前我们熟悉的AI,不管是能写文案的聊天机器人还是能生成设计图的AI画图工具,都活在数字世界里,能输出内容,碰不到真实物理世界的哪怕半片纸。
具身智能的核心,就是给AI安上能感知、能行动的“身体”,让它能在真实物理世界里自主解决问题。
不是说非得做成人类的样子才叫具身智能。仓库里能自己捡货的机械臂,马路上能自己绕开行人的无人配送车,只要核心逻辑对,都是具身智能。它和十年前就出现在工厂里的机械臂最大的区别是,旧机器人要提前给它编好每一步动作,换个场景就废了,具身智能有大模型当大脑,能自己看环境,自己调整动作。
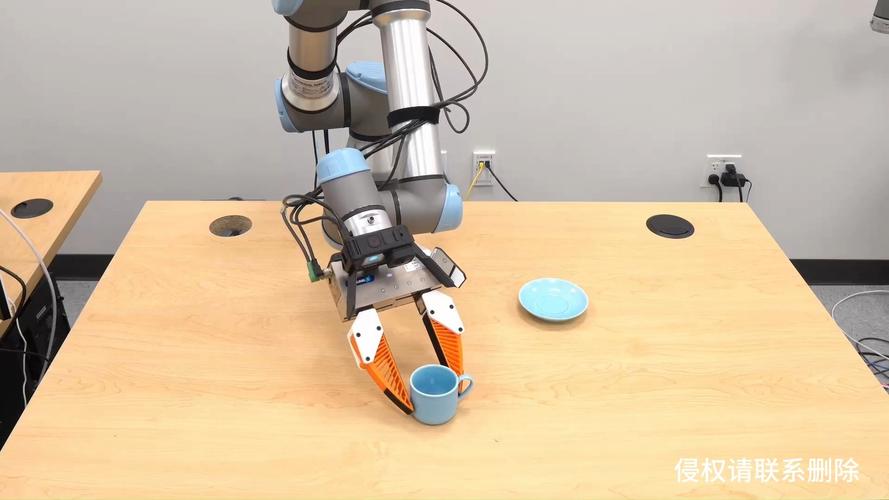 实验室具身智能人形机器人抓取水杯场景
说实话,就冲这一点,变化已经够大了。之前AI只能给你出主意,以后AI能自己上手干了。
很多人踩进去的两个认知误区
第一个误区,把具身智能等同于做人形机器人。
现在很多厂商开发布会,一讲具身智能就搬出来一个人形机器人站台,搞得好像只有人形才叫具身智能。其实完全不是这么回事。波士顿动力的人形机器人能后空翻都快十年了,你让它去你家厨房帮你拿一瓶冰可乐,它做不到。它只会做提前训练好的固定动作,应对不了随时变化的家居环境。
第二个误区,觉得具身智能就是大模型加个机械臂加个摄像头,拼起来就完事了。
哪有这么简单。真实世界的复杂程度,远超过数字世界。你家冰箱里的可乐,今天放左门明天放右层,有时候还被橘子挡住了,桌子上的玻璃杯装半杯水和满杯水重量不一样,抓的力度不对就碎了。这些细节,没有办法给AI一一标注,得它自己在环境里试错,自己调整。
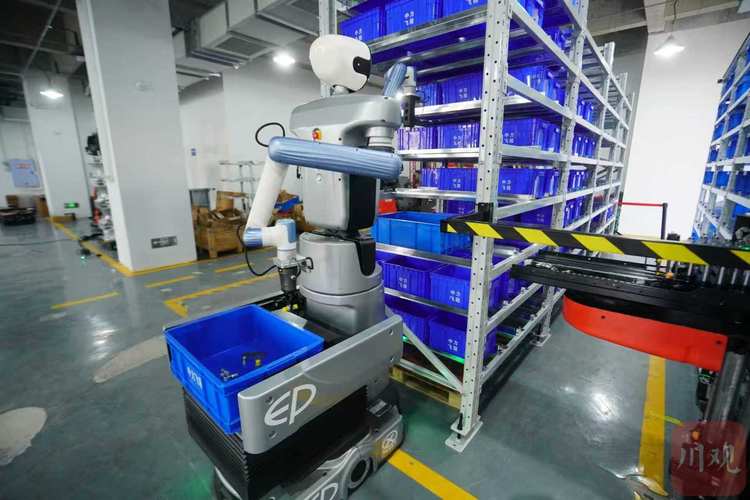 非人形具身智能仓储机械臂搬运乱堆纸箱场景
不过话说回来,现在很多团队做的测试,已经能看出来方向对了。上个月刷到国内一个团队的测试视频,机器人能在一堆乱放的衣服里找出你要的那件,还能叠好放进柜子,力度控制得刚好,不会扯坏真丝面料,换作五年前,根本想都不敢想。
离我们用上还要多久?卡在哪了
 离我们用上还要多久?卡在哪了
我当时问朋友,你们这个机器人什么时候能卖去我家,帮我收拾桌子拖地?朋友笑了,说现在还早,先不说别的,光是传感器成本,这一台抵我五年工资,谁买啊。
这就是现在第一个卡脖子的问题,成本下不来。要感知真实世界,需要摄像头、触觉传感器、力控关节这些硬件,堆下来价格就下不去,不可能批量走进普通家庭。
第二个问题,训练太难。大语言模型可以爬互联网上的公开文字,几T几十T的数据随手拿,具身智能哪来这么多数据?让机器人在真实世界摔几百万次试错,摔一次修一次,成本扛不住。放在模拟器里训练吧,又绕不开那个现实鸿沟——模拟器里抓鸡蛋一百次都不会碎,放到真实世界,力度差一点就碎了,环境里的光影、摩擦力都和模拟器不一样,怎么都填不平这个差距。
但你要说这事儿遥遥无期,也不对。最先落地的肯定不是家庭家政,而是工业、服务业这类B端场景。比如现在很多电商仓库的捡货环节,还是全靠人工,工人一天走几万步,累得腰都断了,原来的自动导引车只能走固定路线,换个布局就废了,具身智能机器人进去,不用改仓库,直接就能干活,灵活太多。再过个两三年,你去大仓库逛,就能看到不少具身智能机器人在干活了。
至于普通人什么时候能用上能帮你做家务的具身智能机器人?我猜怎么也得七八年以后吧?但方向已经定了,AI从屏幕里走出来,走到真实世界里,这个趋势没人挡得住。想想以后下班回家,机器人已经帮你把饭热好了,桌子收拾干净,换下来的衣服都叠好了放衣柜,你往沙发一躺就能刷手机,这不就是我们当年看科幻片的时候,最想拥有的生活吗?
对吧?
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:能帮你拎包收拾衣柜的具身智能,到底是不是下一代AI
文章链接:https://www.lfdjt.com/p/keji/a/4778.html