 大讲堂
去年十二月,南京下了场不大不小的雨。我坐在一辆改装过的测试车后排,副驾坐着安全员,双手虚搭在膝盖上,一副随时准备接管的样子。
车从应天大街高架下来,匝道口有个骑电动车的大爷,斜穿。车刹了。
刹得很早。早到我心里那点“这也太保守了吧”的念头刚冒出来,安全员已经笑了一声:你看,它比人怂。
就这一下,我记住了。不是因为技术多炫,是因为它怂得有理有据。
它眼里的世界,跟你完全不是一回事
人开车靠什么?靠眼睛,靠经验,还靠一种说不清的直觉。你能从一个人的步态判断他是不是要横穿,能从一个车头的细微偏转猜到对方要并线。这些事我们做得太熟,熟到忘了它有多难。
机器没这种直觉。
它有的是传感器。摄像头负责“看懂”颜色和形状,成本低,信息密,可它怕逆光,怕大雨,怕隧道口那一下明暗突变。毫米波雷达测距测速准,能穿透雨雾,可惜分不清前面那个是纸箱还是水泥墩。激光雷达直接打点,把周围扫成一团点云,稠密、精确,代价是贵,而且碰上雨雪,点会被水滴反射回来,糊成一层噪点。
这几种东西,各自的盲区恰好是别人的强项。所以早期方案喜欢把它们全堆上去,做冗余。听着挺保险,是吧?实际麻烦得很——三个传感器吵架的时候,听谁的。

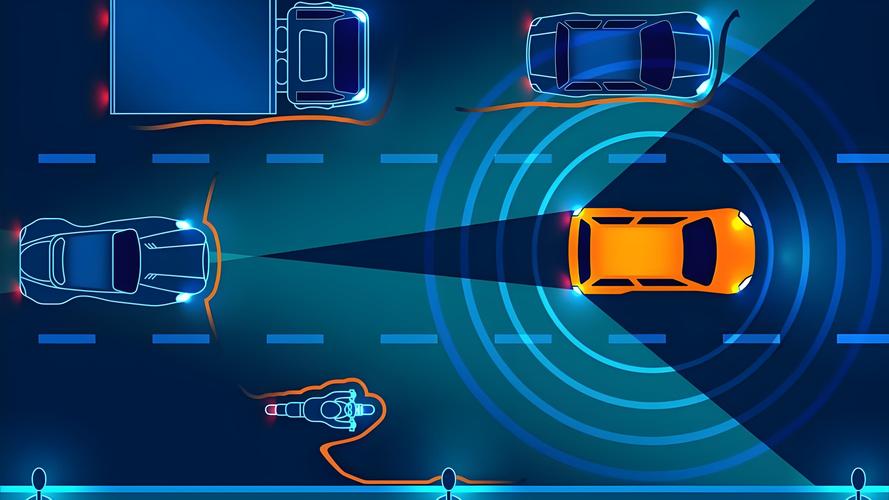
后来行业慢慢想通了:与其让它们互相投票,不如让模型自己去学怎么融合。摄像头、雷达、激光雷达的数据先被塞进同一个空间,转成一张从天上往下看的“鸟瞰图”,再交给神经网络去理解。这张图有个名字,叫 BEV。
你可以把它想象成……有点像打即时战略游戏时切到的那个俯视小地图。车、人、车道线全在一个统一的坐标系里,不再是“这个摄像头看到啥、那个雷达看到啥”,而是“这个世界现在长什么样”。
这一步挺关键的。因为它让车子忽然有了全局感。
“怂”其实是算出来的
回到那个刹车的瞬间。
车不是“看见大爷才刹”,而是在那之前就已经在减速了。它感知到的是:右侧非机动车道有一团移动目标,速度不快,方向有些飘,轨迹不稳定。再加上路面湿滑,轮胎抓地力下降——这些叠在一起,规划模块给出的答案就是:把速度压到某个值以下,留够反应距离。
这套逻辑有个不好听的名字,叫保守。可它其实是在把不确定性折算成减速。人开车是赌概率,机器开车是躲概率。
问题在于,这个“躲”的尺度过大,体验就崩了。前面空荡荡一片,它突然一脚刹车,因为远处有个塑料袋在飘。这种事早期特别常见。乘客骂,工程师也骂。
所以现在的做法是把保守分层。真正危险的目标,重刹;模糊的、没威胁的,轻带一下或者干脆忽略。难点不在判断危险,在判断“不危险”。这个尺度,得靠海量的真实路况喂出来。
几个被反复说错的误会
“自动驾驶就是不用管方向盘。” 不完全是。现在量产车上的绝大多数功能,叫辅助驾驶。手得扶着,眼得看着,出了事还是你负责。这条界限很多人是糊的——车企的营销话术模糊,用户的理解更模糊。
“纯视觉不行,必须上激光雷达。” 也不好这么断。特斯拉押纯视觉,靠的是把摄像头数据压到极致,用巨大的数据量和算力去补硬件短板。别的厂商用激光雷达,是因为那是一条更稳妥的路。两条路各有各的坑,谁也别说谁一定对。
“出事故就说明技术不成熟。” 这句杀伤力最大的。你得看跟什么比。人类驾驶员的事故率就摆在那儿,可公众对机器的容忍度天然更低——机器犯错叫“故障”,人犯错叫“意外”。这种心理落差,是技术之外更难翻的一座山。
端到端,把中间商砍掉了
过去这套系统长什么样?感知、预测、规划、控制,四个模块串成一串。各干各的活,中间靠规则和接口传递信息。好处是清晰,出了问题能查;坏处是,前面模块的一点小误差,会一路放大到后面。
现在火的“端到端”,是把中间那些模块尽量揉成一个大的神经网络。输入是传感器原始数据,输出直接是油门、刹车、转向。中间不再有明确的“感知结果”这个东西。
听上去很美。可它带来一个新麻烦:黑盒。出了问题,你很难说清是哪一步错了。工程师们正在想办法把中间过程“翻译”出来,比如让模型顺便预测一下周围目标的轨迹,至少留个可视化的抓手。
还有一件更现实的事:端到端模型吃数据,吃得很凶。长尾场景——那种一年也遇不上几回的怪事——永远不够用。这也是为什么不少公司还在做仿真,用虚拟世界去制造现实里碰不到的极端情况。
问答时间
问:什么时候能真正放手睡觉?
答:在限定区域里,已经有公司做到无人运营了。但“任何路、任何天气、任何人”都行,还很远。别信那些时间表,行业自己都改过好几轮。
问:它会不会被黑客劫持?
答:这是真实存在的风险。车联网、OTA 升级、传感器欺骗,每一个都是入口。厂商在这块的投入不小,但安全这事从来没有“绝对”,只有“更难被攻破”。
问:那我买车,该不该为这个功能多掏钱?
答:看你跑什么路。经常堵在环线上,好的辅助驾驶确实能省不少精神。但要是指望它替你开车,那还是先等等吧。
一点不太乐观的冷思考
技术曲线这几年确实陡。可真正卡住这件事的,可能不是算法,也不是芯片。
是路。是那些没有清晰车道线的老城区,是突然从路边窜出来的行人,是施工围挡后面那块歪着挂的指示牌。是规则本身——出了事故,责任怎么分?是定损、保险、法律这一整套还没跟上。
还有一件事挺有意思:我们想要的,其实不是一辆会开车的机器。我们想要的是那种坐在后座、什么都不用想、还能顺手回两条微信的感觉。技术只是通往那个感觉的路。
那天车停在我家门口,安全员下车抽了根烟。他说,干这行久了,自己开车反而变谨慎了。因为你知道,每一次“没事”,背后是多少种可能性刚好没撞上。
我没接话。雨还在下。
作者|科技
排版|科技
审核|知知