 大讲堂
去年冬天我在一个展厅里,盯着一台号称能“自主导航”的机器人看了很久。它从展台边出发,绕过一个花盆,走到沙发前——停住了。整整三分多钟,它就那么杵在那儿。然后调整了一下角度,往前走三十厘米,一头怼在茶几边角上。
旁边一位小朋友笑得直跺脚。我笑不出来。因为我想起我八十岁的姥姥,她也是这样的。脑子清楚,眼睛也还行,可就是迈不开那一步。
那天回去我一直在想一个问题:我们到底在期待机器人什么。真不是夸它们聪明,也不是说它们笨。我们可能是搞错了“难”和“易”的坐标。

一个被遗忘的老悖论

上世纪八十年代,有个叫汉斯·莫拉维克的机器人专家说过一句话,后来被反复引用。大意是:下棋、算微积分、证明定理,这些对计算机来说越来越容易;可提起一支笔、系好一根鞋带,反而难得离谱。
这话到现在仍然成立。你打开任何一个视频平台,都能刷到人形机器人在实验室里后空翻、跳箱子、跑酷。背景音乐一响,评论区就炸。可如果你真去问一线工程师,他们心里那根最紧的弦,往往是“怎么让它把桌上的水杯拿起来还没打翻”。
这听上去像在讲冷笑话。可它非常真实。计算是逻辑,是符号,是规则明确的世界。走路是物理,是摩擦,是重心在毫秒级里不停漂移的糊涂账。一个可以用千亿参数把语言规律捋清楚,另一个却要为“地板稍微有点滑”这件事反复重训。
我们的大脑正好反过来。我们从小用身体和这个物理世界打交道,所以对“接住一个球”“踮脚够到高处”这些事完全不觉得难。难的是你能不能背下《离骚》全文,那才叫受罪。
机器和人的擅长领域,是两套几乎不重叠的坐标系。
“聪明”和“灵活”从来是两码事
很多人会把机器人理解成一个大号的电脑——觉得只要算得够快,身体就会跟着听话。实际情况不是这样。
“聪明”通常指感知、决策、规划。比如识别出这是一只袜子,判断它在哪,计划用什么姿势去抓。“灵活”是执行层面的,电机怎么发力、关节怎么协同、抓起来会不会滑。这两套东西走的通道不同,节奏也不同。
决策可以慢半拍,反正对方的世界没变。执行必须在几毫秒内完成反馈。手指触到袜子的一瞬间,摩擦力在变,反向压力在变,重心在变。控制系统要在这堆漂移的数字里稳住,靠的不是“想”,而是本能——也就是写死的实时环路。
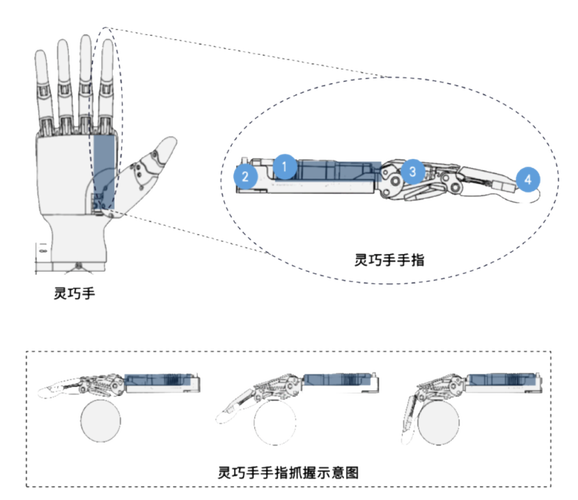
于是你会看到一个很诡异的场面:一台能跟你聊古典音乐的机器人,可能会因为没有视觉+力觉+摩擦模型的协同,把一只软乎乎的袜子捏成一团,或者捏不起来,反复尝试,像个头一回干家务的小孩。
软物体更是地狱级别。硬的东西抓上去什么样就是什么样,软的会变形,每一次抓取都在变化。工程师能拿到的数据反而最少——因为人类攒的“抓袜子”数据集,本来就没多少。
为什么工厂里的机器人个个是高手
有人会反驳:我家那边的汽车厂,机器人密得像森林,干活飞快,比我灵活多了。
对,也不对。
工厂的机器人不是“会”做某件事,它们是“只做”那一件事。一个焊装工位,螺丝在固定的位置,角度、力度、时序都被标定过千百万次。这不是智能,这是熟练。熟练到极致,看起来就非常厉害。
你要是请它从一堆混杂零件里挑出指定那种,再根据形状决定怎么抓,它一般就不行了。因为那要求它在一个没有约定好的世界里临场发挥。而工厂里最贵的不是机器人本体,是让世界保持预先约定好的那套装置、夹具、料盘。把不确定的变量一个个拆掉,剩下的给机器人做,它才能稳。
所以工业机器人厉害,很大一部分功劳要记在工程改造过的环境头上。一旦把它放到你家客厅,变量爆发式增长,它的“厉害”立刻蒸发。
那些刷屏视频,看的时候得拆开
这一点不吐不快。
大部分宣传视频里,机器人的动作是经过设计的:一块平地,没有杂物,灯光稳定,人来人往也控制过。它在里面翻跟头,是真功夫,我完全服气,那是硬件的胜利,是控制的胜利。但你要把它理解成“它已经懂这个世界了”,就跑偏了。
还有个容易被忽略的东西:那些动作很多时候是提前规划好的脚本或者特定策略,不是它自己“想”出来的。
真正难的是开放环境。你家地板上落了一颗葡萄,一只拖鞋横在那,窗帘在飘,猫从旁边窜过去。这些东西在训练里压根没人给它演示过,也没人会穷举完。它只能依赖泛化能力。泛化能力现在有,但离稳还差很远。
说到最后,它到底缺什么

我自己的看法是:缺数据。但不是网上那种文本数据。
语言模型能起飞,靠的是几十年攒下来的互联网文本,海量、便宜、天然存在。机器人需要的是什么?是动作数据。一个人在真实世界抓过东西、走过路、倒过水,这些感觉和动作怎么被记录下来?没有现成的“动作的互联网”。每一份数据都得人去采集,得花掉机器时间和人的时间。
现在行业里有一种做法叫“遥操作”或者“真机采集”:让人戴着设备、或者用手柄远程控制机器人做动作,然后录下全过程,再去训练它。这活很累,效率也低。但它目前是绕不开的一道关。
所以你在新闻里看到“机器人在某某场景替代人类”,解读时多留个心眼。它一般是在一个被设计出来的范围内替代。范围之外,它立刻变成那台在三分钟里没挪窝的机器人。
一段对话,回到起点
展台收工那天我又去了一次。工作人员正给它断电。
我问他:“它在家能做点什么?”
他想了想,说:“当你不看它的时候,它什么都不做。你看着它的时候,它做得很勉强。”
“那你觉得它离进家门还有多远?”
“硬件已经在门口了。”他说,“软件还在路上。至于路有多长,没人敢说。五年前我们也说五年。”
我挺喜欢这个回答。不吹,也不丧。承认自己在门外,本身就需要一点底气。
我在回去的地铁上又想起我姥姥。她弯腰慢了,可她始终知道那杯水在哪、下一步该迈多大、脚下的地滑不滑。这些事她从来没上过课,也从来不用算。人类把这么难的事做得这么随便,本身就是一件很不随便的事。
机器人未来一定会进我们家的门。它推门的力度可能刚刚好,也可能差一点点。差那一点点的时候,我希望我们还会愿意等它几秒,而不是立刻把它关掉,说它是个废物。
毕竟,它也才刚开始学走路。
作者|科技
排版|科技
审核|满满