 大讲堂
去年冬天在朋友家吃饭。他新买的扫地机器人一直在茶几腿边上打转,转三分钟,退回来,再转。朋友端菜出来瞥了一眼,骂了句“又犯病了”,抬脚把它抱回充电座。
我没吭声,但脑子里卡住了。装了那么多传感器,怎么就过不去一条桌子腿?
后来我自己也买了一台,才慢慢明白。它不是笨。它是在用一套跟人完全不同的方式理解这个房间。
它眼里的房间,是一张不停被擦掉重画的草图
人走路靠什么?靠眼睛,靠记忆,靠“这地方我来过”的模糊感觉。机器人没这个。开机之后它基本是失忆状态,得先花一圈时间把房间摸一遍。
常见的做法是顶上那个凸起的圆盘,里面转着一个激光雷达。激光打出去,碰到墙、柜子腿、拖鞋,弹回来,算时间差,得到一个点。成千上万个点凑起来,就是一圈轮廓。这叫点云。
听起来挺美。问题是,点云是死的,机器人在动,房间也在变。于是就有了SLAM——同时定位与建图。它一边画地图,一边在这张还没画完的地图上找自己。
麻烦就出在这儿。轮子打滑半厘米,里程计就以为它多走了半厘米,地图跟着歪一点。跑一趟歪一点,跑三趟,它就“以为”茶几腿挪了位置。然后开始原地转圈。
还有更土的坑。黑色地毯,激光打在绒面上几乎不反弹,在它眼里那是一片空洞,有的机器会判定前方是悬崖,刹住不动。玻璃门呢,激光直接穿过去,这堵墙它压根没看见,于是一头撞上(视觉方案能识别玻璃,可雨天、逆光又容易犯迷糊)。朋友家茶几腿边上还杵着一个金属地插,反光,点云里炸出一片雪花点。它转那三分钟,我猜就是在处理这堆雪花。
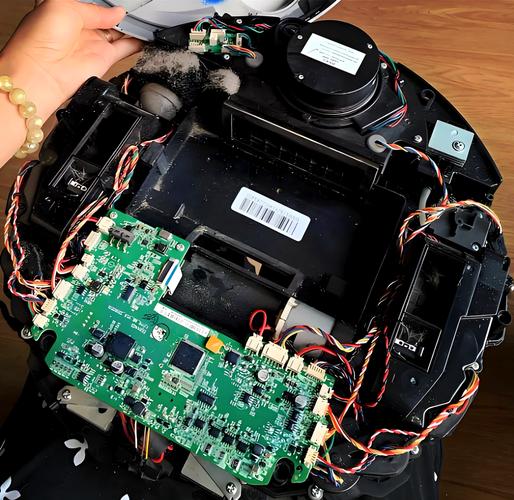
所以它的“智能”,很大一部分是在和误差做斗争。不是思考,是校准。
走路其实不难,难的是手
移动机器人在地上跑,说到底是个二维问题。前后左右,加上朝向。哪怕加上楼梯,也不算离谱。
手不一样。手是三维的,而且带着力。
你可以试试这个:去厨房拿一个生鸡蛋,放进碗里。整个过程你大概只用了一秒半,完全没想过自己在干什么。但拆开看,你的手指在碰到蛋壳那一瞬间做了一个极细的判断——滑不滑,会不会碎,要不要再收一点点力。这判断不是大脑算出来的,是指尖的感受器直接报上去的。人手上这类机械感受器和神经末梢,数量以万计。
机器人手上有什么?早期就是几个开关式的触觉点。压到了,没压到。就这。
所以你会看到那些演示视频里的灵巧手抓鸡蛋特别小心,慢得像慢放。不是它谨慎,是它根本不知道蛋壳离碎还有多远,只能保守。等带柔性触觉阵列、能输出连续压力分布的手成熟,抓取才会变利索。

这里还有个常被忽略的东西:力控。人是“感觉着用力”,机器是“算完再用力”。工程上叫阻抗控制,做起来一堆参数,拧不好就是要么捏爆,要么滑脱。
关于“像人”,我们可能问错了问题

每次聊机器人,绕不开一个画面:两条腿,一个脑袋,长得像人。
为什么非得是这形状?
工厂里跑的机械臂,大多不是人形。轮式底盘,固定基座,干活又准又快。它们不需要像人,因为工厂是围着它们改造过的——流水线的高度、节拍、工位间距,全是设计出来的。
家里不一样。你家门把手的高度、楼梯踏步、灶台台面、开关位置,统统是按人的尺寸长出来的。你想让一台机器替你干这些活,要么把家砸了重装,要么让它长成人样。人形不是审美选择,是被环境逼出来的兼容方案。
可双足走路这件事,代价很大。要维持平衡,要处理摔倒,要在地毯、门槛、湿瓷砖上站稳。轮式机器人干同样的活,稳当得多,也便宜得多。
我的看法是:人形会存在,但它未必会变成通用形态。更可能的样子是分工——能改造的环境里用专用机器,不能改造的环境里才上人形。两边都会长期并存。
几个常被问到的问题,我试着答一下
Q:现在买扫地机器人,算不算交智商税?
不算,但预期得放对。它擅长的是大面积、空旷区域的日常维持。桌椅腿密集、地上常年拖着电线、有长毛地毯的家庭,用起来会累。不是机器累,是你累,得天天去救它。买之前先看看家里地面有多“空”。
Q:人形机器人什么时候能进家庭?
看哪件事。端茶、陪聊,一部分功能在实验室里已经跑通了。叠衣服、收拾杂乱桌面这种开放环境里的柔性操作,进度慢得多。谁要说“明年就普及”,你可以回想一下十年前自动驾驶是怎么讲的。
Q:它到底算不算智能?
看你怎么定义。如果智能指“在陌生环境里自己想办法”,那家用机器人只是刚起步。如果智能指“在很窄的场景里做得极稳”,那它其实挺能打了——一台几百块的机器能自己回充、自己绕开拖鞋,这事放在二十年前是科幻。
我常觉得,我们对机器人的失望,大多来自拿人的标准去量它。它不会累,不会烦,也不会瞥一眼茶几腿就骂人。它只是按一堆概率和阈值,一格一格往前挪。
那天朋友家的机器后来安静地趴在充电座上,蓝灯一闪一闪。
我盯着看了一会儿,忽然觉得它有点像刚学走路的幼儿——摔得莫名其妙,站起来也莫名其妙。
作者|科技
排版|科技
审核|见微