上周打了辆装了高阶辅助驾驶的新能源,后排坐得正舒服,眼角余光瞥见车顶那玩意儿在慢悠悠转。司机啪嗒把烟按在车载烟灰缸里,说前阵子进地库没注意高度,蹭了那小罐头的边角,4S店张嘴报了两万三。我当时攥着奶茶的手都顿了。
真的脆。
你以为它是个“高级测距仪”?错得离谱
很多人对激光雷达的认知,还停留在“发个激光出去算距离”的阶段——说穿了,就是个高级版的卷尺。
大错特错。
你可以把它想象成一把超高速的3D水枪。每秒往周围360度的空间里打出去上百万道不可见的近红外激光,每一道激光碰到物体反射回来的时间差,就能算出这个点离车的精确距离。几百万个点拼在一起,就是一张实时更新的3D点云图。
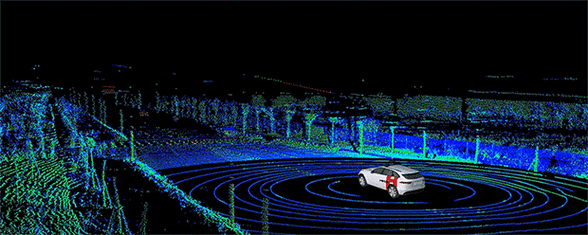
它根本不是“测某一个距离”,而是在给周围的整个世界做实时的3D扫描建模。
说真的,我第一次看到实时生成的点云图的时候,鸡皮疙瘩都起来了。你站在车外,在它的“视野”里根本不是你眼睛看到的那种模糊的光影,是整整齐齐的点阵——连你外套上的褶皱、脚边滚过去的空矿泉水瓶、路边伸出来的半根树枝,甚至前车轮胎碾起来的小石子,都能在0.1秒内被抓出来。
之前有车评人吹激光雷达是“厘米级测距”,纯属把最核心的本事说小了。人家连你车道线旁边那道被雨水泡软的路肩,都能扫得清清楚楚。
网传的“激光雷达没用”,一半是蠢一半是坏
我见过太多人扯着嗓子喊:现在摄像头加大模型啥都能认,要激光雷达干嘛?纯纯的成本浪费。
上次在杭州赶上特大暴雨,我坐朋友的车走高架,雨刮开到最大还是只能看到前面三五米的模糊影子,前车的尾灯在雨幕里直接糊成了一团红光斑,摄像头根本分辨不出来那是个车还是个路牌。
结果车的辅助驾驶系统稳稳地把车速从80降到了50,自动跟在前面的货车后面走。朋友指着中控屏上的轮廓图说,这是激光雷达穿透了雨幕的水粒子,扫出来的前车形状。
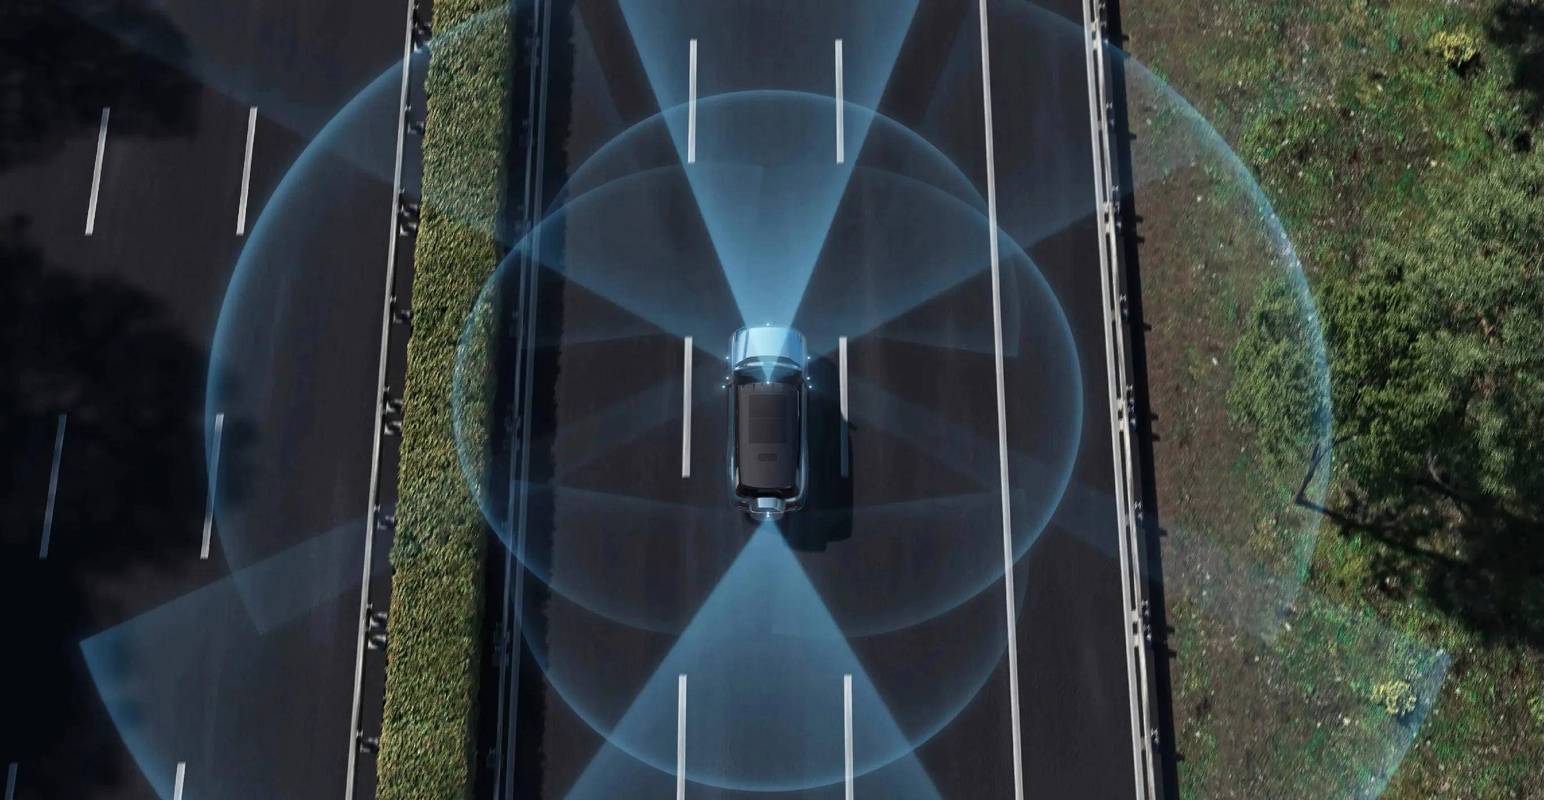
当然,我也不是说摄像头就是垃圾。大太阳天能见度拉满的时候,摄像头认红绿灯、认路牌、认车主的手势的本事,比激光雷达强太多了——毕竟激光雷达认不出红绿灯是红还是绿,它只能扫出来那是个杆子上的长方形牌子。
两者本来就是互补的关系,非要吵着谁替代谁,不是坏就是蠢。
还有人怕激光雷达伤眼睛,说那玩意儿天天对着人打激光,会不会打瞎?它的发射功率比你家电视遥控器还低,连你皮肤表面的温度都升不起来,完全符合人眼安全的国家标准,多虑了。
那些藏在外壳里的小秘密,没人跟你说
很多人以为激光雷达就是个装了激光发射器的黑盒子,拆开来里面全是高科技。其实门道多了去了。
最早的车载激光雷达,就是整个激光头装在旋转轴上,360度转着圈扫——就是你看到的那种车顶凸出来的、转来转去的“小罐子”。但这种机械旋转的结构有个毛病:转的零件多了,磨损就快,用个三五年说不定就卡壳了。
所以后来大家都往固态的方向做。所谓的半固态,就是把整个旋转的激光头,换成了内部一个小小的转镜,靠小镜子的摆动来扫整个视野,外面的壳子是完全固定的,不会转。很多车企吹自己的“纯固态零磨损”,我特意拆了个报废的样本看过——哪有什么零磨损,只不过把大的旋转零件换成了小的而已,真要拆开来,该有的活动部件一个不少。
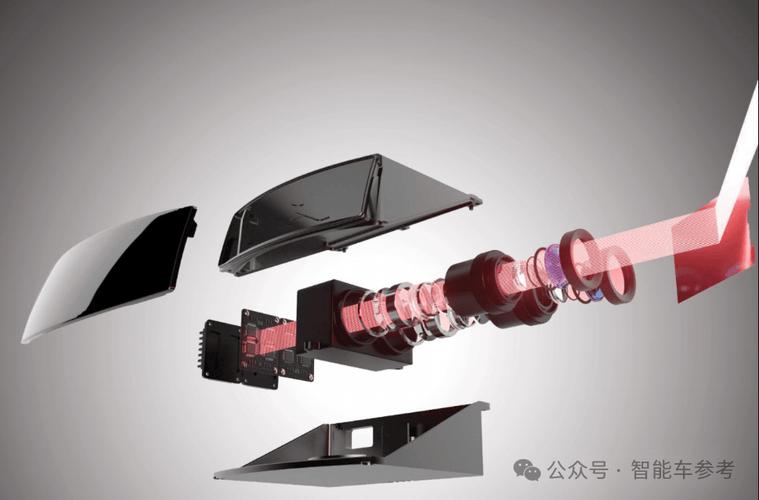
去年我去苏州的一家激光雷达供应链厂参观,隔着无尘车间的玻璃看刚下线的激光发射模块,比我指甲盖还小,但是能打出上百道平行的激光束。当时我就觉得,这东西要是早个十年出来,自动驾驶根本不会走那么多弯路。
之前有读者私信问我:那我买的车没有激光雷达,是不是就亏了?
我当时回他:你要是天天在市区通勤,上下班都是大晴天,走的路都是熟得不能再熟的主干道,那确实感知不强。但你要是经常跑高速,或者所在城市天天下雨、冬天经常起雾,甚至经常要走那种没有路灯的郊区国道,那你用一次就知道值不值。
你想想那个场景:深夜的国道上,对面的大货车开着远光灯,晃得你根本睁不开眼,摄像头直接被强光过曝成一片白,前面路边突然窜出来一个横穿马路的行人。这时候能把行人的轮廓从满是噪点的环境里抠出来的,只有激光雷达。
我倒不觉得激光雷达会被淘汰。它就像你开车的时候,除了用眼睛看,还会用耳朵听后面有没有车按喇叭——多一个感官,总比少一个强。
下次你在路上看到车顶那个凸起来的小疙瘩,别再觉得它是个花里胡哨的装饰了。
作者|科技
排版|科技
审核|小北