上周在南京打了辆跑高速的智能网约车,司机是个开了十几年出租的老陈,刚上车我就注意到他车顶凸出来个方方正正的黑盒子,像个粘上去的大号充电宝。他自己也吐槽,说当初选这个车的时候,就嫌这个盒子丑,小区里一起遛弯的老伙计都笑他车顶上长了个犄角,不如人家光溜溜的轿跑好看。结果过绕城高速的时候,前面的小车被掉下来的货箱别了一下,突然急刹,离我们也就不到五十米,系统先”嘀”的一声震了下方向盘,他还没反应过来,自动刹车就已经踩下去了。停稳了他拍着方向盘说,之前还觉得这玩意儿是个花架子,没想到真能救命。
别拿它跟普通摄像头比,根本不是一个路数
很多人聊起这个车顶的黑盒子,第一反应就是”不就是个更贵的摄像头吗?”真不是。
普通摄像头的工作逻辑,本质上和人眼没区别——靠接收周围环境反射的自然光,把画面拆成像素块,再靠算法认出来哪个是行人、哪个是路牌。这种方式在光照好的城市道路上确实够用,但一旦遇到正午对着太阳开、暴雨天挡风玻璃上全是水痕、地下车库黑得连路灯都没有的情况,摄像头拍出来的画面全是过曝、噪点、模糊的色块,再厉害的算法也没法从一团糊里认出前面有没有个掉下来的塑料桶。
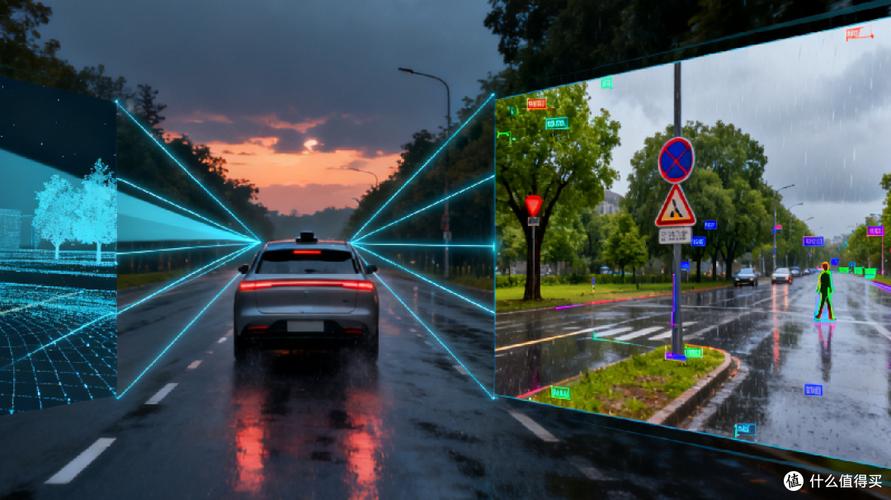
激光雷达的逻辑完全反过来。它自己就是个光源,会朝着周围不停地发射近红外的激光脉冲,每发出去一束,就掐着表算这束光碰到障碍物之后弹回来的时间,光速是固定的,来回的时间差除以二,就能精准算出距离。一秒钟发出去几百万束激光,扫出来的不是平面的彩色照片,是密密麻麻的三维点云——相当于把周围整个空间,用像素点给你刻出来。
我第一次看实测视频的时候都愣了。那玩意儿能在150米外,把车道上掉的一个汽车轮胎,连胎纹的轮廓都描得清清楚楚。哪怕是路边蹲着的一只猫,它尾巴翘了多高,旁边有没有个伸出来的树枝,都能在点云图上标得明明白白。
真的。黑得伸手不见五指的隧道里,摄像头拍出来的东西连自己的车道线都找不着,激光雷达根本不受影响——反正它自己带光,不需要外面亮不亮。
大家骂了好几年的”车顶犄角”,根本不是车企堆配置的噱头
之前大家吐槽最多的,就是装在车顶的那种机械式激光雷达——转起来嗡嗡响,体积大,成本高,像个突兀的小帽子粘在车顶,连风阻都比别人高一点。那时候确实有不少车企,把装个激光雷达当成宣传的卖点,好像装了就等于有了高阶智能驾驶能力,实际用起来的时候,因为算法匹配得烂,跟个摆设没区别。
但这两年技术迭代的速度,真的比很多人预想的快太多。之前的机械式雷达,整个机芯都在高速旋转,零件多,容易进灰、卡滞,现在的半固态方案,把大部分旋转的结构都做进了内部,外面不用露个转来转去的镜头,体积缩小了一大半,有的甚至直接嵌进了前保险杠、大灯组里,从外面根本看不出来装了这东西。
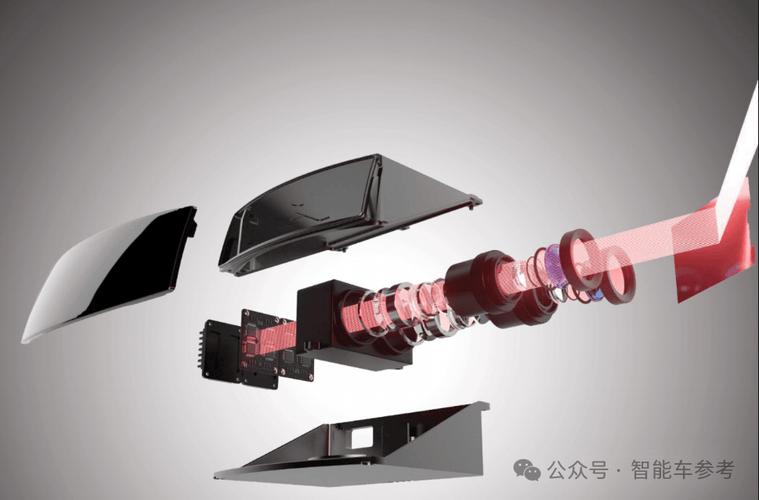
上个月去参加一个行业小交流,有个做硬件的工程师掏出来个巴掌大的测试件,说这是他们在试的下一代纯固态方案,没有任何可动的旋转零件,整个激光发射和接收的模块,薄得能嵌进前挡风玻璃的夹层里。以后你在路上看到的智能车,根本不会再有凸出来的小犄角,这东西就像现在的倒车雷达一样,藏在车身的缝隙里,你根本注意不到它的存在。
说个真事儿。我有个朋友去年提了带车顶激光雷达的车,觉得那个黑色的镜头容易被太阳晒得老化,专门在网上买了个同色系的硅胶套套上去,结果下暴雨那天他忘了摘,开了没三公里,系统就弹了个满屏的故障提示,说传感器被遮挡。他在快速路上绕了好远才找到出口,下车摘套子的时候,裤腿全被雨淋透了,回来跟我吐槽了快半小时,说当初真不该为了省那点晒的事儿,给自己找这么大麻烦。
别把它吹成万能的,它也有自己的软肋
现在网上很多聊激光雷达的内容,把这东西吹得跟开了天眼似的,好像装了就能完全不用人开车,这就有点扯了。
它确实比摄像头靠谱,但逃不开物理规律的限制。比如遇到那种铺天盖地的团雾,或者路面上飘着大量的杨絮、沙尘,激光打出去的时候,会被空气中的小颗粒散射,弹回来的信号全是乱的,这时候它也分不清前面是真的障碍物,还是飘在半空的一粒灰尘。还有那种吸收光特别强的炭黑色衣服,反射率特别低,激光打上去几乎弹不回来,距离稍远一点,它可能就扫不到穿这种衣服的行人。
去年冬天在黑龙江做低温测试的工程师跟我聊,说零下三十多度的早上,停了一晚上的车刚开出去,激光雷达的镜头上结了一层薄冰,系统直接提示传感器不可用,只能靠司机自己盯着路开,开了两公里太阳晒化了冰,功能才恢复。那天给测试员冻得手都僵了,回来还说,之前以为这东西能扛极寒,没想到一层薄冰就给整罢工了。
说白了,现在的智能驾驶感知系统,从来不是靠某一个传感器打天下的。摄像头负责认路牌、认红绿灯、认行人的动作,毫米波雷达负责测高速移动的车辆速度,激光雷达负责把整个空间的三维轮廓给摸清楚,三个搭着来,才能在各种乱七八糟的路况下不懵。
前几天又碰到之前那个网约车司机老陈,他说现在开了快一万公里了,越来越觉得那个车顶的黑盒子好用——雨天过没有路灯的村道,能提前扫到路边走的行人;晚上遇到对面开远光的车,摄像头被晃得啥都看不见,激光雷达照样能把前面的路况摸得门清。他说之前嫌丑,现在反而觉得,那东西凸在车顶上,反而让人心里踏实。
其实科技这东西从来都是这样。刚出来的时候大家觉得突兀、麻烦、没必要,等过个三五年,它悄悄藏在你看不见的地方,成了你开车时下意识信任的一部分,你甚至都不会想起,当初它刚出现的时候,被多少人吐槽是花架子。
作者|科技
排版|科技
审核|见微