 大讲堂
那天下午我在车间,盯着一台六轴空跑。画圆、走直线、姿态翻转,丝滑得像刀切豆腐。旁边的操作工说,这玩意儿挺好。我说,挺好个屁——它手上啥也没拿。
干这行久了,我大概有个偏见:机器人本体,是整个系统里最不需要操心的东西。它就是一套减速机加伺服电机,出厂前精度、重复定位、动平衡都测过,脾气稳定得很。真正磨人的,是把这根铁胳膊“接”进一条真实的产线。接的过程,就是机器人集成。
接得好,它是个工人。接不好,它是个一米多高的健身器材。
买回来的不是工人,是一根能动的轴
新人最爱问:装个夹爪,写个程序,不就能干活了吗?
逻辑没错,顺序反了。
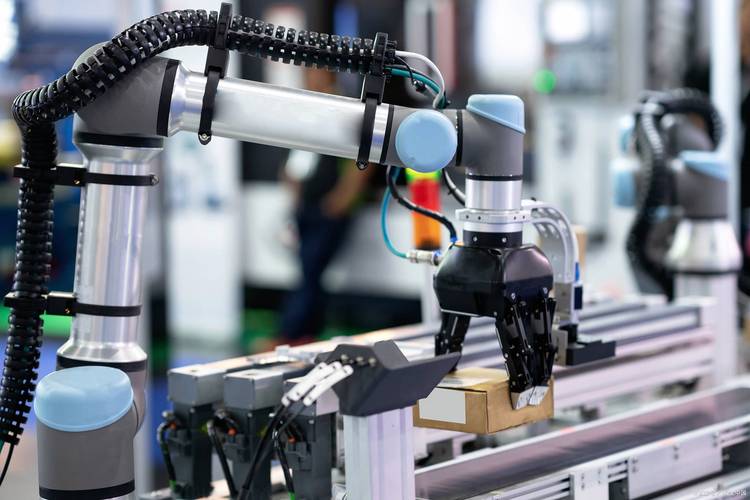
拿夹爪说。抓纸箱和抓轴承,是两码事。纸箱会变形,你以为抓点在这儿,其实一夹它就挪了。偏个两毫米,箱子歪着上了托盘,往上叠第六层的时候,整垛开始晃。老师傅管这叫“手感”,控制器是不认手感的。
还有重心。夹爪本身有重量,抓的工件也有,这两块重量一挂上去,手腕的负载就变了。有些姿态下电机扛得住,换个角度就开始抖。抖一下,工件掉,掉在工装上就是一道坑。
再一个是气路和线。气管跟着手腕转,绕两圈还行,绕上几十个循环,它就成了麻花。磨破、漏气,夹爪一松,砰——那种闷响,我在车间听过太多次。线也不能拉太紧,太紧了拖链里反复弯折,铜丝一根根断,断到最后才突然报故障,你还找不到是哪一根。

控制器不认你的“手感”
夹爪装好了,下一个坑在信号上。
机器人很少自己决定什么时候动。它等PLC给信号,PLC等传感器,传感器等工件到位。这一串里任何一环少了握手的动作,机器人就会傻站着;更糟的是信号来了两次,它抓两次,直接撞上去。
节拍也是。空跑八秒,装上夹爪抓放一趟变成十四秒,很多人想不通。慢在哪?慢在它得停下来等工件稳,等气缸把气充进去,等视觉拍完照,还得绕开旁边的工装。这些停滞在程序里看不见,在产线上全变成钱。
视觉引导那部分更玄。相机说工件在左边三毫米,机器人过去,抓空。坐标系对不上,或者标定做完之后有人碰过相机支架——这种事,多得很。
安全围栏、光栅、门锁、急停回路,这些不是选装件。我见过有人把门锁短接,就为了钻进去递个扳手。快是快,命是自己的。
装上去不算本事,让它一直转才算
真正难的部分在三个月后。
一个抓取失败,可能的原因有:气压不够、夹爪衬垫磨损、来料尺寸漂了、镜头沾了油雾、标定偏了、程序里某个偏移量被人改过忘了改回来。七八条,全指向同一个现象。
怎么排?先看是抓不住,还是抓不准。抓不住,力气的问题,往气路和夹爪上找。抓不准,位置的问题,往标定、工装、来料上找。这一刀切下去,能省掉一半瞎折腾。
本体厂家关心的是重复定位能到多少丝。集成商关心的是另一件事:这台机器在粉尘、油雾、震动里跑上大半年,还准不准。这两个问题的答案,常常不在一块儿。
新人还问过我,那我买贵一点的是不是就都解决了。我说,不是。贵的那部分,买的是“这条线能不能自己扛住意外”,跟你手上那副夹爪配合得好不好,是两回事。
下班的时候,车间灯灭了一半,那台机器人还在那儿一遍一遍地抓、放、抓、放。你盯着它看两分钟,不用问任何人,就知道今天调的东西有没有白干。
作者|制造
排版|制造
审核|小准