 大讲堂
去年秋天,我在城郊一片废弃的采石场飞无人机。风不算大,天也晴。图传里全是灰白色的岩壁,好看得要命。我一路往上爬升,想拍个俯瞰。然后——屏幕花了。
就那么两秒钟的事。再恢复的时候,画面里已经全是树冠,密密麻麻的绿色,我根本不知道它在哪。
最后的结局是:丢了。找了三个小时,没找到。回家路上我一直在想一个问题——它明明有GPS,为什么还会迷路?那天晚上我翻了很久的资料,才算把这事儿弄明白一点。今天就把我知道的讲给你听。
它其实同时在数好几套“地图”
很多人以为无人机认路靠的就是卫星定位,一个点往天上一打,位置就出来了。不是这么简单。
它手里一般同时握着好几套信息。卫星定位给的是绝对坐标,就是你在地球上的经纬度。这东西户外好用,可一旦进到楼宇之间、峡谷底下,信号被挡住或者反射,坐标就会飘。飘个十几米,对一架正在快速移动的机器来说,就是灾难。
所以它还看别的。
底部的摄像头或者红外传感器,会盯着地面纹理,算自己相对地面移动了多少。这套叫视觉定位,也叫光流。它不认识路,但它知道自己“滑”了多远。室内的无人机基本全靠这个。
再往上,还有气压计测高度,IMU(惯性测量单元)测姿态。IMU这东西特别关键,它靠加速度计和陀螺仪,感知机身每一丝倾斜和加速。卫星信号丢了的瞬间,就是它在硬扛,靠积分推算出“我大概往哪个方向飞了多少”。
问题是,积分会累积误差。几秒钟还行,几十秒就飘得不像话了。
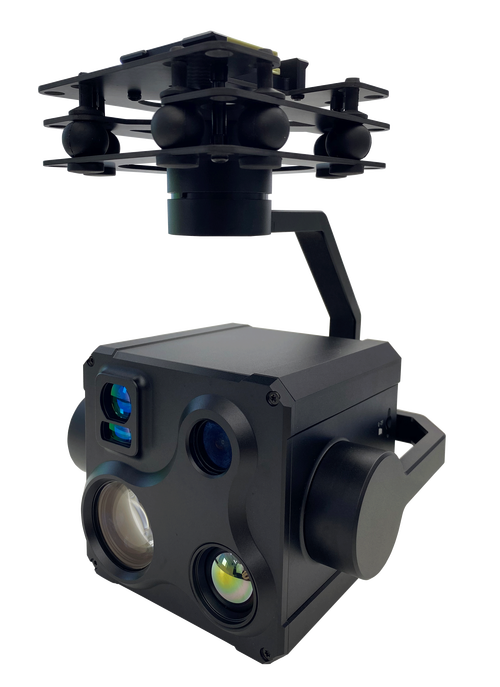
我那台机器丢的地方,正好是三面岩壁的夹角。卫星信号大概率被削掉一半,视觉定位又对着单调的灰色石头——纹理重复,算法容易算错。两套系统同时不靠谱,剩下的IMU只能瞎猜。猜着猜着,就飞没了。
返航不是按一个键那么简单
“一键返航”这四个字,害了不少人。
它的逻辑其实是这样的:机器记下起飞那一刻的坐标,叫返航点。你按返航,它就朝着那个坐标直线飞回来。听起来很美。
但“直线”这两个字,在现实里是个陷阱。
如果中间隔着一栋楼呢?隔着一座山呢?它不会绕。很多机型的避障,只针对前方一定角度内的障碍,而且对细小的树枝、电线基本是瞎的。它老老实实按直线飞,然后一头撞上去。
还有个细节:返航高度是可以设的。默认值往往不高,遇到高楼就完蛋。我后来才知道,起飞前应该先看一眼周围最高的建筑,把返航高度设在它上面几十米。这个动作,说明书里提了,但我第一次飞的时候压根没看。
另外,返航点也不是一成不变的。有些机器支持“动态返航点”,会跟着你手里的遥控器走。你如果在移动,比如在船上、在车上,起飞时记录的坐标早就没意义了。这时候得手动刷新返航点,不然它飞回去找的是一片空水面。
那些容易踩的坑,我替你踩过了
说几个具体的。
指南针校准。很多人觉得这步麻烦,能跳就跳。可指南针一旦被磁化,机器对方向的判断整个是歪的。你让它往东,它往东北。校准很简单,转几圈的事,别省。
起飞环境。水泥地、铁皮屋顶、车顶,都可能有磁干扰。最好找块土或者草地起飞。我有次在停车场的金属井盖旁边起飞,机器直接自己往一边漂,吓得我赶紧降落。
电池。低温下掉电特别快,电压一低,动力就不足,飞控为了保护电池会强制降落。冬天飞,先把电池捂热乎了再装上去。这个经验,是用一次迫降换来的。
还有图传延迟。你看到的画面,其实比现实晚那么一点点。贴着障碍物飞的时候,这点延迟足够让你撞上去。所以别太相信眼睛,多留点余量。
有人问我,那到底怎么才能不丢

我把常被问到的几个问题整理了一下,顺便把我自己的答案也放在这。
问:新手第一次飞,最该练什么?
答:在空旷地方练悬停。就让它停在那,你什么都不动,看它稳不稳。然后再练前后左右平移。把对尾、对头、对侧的操控感觉建立起来。这比急着拍大片有用得多。真的。
问:GPS信号几格算安全?
答:这个没有统一标准,跟机型有关。但一般来说,起飞前要等到它提示“返航点已记录”,并且卫星数稳定了再走。如果一直显示信号弱,换个地方。别硬飞。
问:飞丢了怎么办?
答:先别慌着乱按。看APP里的飞行记录,最后失联的位置会标出来。很多机器有“找飞机”功能,会亮灯或者响。如果是在山里,记住最后的高度和方向,顺着找。我那次失败,很大原因是没第一时间看记录,光凭记忆瞎找。
问:是不是贵的机器就不会丢?
答:不是。传感器多,确实冗余度高一些,但飞行环境是决定性的。再贵的机器,进了强干扰区,一样抓瞎。技术能降低概率,不能消除风险。
关于未来,我有点自己的想法

现在无人机越来越聪明,自动避障、自动跟拍、航线规划,都在进步。这是好事。
但我总觉得,越自动,人越容易松懈。你把它当傻瓜相机用,它出问题的时候,你连它在干什么都不知道。那种“按一下就好”的期待,反而埋下了隐患。
也许以后会有更靠谱的定位方案,比如视觉和卫星更深度的融合,或者更低成本的激光雷达下放到消费级。到那时候,飞丢可能会变少。
但另一面,空域会越来越挤。天上飞的东西多了,规则、避让、信号协调,都是新问题。这不是单靠一台机器能解决的。
我现在每次起飞前,还是会做那套流程:看环境、校指南针、等卫星、设返航高度。繁琐吗?有点。但那次在采石场找了三个小时的经历告诉我,这五分钟的准备,值。
它不只是一台会飞的相机。它是个需要你理解的伙伴。你糊弄它,它就用坠机回应你。这话说得有点重,但我是真心这么觉得的。
作者|科技
排版|科技
审核|白杨