2026-10-08 22:48:00
作者:
科技
上周回南京找朋友,路过洪武北路老巷口的修鞋摊,鞋子开胶了坐下来等。修鞋的陈大爷捏了捏开胶的地方,脚一踩机器,刀头蹭着鞋帮走了半毫米,抹胶,压条,五分钟搞定。收五块。我盯着他的手看,突然反应过来——这就是所有人都在聊的具身智能啊。
别被“机器人”框住了对具身智能的想象
很多人刷到新闻,第一反应就是,哦,具身智能就是给大模型装个机械手,变成人形机器人对吧?错的离谱。说实话,我之前也被一堆科普文绕晕,一会说“身体是智能的载体”,一会说“物理交互学习”,看了半天还是懵。直到那天坐在修鞋摊的小马扎上,突然就通了。
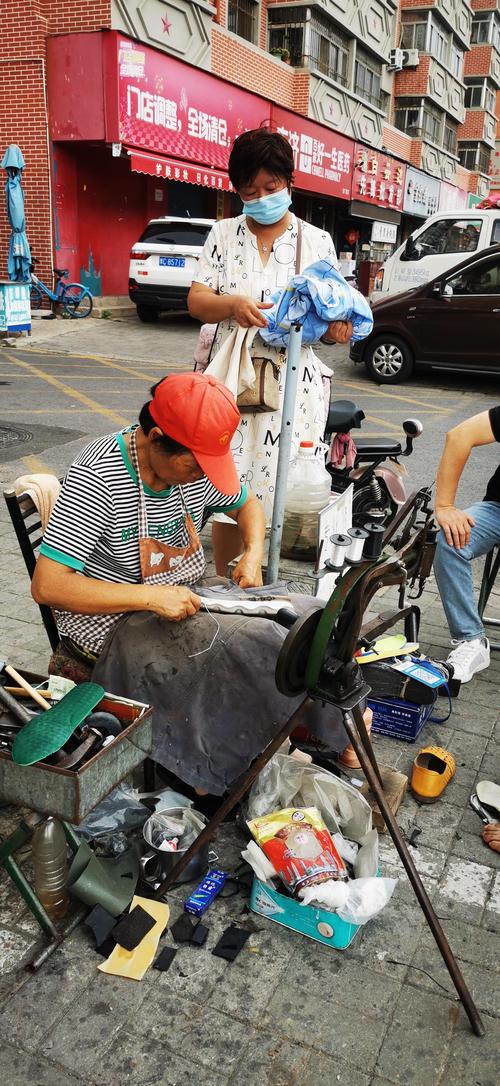 南京老巷口修鞋摊修鞋动作实拍
大语言模型现在厉害吧?你问它怎么修鞋,它能给你写三千字攻略,步骤清晰逻辑顺。但是你让它来粘这只开胶的皮鞋试试?它不知道皮革穿了三年软了多少,不知道开胶的地方内里的布脱线了,不知道刀头走深了会划破鞋面,走浅了胶粘不牢。这些信息,不是靠拍照上传分析能算明白的,是靠手的触感,脚踩机器的力度,眼睛扫过的细节,实时调整出来的。
这就是具身智能。不是把AI装进身体里,是让智能长在和物理世界互动的过程里。你我从出生开始,摸烫杯子缩手,系鞋带调整力度,这些本事不是书本上学来的,是身体一次次试错试出来的,这本身就是最原生的具身智能。
卡了AI几十年的老问题,终于看到解法了
AI发展这么多年,其实一直卡在虚拟和现实的边界上。下围棋赢顶尖棋手,做图能拿设计奖,回答问题比十年前的博士顺,但是只要走出虚拟屏幕,碰一碰真实世界,立马露怯。你让它拿个生鸡蛋,它要么拿不住掉了,要么捏碎了。为什么?因为它从来没有“摸”过鸡蛋。它对鸡蛋的所有认知,都是图片和文字里的,不是靠身体感知出来的。
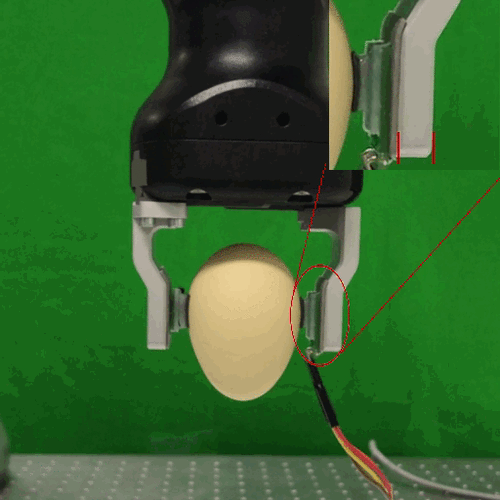 具身智能机械手抓取生鸡蛋测试场景
其实早在上世纪八十年代,就有人提具身智能的概念了,那时候没火,因为没有足够强的AI算法能处理实时的感知数据,也做不到快速决策。这两年大模型出来了,大家突然发现,哦,原来可以把大模型的认知能力,和身体的感知能力拼在一起啊。
之前机器人做一个动作,都是提前编程好的,遇到一点变化就废了,现在不一样。具身智能能靠大模型理解你的需求,再靠传感器感知环境,自己调整动作。我上个月去江北的一个科技展厅,见过一台帮人搬货的具身智能小车,有人故意把纸箱扔在它必经路上,它没停,也没卡死,绕了两步,自己调整了叉臂的高度,把堆歪的货叉起来就走,一点不愣。那时候我就觉得,这东西真的不一样了。
不过话说回来,现在很多概念吹的太凶,说什么两年就能进千家万户帮你做家务,我反正是不信。真实的物理世界,变量比虚拟世界多一万倍都不止。今天你家地板拖了有水滑,明天你放瓶子的位置偏了一厘米,对AI来说都是全新的问题。人类学个系鞋带都要学两三年,AI哪能一下子就把所有情况都搞定?
真正有用的落地,不在人形机器人上
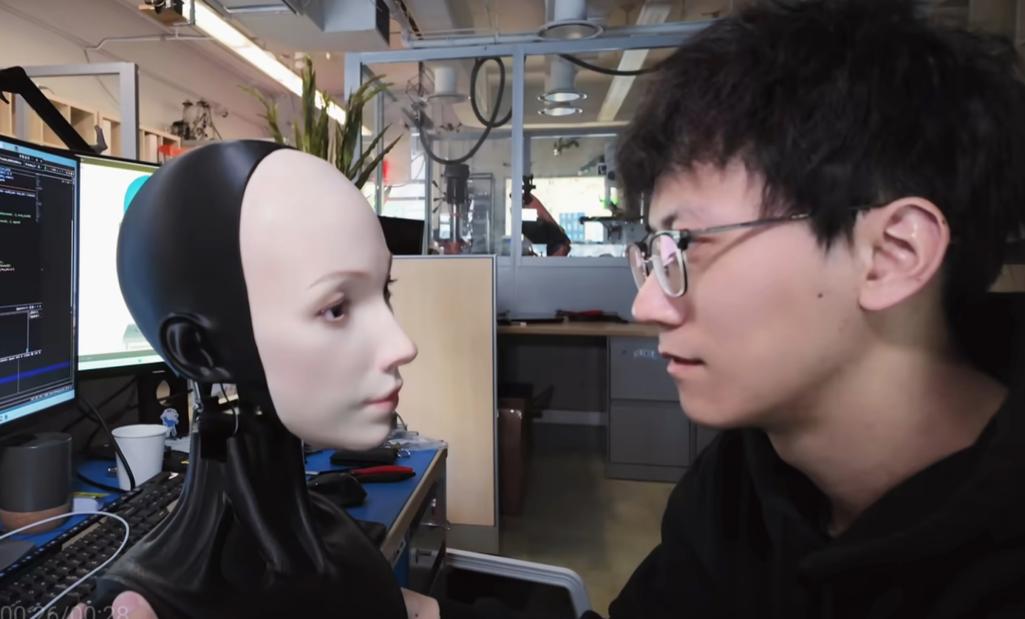 真正有用的落地,不在人形机器人上
现在资本都盯着人形机器人炒,好像做不出人形机器人就不算做具身智能。其实错了。最早落地的具身智能,早就藏在我们看不见的地方了。比如汽车的自动驾驶,本质上就是一种具身智能啊,车子靠摄像头雷达感知路况,实时调整方向速度,这不就是和物理世界互动决策吗?
还有仓库里的拣货机器人,现在新一代的已经不用画固定轨道了,能自己躲掉落的箱子,能调整力度抓不同包装的商品,软的快递袋硬的纸箱都能抓,这就是具身智能在干活。还有护理场景,之前见过帮老人翻身的护理机器人,能感知老人的体重和皮肤的压力,支撑力度会跟着调整,不会像之前的老式机器那样硬邦邦顶得人疼,这就是实实在在的价值。
对吧?我们总觉得具身智能要做的像人,有手有脚能走路能聊天才叫厉害,其实不是。能解决真实问题,比像人重要多了。我之前和一个做机器人研发的朋友吃饭,他说他们现在接的最多的订单,都是工业场景的,没人要那种只会聊天摆拍的人形机器人,企业要的就是能在流水线上捡不良品,能搬重货,能适应不同环境的机器,能帮着省人工,这就够了。
那天修完鞋,我穿着粘好的鞋走在南京的老巷子里,风一吹,鞋不磨脚了,感觉特别顺。你说有意思不?我们人类花了几百万年进化出来的,靠身体感知世界的能力,现在AI要从头学一遍。陈大爷捏一下鞋就知道该用多大劲,这个能力,现在最先进的具身智能也未必做得到。路还长着呢,不急。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:南京巷口修鞋摊里,我看懂了具身智能
文章链接:https://www.lfdjt.com/p/keji/a/7954.html