2026-09-30 22:46:53
作者:
科技
下班拐进小区那道窄巷,迎头碰着辆刚上牌的新车,车顶鼓着个半透明的小疙瘩,转起来还带点微弱的红光。
没错,那就是激光雷达。
刷了半年车评的人都能跟你扯两句,一半说这是未来自动驾驶的必备门槛,一半说就是厂商用来抬价的营销噱头。
你听谁的?
别翻百科了,换个说法讲清楚它能干啥
没那么玄乎。也没那么抽象。
你晚上走黑路,拿手电筒照墙,看着光斑的大小大概就能估出来离墙有多远对吧?激光雷达干的就是类似的活,只不过它一秒钟能甩出几十万束独立的激光,每一束都精准算好自己飞出去碰着障碍物、再飞回来的时间,最后把所有点拼在一起,就是眼前一整块环境的3D立体轮廓。
它能分清楚五十米外那个黑影,是穿黑外套走路的行人,还是停在路边的黑色SUV。哪怕是凌晨没有路灯的山路,哪怕对面大货车开着远光晃得你睁不开眼,它照样看得清。
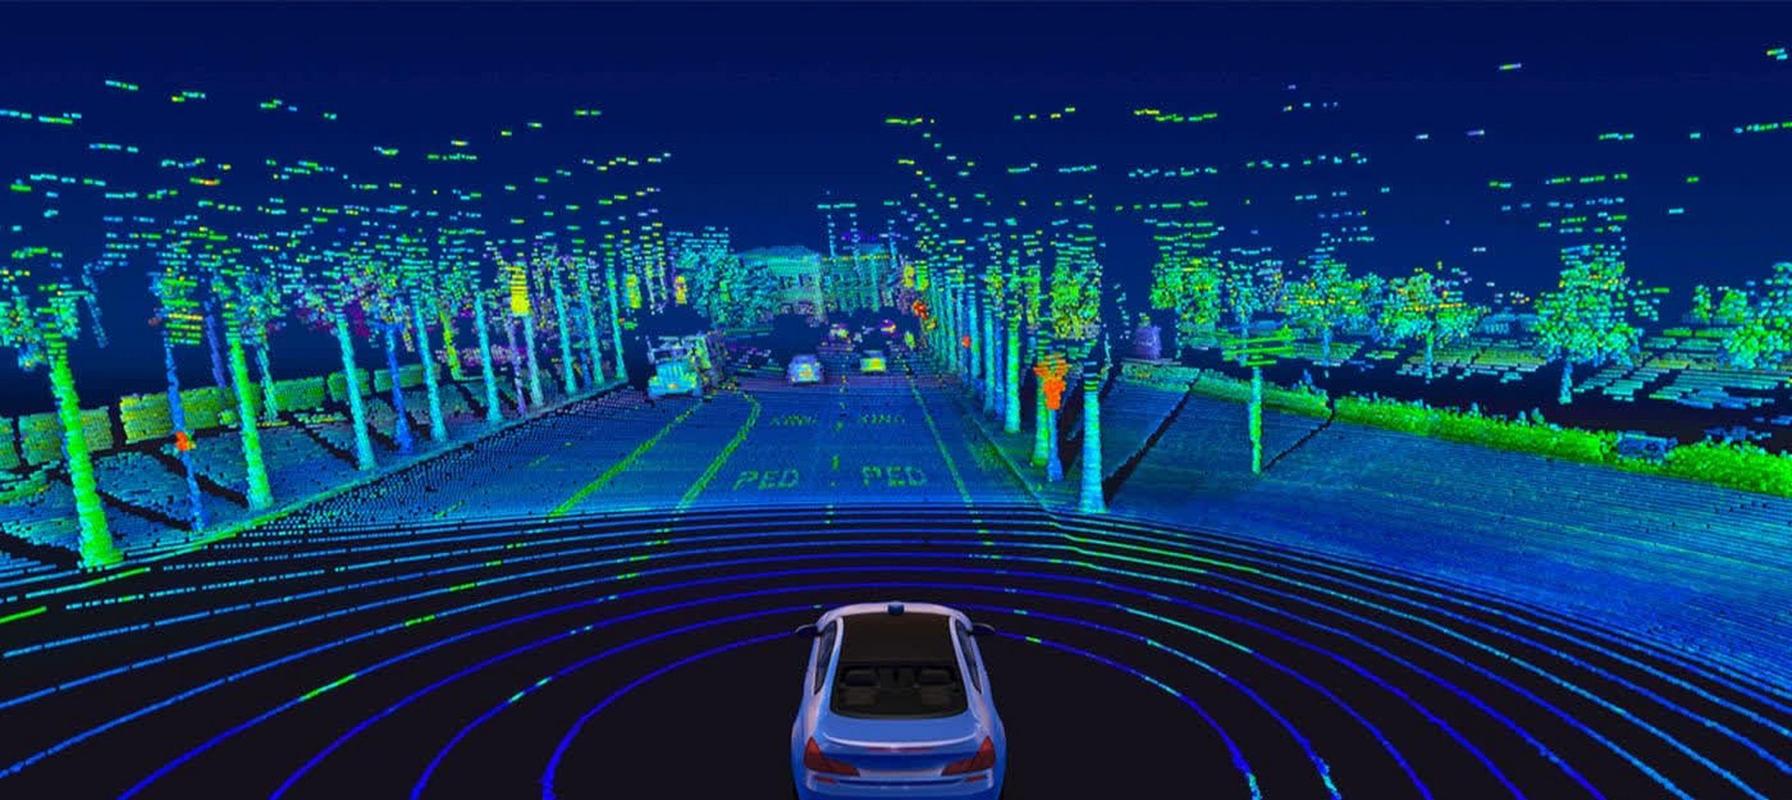 车载激光雷达点云成像效果图
很多人会问,车上已经装了八九个摄像头了,为什么还要多加这么个东西?
其实很好理解。摄像头就相当于人的眼睛,天生依赖外界光线,逆光、暗光、远光晃眼的时候,人都看不清,摄像头当然也会出错。激光雷达是自己发光测距离,靠反射信号算位置,外界光线怎么变,顶多干扰零星几个点,不会影响它对整个场景的判断。
就这点,跑过夜路的人都知道有多重要。
那些吵了好几年的误区,今天掰扯清楚
说实话,网上吵来吵去,大部分都是被节奏带偏了。
第一个误区:激光雷达装得越多越好。
现在有的车装一个,有的装三个,甚至有装四个的,好多人买车第一件事先数数量,觉得越多越高级。真的没必要。数量只是表象,要看最远探测距离、点云分辨率,还有算法对数据的处理能力。装三个探测不了一百米外的静态障碍物,还不如一个性能达标的好用。
第二个误区:只有完全自动驾驶才用得上激光雷达,普通车主买了也是浪费。
不对。现在哪怕只是L2级别的辅助驾驶,激光雷达带来的提升都能感知得到。高架上巡航,前方一百多米有一辆故障车停在车道里,摄像头可能要开到几十米才反应得过来,激光雷达早就识别到了,慢慢降速踩刹车,不会猛地一把拐过来吓你一跳。开长途跑高速,一天下来,你会轻松很多。
第三个误区:下雨下雪激光雷达就瞎了。
早期的产品确实有这个问题,雨滴、雪花都会反射激光,出来一堆没用的杂点,把真正的障碍物挡住。现在呢?算法早就把这些杂点的特征摸得门清,轻轻一过滤就没了,中雨小雪根本不影响正常工作。真碰到大暴雨大雪封路,你自己都不敢开快,要什么辅助驾驶啊对吧?
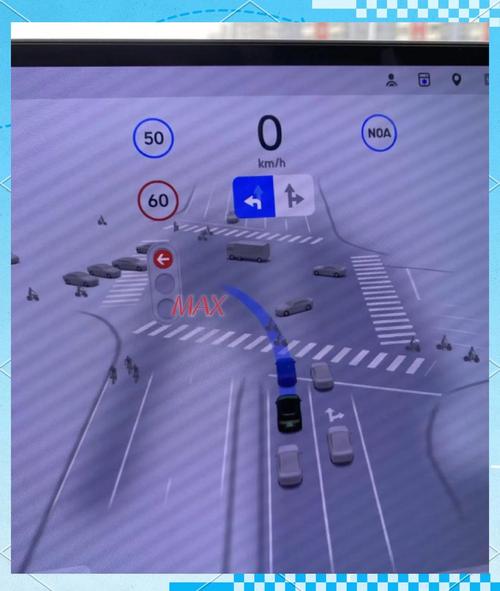 雨雾天气车载激光雷达杂点过滤对比图
不过话说回来,也别吹得太神。现在的激光雷达还做不到全场景万能,碰上特别厚的浓雾,穿透力还是不够,该小心还是得小心。
为什么现在激光雷达突然就满街跑了?
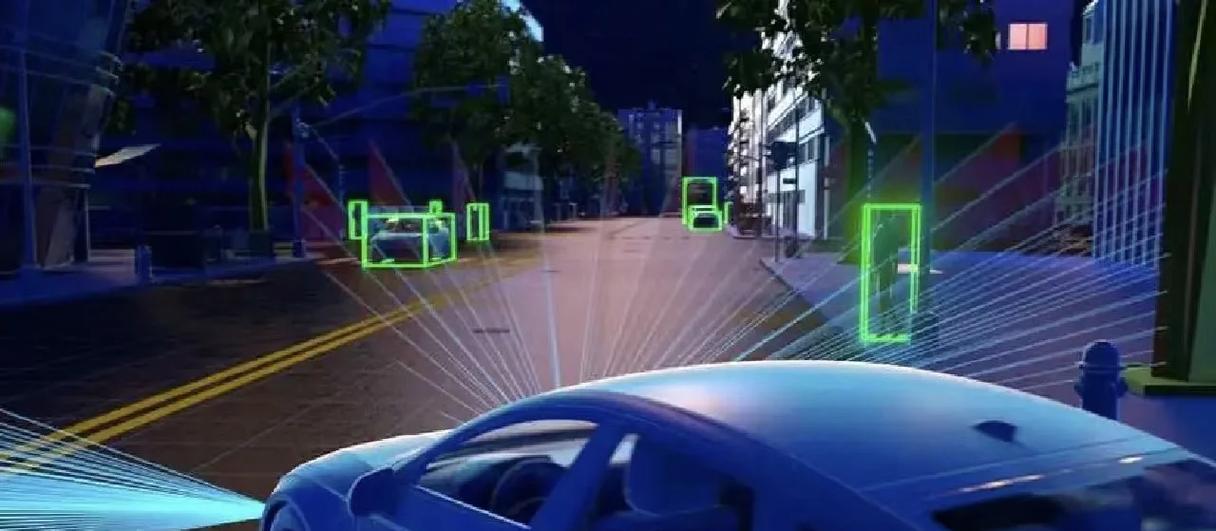 为什么现在激光雷达突然就满街跑了?
放在十年前,你想都不敢想激光雷达能装到民用车上。那时候一个机械激光雷达,几十万块,比整辆车还贵,只有谷歌那种实验室拿来做测试玩。
怎么就突然普及了?核心还是技术路线变了,成本直接从六位数砸到了几千块。
原来的激光雷达要整个模块转起来扫整个场景,零件多,易磨损,造价还高。现在半固态、固态方案起来了,不用整个转,零件少了一大半,良品率上去了,成本自然就下来了,厂商才敢大规模装车卖给普通人。
当然,现在也不是完美的。哪怕成本降了,还是比摄像头方案贵不少,一块激光雷达,怎么着也抵得上三四个摄像头的钱。而且几十万点的点云数据,处理起来比摄像头的图像数据费算力得多,车机芯片不够强,还跑不起来。
现在不少厂商把激光雷达当营销卖点,堆参数,比数量,什么百万点每秒探测,说得天花乱坠,其实日常开城市道路高速,根本用不到这么高的点数,就是拿来吸引眼球的。
对吧?
我上个月开朋友带激光雷达的车跑了一段没有灯的国道,对面大货车开着远光擦身而过的瞬间,我眼睛都花了,辅助驾驶稳稳的轻踩了刹车,因为它提前看到了路边蹲着准备过马路的流浪狗。
就那一下,我觉得这个配置的价值就出来了。
但反过来,你要是平时就开市区上下班,天天堵车挪步子,最远的出行就是周末开几十公里去郊外,哪怕没有激光雷达,现在成熟的摄像头方案也足够用了,完全没必要为了这个噱头多花几万块冤枉钱。
参数堆得再好看,不如自己开一圈试手感。买车本来就是买自己用得舒服的,不是买参数给别人看的。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:巷口那辆新车上的激光雷达,到底在看什么
文章链接:https://www.lfdjt.com/p/keji/a/5088.html