 大讲堂
雨点砸在挡风玻璃上,雨刷拼命地摆。你眯着眼,前车的尾灯糊成一团红晕。几乎什么都看不清。
但就在你的车顶上,有个东西正以每秒二十圈的频率旋转。它在向外发射一束肉眼不可见的激光——每秒钟,几十万次。
它在“看”。
而且看得比你清楚。
它的世界没有颜色,只有距离
先说一个容易搞混的事:激光雷达和摄像头,完全是两回事。
摄像头是被动的。它等着环境里的光——阳光、路灯、车灯——反射进镜头,然后成像。所以天黑了它抓瞎,下雨了它模糊,逆光了它过曝。跟人眼一样娇气。
激光雷达不这样。它自己发光,自己接收。一束激光打出去,碰到物体弹回来,它掐着秒表算时间差。光速是恒定的,时间乘以速度除以二,就是距离。
简单吗?简单。但当你把这个动作重复几十万次、几百万次,分布在不同角度上……
你就会得到一张“点云”。想象一下,有人在一片漆黑中朝你扔了满天亮的萤火虫,每只碰到东西就停下来,然后把那个位置标记出来。等萤火虫足够多,你就能“看出”墙壁在哪、树在哪、行人抬起的手臂在哪。
这就是点云。

它没有颜色,没有纹理,没有车牌上的数字——但它有距离,有角度,有几何形状。这恰恰是机器需要的东西。
旋转的“眼睛”和固态的“视网膜”
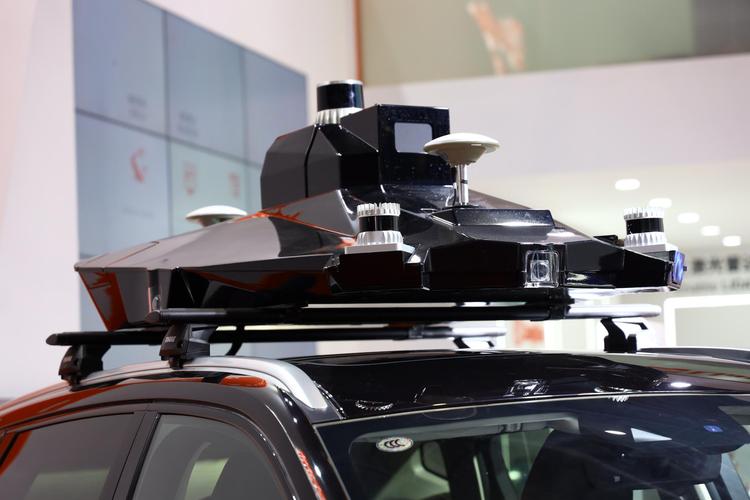
早期车顶上的那个大疙瘩,多数人都见过。像个旋转的咖啡罐,突突突地转。那是机械旋转式激光雷达。
里面藏着什么?一层一层堆叠的激光发射器和接收器。比如16线、32线、64线——每多一层,垂直方向的“视觉”就更细密。转一圈,把周围三百六十度的环境扫出一圈一圈的剖面。
这种结构确实有效。但它也真的很……脆。里面有电机,有轴承,有滑环。转久了会磨,会坏,会需要换。而且贵得离谱。早期的机械式激光雷达,一台能买一辆车。
后来大家开始琢磨:能不能不转?
于是有了固态激光雷达。没有机械旋转部件,用光学相控阵或者微振镜来改变激光的发射方向。体积小了,成本降了,寿命也长了。代价是视场角往往没那么大,有时候只能覆盖前方一百二十度。
再后来又冒出个中间路线——半固态。用微振镜转,但整机不转。算是平衡了成本和性能。
你看,这条路走得挺拧巴的。不是一步到位的技术演进,更像是被成本和可靠性逼着往前走。

不过话说回来,机械式激光雷达虽然被嫌弃,但它早期撑起了整个自动驾驶路测的数据采集。没有它,很多算法根本跑不起来。功过这事儿,得分开看。
那它到底“看不见”什么

很多人以为激光雷达是自动驾驶的终极答案。装上了就万事大吉。
不是的。它有几个很明显的软肋。
它怕恶劣天气。雨、雪、浓雾,激光会被散射和吸收。尤其是大雪天,雪花本身就会反射激光,在点云里制造出一堆虚假的回波。你看到前面“有东西”,其实只是雪片而已。有人试过在雾天做测试,探测距离可能从两百米骤降到几十米。
它也“看不懂”纹理。它能告诉你前面有一块一米高的东西,但它不知道那是纸箱还是石墩。是限速牌还是广告牌。要理解这些东西,还得靠摄像头。
还有一点常被忽略——它没有颜色信息。红色和蓝色的车在它眼里一模一样,都是同样距离的一片点。
所以现在主流的方向是多传感器融合——激光雷达提供精确的三维几何,摄像头提供语义和纹理,毫米波雷达负责穿透雨雾。每种传感器都有自己的脾气,也都有自己看不见的地方。
你问我哪个更好?我会说,问这个问题的前提就有点问题。
一个常见的误会
有人看到激光雷达的演示视频,觉得它像“给世界拍了一张3D照片”。这个比喻吧……不太对。
照片是瞬时曝光的。快门一按,整个画面同时定格。点云不是这么来的。它是逐点采集的。旋转一圈可能需要一百毫秒。在这段时间里,如果一辆车正在快速移动,那它的点云前后就有时间差。
这叫“运动畸变”。
你想想,一个行人正在过马路,激光雷达从左边扫到右边。扫到左边的时候,人还在这个位置;等扫到右边,人已经走了半米。拼出来的点云里,这个人可能是扭曲的、模糊的,甚至被“撕成”两半。
算法要去修正这个东西。用IMU数据、轮速计、之前帧的信息来做运动补偿。听起来很技术,但道理很朴素——你得把不同时刻拍的碎片,拼成同一个时刻的画面。
还有一个更微妙的。激光雷达的“分辨能力”是有极限的。相邻两点之间总有间隔。距离越远,点越稀疏。五十米外可能还能大致勾勒出车辆轮廓,一百五十米外就剩几个孤零零的点了。
所以它虽然说得准,但说得“疏”。
它不是突然出现的
很多人以为激光雷达是新东西。其实它的历史比多数人想象的长。
上世纪六十年代,人们就开始用激光测距了。七十年代,阿波罗登月任务用激光反射器测量地月距离。八十年代,激光雷达开始用于大气观测和地形测绘。九十年代,有人把它装上飞机,扫出了高精度的数字高程模型。
到了2000年代,DARPA无人车挑战赛把激光雷达推到了自动驾驶的聚光灯下。Velodyne那台标志性的旋转式激光雷达,就是在这个背景下被更多人知道的。
然后就是这十年的降本、缩小、上车。从机械到半固态到固态,从几十万到几百美元,从选配到标配。
回头看这条线,你会发现它并不陡峭。更像是一级一级台阶——偶尔有跳跃,但大部分时候,是工程师们在一个个具体的难题面前死磕出来的。
冷思考:它是不是被高估了?
这两年有一个很有意思的现象:特斯拉坚持不用激光雷达,走纯视觉路线,而国内不少车企把激光雷达当成了卖点。两边吵得不可开交。
我不想站队。但有几个事实值得放在一起看。
纯视觉方案的成本确实更低,而且摄像头分辨率高、信息丰富。但它的下限也低——碰到强光、逆光、大雨,性能会明显打折。
激光雷达提供了冗余。你可以说它贵,可以说它没必要,但当摄像头“瞎”了的时候,多一双眼睛就是多一条命。这不叫宣传,这叫安全工程的冗余设计。
不过也要承认,激光雷达并不是装了就能自动驾驶。点云给出来的是一堆几何点,要把它们变成“哦,前面那个是人,我要刹车”,中间还有大量的算法工作。感知、跟踪、预测、规划,每一步都可能出错。
技术从来不是某个传感器一锤定音的。
说回那个雨夜
雨还在下。你的眼睛看不见。但车顶那束旋转的激光,正以它自己的方式,一毫米一毫米地丈量着前方的世界。
它不浪漫。它只是精确。
它的世界里没有颜色,没有美感,没有“这条路看起来真漂亮”。只有距离、角度、反射强度,以及那些被反复计算的时间差。
但有时候,正是这种“不浪漫”,让一趟雨夜的路程,安全一点。
作者|科技
排版|科技
审核|乐乐