 大讲堂
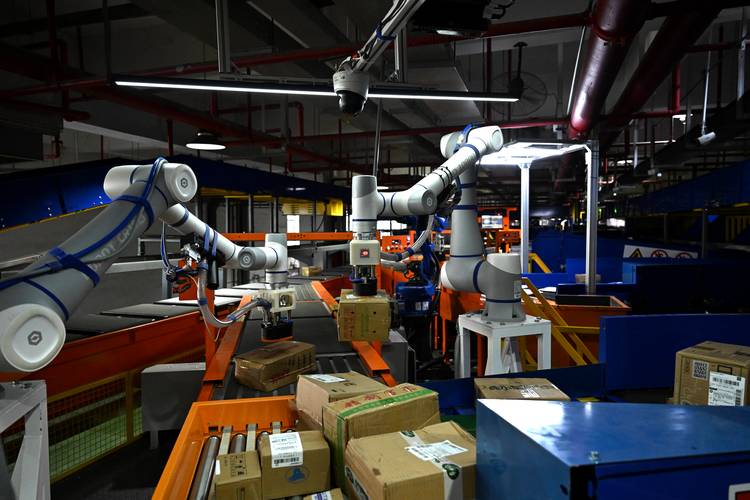
去年冬天我在一个仓库里看分拣机器人干活。它伸臂,抓箱子,箱子滑了。它停了两秒——那种停顿很怪,像人在想事情。然后它换了角度,又抓。这次成了。
旁边工程师说,模型没换,就是让它多试了几次。我当时想,这跟大语言模型写诗完全两码事。写诗错了可以重来,没人摔跤。机器人抓空一次,可能撞翻货架。
它不是在“想”,它是在“试”

具身智能这个词,字面意思就是有身体的智能。不是手机里那个语音助手,也不是云端跑分的模型。它得有个壳子。有手,有轮子,有摄像头,有触觉。最关键的是,它得在物理世界里承担后果。
你让 ChatGPT 描述怎么倒咖啡,它能写出一千字。你让机器人倒咖啡,它可能把壶砸了。区别在哪?文本世界里的错误是概率,物理世界里的错误是碎片。
所以很多做具身智能的人,干的事其实很“笨”。不是让模型变得更聪明,而是让它学会在不确定中动起来。抓取位姿偏了两厘米怎么办?地面打滑怎么办?杯子比想象中重怎么办?这些事没有标准答案。只能边做边调。
我见过一个做双臂机器人的团队,他们最头疼的不是算法,是标定。相机和机械臂之间的坐标差一点点,抓取就废了。工程师蹲在地上拧螺丝,一拧一下午。你说这算 AI 吗?算。但也是体力活。
软件里的智能,一装进身体就变笨
这事挺反直觉的。一个模型在仿真里能下围棋、能写代码,怎么放到机器人身上连开门都费劲?
因为物理世界不给你干净的数据。图像有噪点,光照会变,地面有灰。更麻烦的是,身体本身在动的时候,传感器读到的世界也在动。你得同时搞清楚“我在哪”和“外面是什么”。
有个说法叫莫拉维克悖论:对计算机来说,推理很难,但感知和运动反而简单?不对,是反过来的。人类觉得简单的走路、抓东西,机器做起来极难。人类觉得难的微积分,机器反而容易。具身智能就是撞在这面墙上。
大语言模型能绕开这面墙吗?部分能。比如把语言模型当成高层 planner,让它把“把桌上的苹果放进篮子”拆成子步骤。但底层控制还是得靠传统方法或者专门的策略网络。两层之间怎么接,是个大坑。
仿真里练一万次,不如地上摔一次
现在很多团队用仿真来训练。好处很明显,便宜、快、不怕摔。但仿真和现实之间有差距。摩擦系数、质量分布、传感器噪声,全都有偏差。你在仿真里调好的策略,搬到真机上可能直接扑街。
于是就有了域随机化。说白了就是在仿真里疯狂改参数,让模型别太依赖某一个特定环境。这招有用,但不是万能药。有些东西仿真里根本模拟不出来,比如布料折叠、液体晃动、电线缠绕。这些事对机器人来说简直是噩梦。
我听过一个做家务机器人的朋友吐槽:叠衣服这个任务,他们做了三年,还是只能叠特定材质的 T 恤。换个毛巾就完蛋。你说这离通用机器人还有多远?他没回答,就笑了笑。
那些关于具身智能的误会
第一个误会,具身智能等于人形机器人。不是。仓库里跑的 AGV、天上飞的无人机、甚至一个能自己调整角度的太阳能板,都算具身智能的范畴。人形只是其中一种形态,而且未必是效率最高的。
第二个误会,具身智能必须靠大模型。也不一定。很多工业场景里,传统的运动规划加视觉伺服就够用了。大模型带来的泛化能力确实诱人,但它的推理延迟和算力需求,放到实时控制里可能要命。
第三个误会,具身智能是通往 AGI 的捷径。这话说得太满了。身体确实能提供额外的监督信号,但物理交互的数据采集成本极高。你不可能像爬网页一样爬遍全世界的抓取动作。数据从哪来,现在还是个开放问题。
不过话说回来,正是这些没解决的问题,让这个领域特别有意思。全是坑,但每个坑里都可能有新东西。
对话:一个机器人工程师的日常
我问过一个做具身智能的工程师:你们最常改的代码是哪部分?
他说:状态机。
我愣了一下。不是神经网络?
他说,神经网络负责“看”和“猜”,但真正让机器人别把杯子摔了的,是那些 if-else。比如力传感器读数超过阈值就停,比如关节电流异常就回退。这些东西不性感,但少了就出事。
我又问:那你们怎么判断一个模型能不能上真机?
他说:看它失败的时候有多难看。如果失败得很平滑,比如慢慢停住,那还有救。如果直接抽搐,那就再练练。

趋势的冷思考

现在具身智能很热。热到有些项目为了蹭概念,硬把简单的自动化包装成“具身智能”。这很正常,每个新技术周期都这样。
但有些变化是真实的。硬件在变便宜。以前一个六轴机械臂多少钱,现在国产的降了不少。传感器也在小型化。更重要的是,开源社区在起来。RT-1、RT-2 这类工作把方法公开了,虽然复现不容易,但至少方向清楚了。
不过,我觉得最难的还是数据。互联网文本数据养出了大语言模型。机器人交互数据没有互联网。它得靠一台一台机器、一个一个动作去攒。这个速度,快不了。
还有一个问题很少人提:安全。一个语言模型说错话,你可以关掉。一个几十公斤的机器人判断失误,可能把人撞伤。具身智能的容错空间,比软件小得多。这决定了它落地的节奏,一定是谨慎的。
所以别急着想象机器人管家。先看看工厂里那些重复劳动,再看看养老院里那些护工缺口。这些场景对机器人的要求其实更具体,也更容易定义成功。
至于家里那个会叠衣服的机器人,可能还得等一阵。不是说技术做不到,是做到的成本,还没降到普通人愿意掏钱的程度。
嗯,大概就是这样。写到这里,我看了看桌上的咖啡杯。它离桌边有点近。要是机器人来收,它会先推一下,还是直接抓?我猜,它可能先愣两秒。
作者|科技
排版|科技
审核|乐乐