上周三南京降温。
梧桐叶被风卷着砸在软件大道的公交站台,我伸手拦了辆刷着银灰色标识的测试车。拉开车门的瞬间我愣了。
之前打过那么多同线路的测试车,驾驶位永远坐着个双手搭在方向盘上的安全员,方向盘后面还贴了张荧光绿的提示:随时准备接管。那天驾驶位是空的。穿藏青色制服的小伙子正蜷在副驾,拆一份加了酸豇豆的皮肚面,见我上来抬了抬下巴:“坐后面就行,今天这段路我们开。”
车启动的时候没有那种猛冲的顿挫感,跟老司机开的感觉差不多。过第一个路口的时候,前面的外卖小哥突然压着实线往辅道拐,车提前三秒就松了油门,慢慢滑到离小哥两米的位置停住,等小哥骑远了才重新起步。我盯着驾驶位空空的座椅看了快五分钟,直到小伙子吸溜了一口面条,才反应过来——我真的在坐一辆没有人类司机操控的车。
你日常碰到的“辅助功能”,离真自动驾驶差得远
好多人对自动驾驶的误解,全来自自己家车上的那点功能。
上次朋友开着带自适应巡航的车上高速,跟我吹他的车能自己拐弯自己跟车,说着就把手从方向盘上拿开,刷起了短视频。我刚要提醒他,前面的前车突然刹停,他的车“嘀嘀”响了两声才开始减速,离前车的保险杠只剩不到半米。我攥着扶手的指节都白了,他还满不在乎:“这不是有提醒嘛。”
说实话,这真的不算自动驾驶。
这些靠摄像头识别车道线、跟着前车走的功能,本质上是个“偷懒的辅助器”——它能处理规则明确的场景:高速上大家都按道开,没有突然窜出来的人,没有乱七八糟的障碍物。可一旦场景变了,比如车道线被落叶盖了,旁边的车突然打转向灯别过来,它第一反应就是把控制权扔回给你,留的反应时间可能只有零点几秒。
我后来跟那个测试车的安全员聊天,他说现在路上跑的测试车,跟大家自己车上的辅助功能,根本不是一个量级的东西。

车顶上那个转来转去的“小蘑菇”,前保险杠上藏的一排小镜头,侧面贴的方形传感器,全是它的“眼睛”。这些眼睛凑在一起,能把周围三百米内的所有东西——停在路边的共享单车,突然从绿化带钻出来的猫,甚至举着伞走路的行人——全标得清清楚楚。
那些藏在传感器里的“小心思”,从来不是为了炫技
好多人觉得自动驾驶的技术壁垒就是堆传感器,堆得越多越厉害。真不是。
我之前去测试场参观,看到工程师蹲在地上,把一堆被雨泡得发皱的纸箱、歪歪扭扭的路锥、甚至串着红布条的竹竿,挨个摆在路中间,让车一遍一遍过。旁边的屏幕上跳出来密密麻麻的彩色点,每个点对应路上的一个东西:红色的是行人,蓝色的是社会车辆,绿色的是路边的树。
最容易被忽略的测试场景,从来不是开阔的高速路——是早高峰接孩子的电动车,是下雨天被积水冲没了的车道线,是路边突然摆出来的卖西瓜的摊子。这些场景没有固定的规则,全靠传感器实时扫出来的信息,算出来该减速还是该绕路。
上次碰到个下大暴雨的傍晚,我站在路边等车,看到那辆测试车慢悠悠从积水里开过来。当时能见度最多五米,连前面的红绿灯都看不清楚,车却稳稳地停在停止线后面,等绿灯亮了才慢慢往前滑。旁边的私家车都开着双闪,司机伸着脖子往前瞅,对比特别明显。
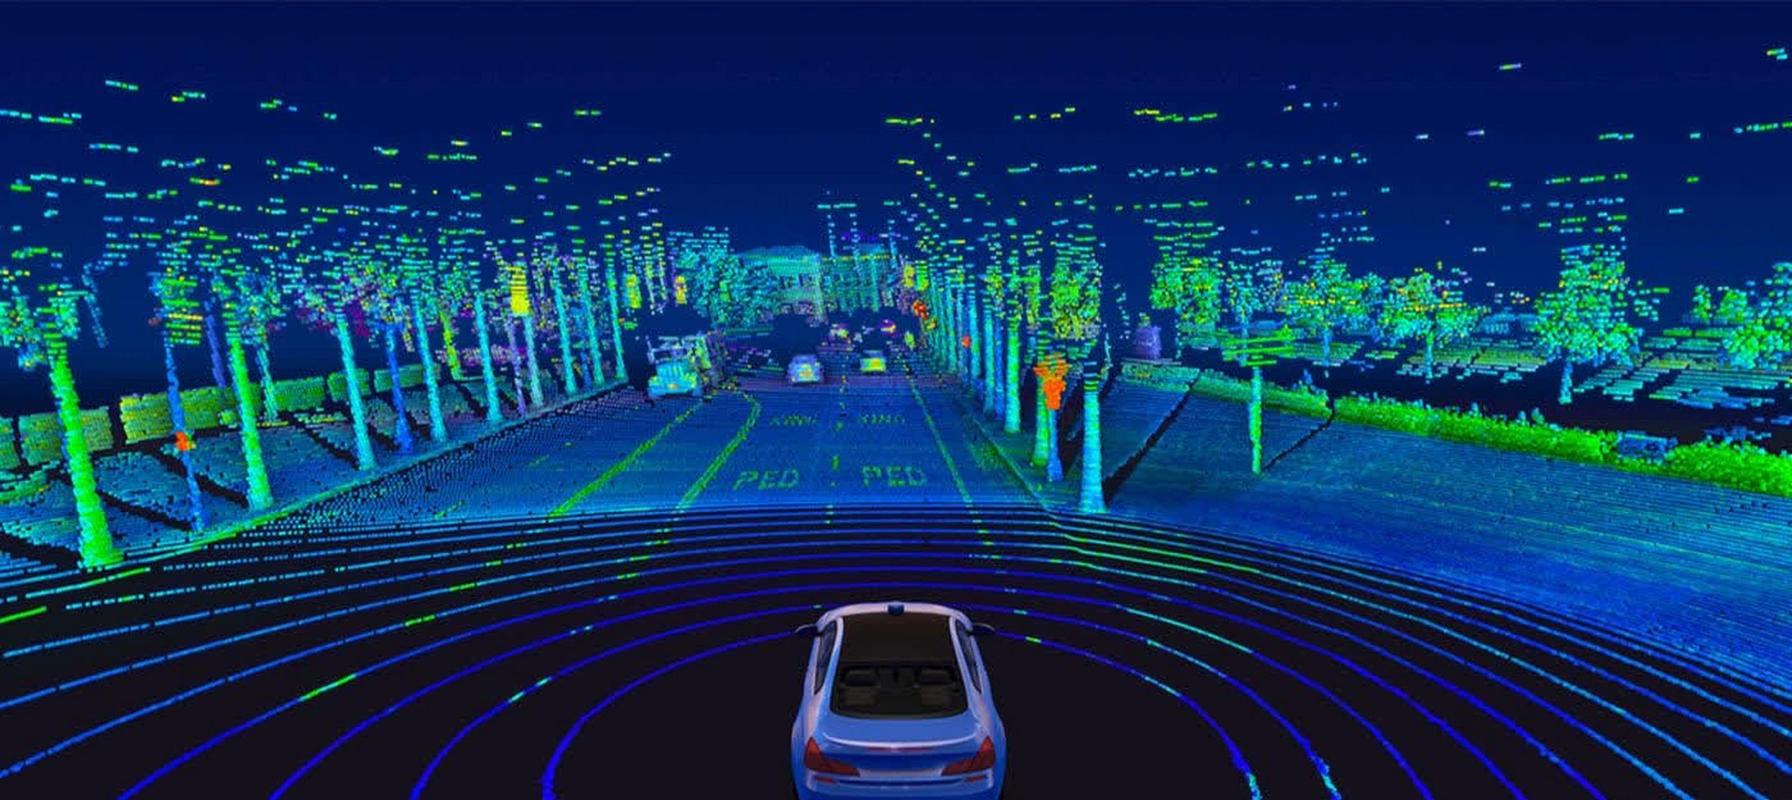
后来问工程师才知道,那种转得飞快的“小蘑菇”,根本不怕雨。它每秒能扫出去上百万个激光点,哪怕玻璃上沾了泥点,雨刷刮得再快,它也能穿透雨幕,把周围的环境摸得一清二楚。不像纯靠摄像头的车,雨下大了玻璃上全是水痕,镜头糊成一片,跟人瞎了没区别。
离“敢把方向盘彻底拆了”,还差得远
我坐那辆车快到新街口的时候,出了点小状况。
路边的梧桐树下突然钻出来个拎着菜篮子的阿姨,根本没看路,径直往马路对面走。车“吱呀”一声就停住了,离阿姨的菜篮子还有一米多远。副驾的安全员赶紧伸手点了下屏幕,跟系统确认了下周围的情况,车才慢慢绕开阿姨,继续往前开。
那一下我吓出一身冷汗。
好多人说现在的自动驾驶已经成熟了,再过两年就能把所有司机都取代。真的想多了。
激光雷达的感知盲区,往往出现在路面有大面积反光的雨天,系统算不出来前面的水潭有多深,就会停在路中间不敢动。碰到路边搭的临时戏台子,地上扔了一堆鞭炮壳,旁边站着一堆吹唢呐的人,系统从来没见过这种场景,也会懵在原地。更别说那些故意站在车前面拍视频的人,就想看看车敢不敢往前开——换作人类司机,可能早就摇下车窗骂人了,自动驾驶只会安安静静待在原地,等你想明白走过去。
不过话说回来,我那天下车的时候,看着那辆车慢悠悠顺着路往前开,后面跟着一串私家车,居然有点感动。
它不会因为早高峰堵车发脾气,不会因为接不到单甩脸子,碰到行人会提前减速,碰到乱开的电动车会主动让。虽然现在它还会在奇怪的地方停下来,还需要副驾的安全员盯着,离真正能让人在车上踏踏实实睡一觉的程度,还差好远好远。
但那又怎么样呢?
风还是吹着梧桐叶往下掉,皮肚面的香味还飘在副驾的位置,它已经在慢慢往前开了。
作者|科技
排版|科技
审核|小北