 大讲堂

上周三凌晨两点半,我趿着拖鞋下楼扔猫砂,撞见那台平时跑得贼溜的橙色配送机器人,正卡在单元门的斜坡边。
前面是保安半小时前临时堆的一摞废纸箱,它就在那来回挪,轮子空转的嗡嗡声,像个急得快哭的小胖子。
风一吹,纸箱晃了晃。
它还是不敢往前。
它不是傻,是手里的地图还停在半小时前
说实话,换作三年前我肯定要拍个视频吐槽“现在的机器人怎么这么笨”,但那天我没急着走——毕竟之前跟做机器人导航的发小阿凯蹭过好几顿实验室的加班外卖,这点常识还是有的。
普通的移动机器人导航,本质就是把周围的物理世界,切成一个个半米见方的小栅格,每个格子打个标签:能走,不能走,有障碍。最早的那套静态栅格逻辑,是真的“死”:地图画完就基本不动了,要隔个十几分钟甚至半小时,才会转一圈头顶的激光雷达,把新扫到的障碍更新到地图里。
刚才那摞纸箱是保安两点整搬过来的,它手里的地图还停在一点半的版本,那片格子明明白白标着“可通行”,它当然要照着旧地图往前冲。
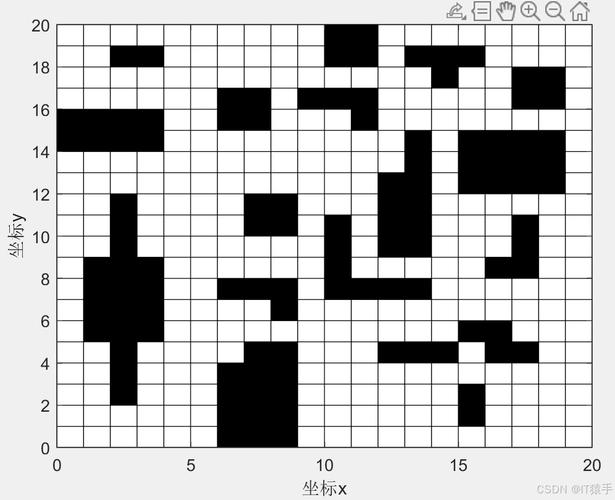
我蹲下来摸了摸它磨得发毛的橡胶轮子,想起去年在阿凯实验室见的那台初代测试机。那台机器更愣,只要扫到一个东西占了格子,就直接给标成“永久不可通行”,半分情面不讲。有次业主把儿童平衡车放在步道边,忘了拿回家,那台机器人记了整整一周仇——哪怕平衡车第二天一早就被收走了,它还是每次都绕着那片半平米的地方走,整个楼的配送路径歪了整整八十厘米,楼下保安跟阿凯投诉了三回,说这机器人跟个记仇的老太太似的,好好的步道不走,非要压着草坪蹭。
那时候我还笑,说这机器人比我家猫还难哄。阿凯翻个白眼,说这已经是行业里好几年前的老问题了。
所谓动态更新,本质是给机器人装个不钻牛角尖的记性
不过话说回来,“动态更新”这四个字,说起来轻巧,真做起来能把人熬脱发。
阿凯说他们团队去年踩的第一个大坑,就是把更新灵敏度调得太高了。那套刚上线的策略,只要激光雷达扫到任何东西占了格子,就立刻把那片标成障碍,让机器人绕行。听起来挺灵敏对吧?结果赶上夏天小区里的小飞虫群,机器人刚走到步道上,一群蚊子从雷达前面飞过去,它直接“唰”一下停在路中间,把那片被飞虫挡住的格子全标成了墙。
三十多度的大太阳,它在那停了四十分钟。
直到飞虫散了,运维小哥追着它跑了两站路,满头大汗地远程把障碍标签删掉,它才敢接着走。那天小哥回去就发烧了,躺了三天,说这辈子都不想再看见飞虫。
后来他们磨了大半年,才摸出现在这套能用的逻辑。说穿了也不复杂:不再给每个格子贴非黑即白的标签,而是给每个格子的“可通行性”打个从0到1的分数。
飞虫从雷达前面飘过去?扫到一次,障碍分涨0.1,三秒没再扫到,分数自动掉回去,连绕行的阈值都碰不到。
保安堆的废纸箱?第一次扫到涨0.3,隔两秒再扫到涨0.2,第三次还在原地不动,分数拉到0.9,触发临时绕行。
楼下跑过去的流浪猫?第一次扫到涨0.2,猫跑远了,分数慢慢往回掉,根本不会把猫待过的地方当成围墙。
这套逻辑最核心的从来不是“扫得有多快”,而是机器人得分得清:什么东西是临时晃一下就走的,什么东西是要在这待半小时的,什么东西是永久钉在地上的。
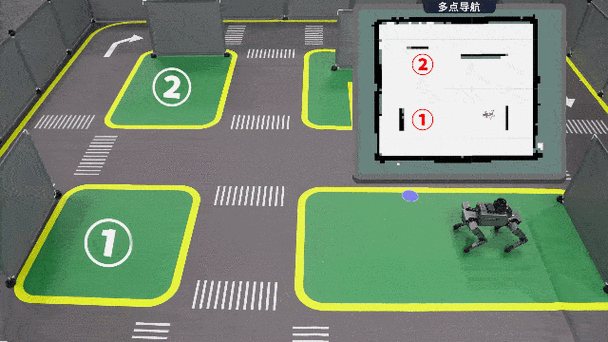
那天我碰到的这台卡壳的机器人,就是赶上了新旧策略切换的空窗期——它的临时障碍识别模块还没升级到最新版,碰到没有固定底座的纸箱子,要等三次扫描确认才会更新地图,所以才跟那摞纸箱耗了十分钟。
那些半米见方的格子里,藏着没人整理的城市烟火
我蹲在路边跟远程赶来的运维小哥抽烟,他说最近在做的新版本,更有意思。
老小区的步道上,每天下午四点半,几个固定的老太太会把小马扎摆出来,坐在路边聊到六点半才收。之前的策略不管这些,第一次碰到就把那片标成永久障碍,机器人要多绕两百米,光上个月就因为超时被投诉了四次。
现在他们给那片栅格加了个时间维度的记忆:每天下午四点到六点半,那片格子的可通行分自动降到0.3,其他时间全是满格的1.0。现在机器人到点就提前减速,绕个小弯给老太太们让位置,等六点半老太太们拎着马扎走了,它再慢悠悠开回主路。
有次阿凯蹲在路边测数据,看见张奶奶对着路过的机器人挥挥手,说“哟,小橙今天又准时来给我们让位置啦”。
他说那瞬间突然觉得,之前熬的那些大夜都值了。
以前我们总觉得,机器人导航要做得像人开车一样,要路修得平平整整,所有障碍都标得明明白白,才能走得顺。可真扎进老小区的烟火气里才发现,根本没有那么多规规矩矩的路:保安会临时堆纸箱,老太太会摆马扎,外卖小哥会把电动车横在步道边,卖早点的大叔每天早上七点会把摊子摆到路口,九点就收走。
这些东西从来不会被写进官方的城市地图里,是藏在缝隙里的、没什么道理的生活边角料。
风又吹了吹,纸箱晃了晃。
运维小哥远程给那片格子标上了临时障碍,橙色的机器人嗡的一声,慢慢绕开了纸箱,朝着单元门的快递柜开过去。
我看着它的背影突然想,我们总说要让机器人更像人,可到底什么才是“像人”?
不是要它反应快到能躲开所有障碍,也不是要它把地图画得比测绘局还准。是它得记得,每天下午四点半路边会有老太太坐那聊天,是它能分清飞过去的飞虫不是墙,是它碰到临时堆的纸箱,不会愣头青似的往上撞,也不会记仇记上整整一周。
所谓的机器人导航栅格动态更新策略,哪里是在写冷冰冰的代码啊。
是把那些我们每天见惯了、从来不会特意记下来的细碎烟火,一点点拆成半米见方的小格子,塞到机器人的“脑子”里。
让它在这个乱糟糟的、永远有临时变动的世界里,能走得稳一点,再稳一点。
对吧?
作者|大讲堂
排版|大讲堂
审核|安然