别上来就改程序,先摸清楚根在哪
很多新人刚碰设备,都觉得定位抓取不就是输几个坐标的事?机器按坐标走不就完了?
哪有这么简单。
你伸手去抓桌上的笔,还得先扫一眼笔在哪,调整手的位置再捏,对不对?机器和你一模一样,本质就是两步:先找到工件准确定在哪,再移动执行机构过去抓牢。难就难在,车间里不是实验室,传送带上的工件会晃,工装会磨,温度变了机座还会热胀冷缩,哪有百分百不变的位置?
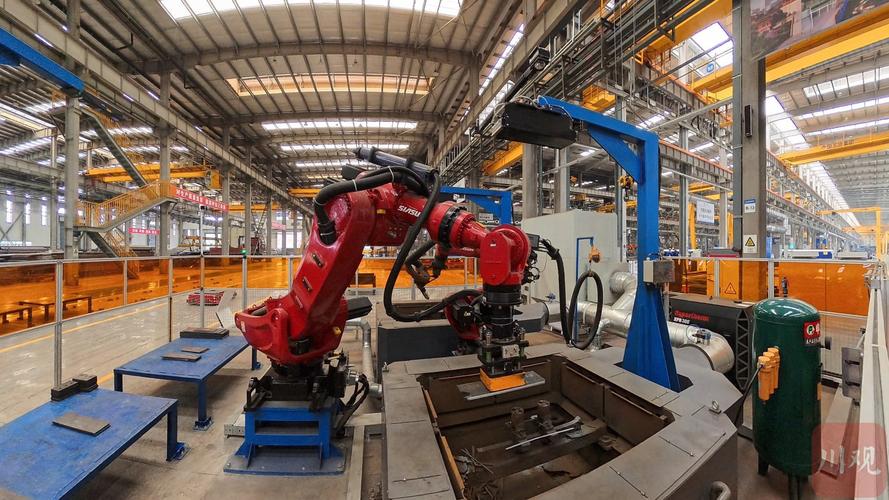
那个新来的小孩,上来就改机械臂的目标坐标,改完撞工件,改完又偏,完全忘了先查工件本身停的准不准。最后一查,挡工件的限位块松了,每次过来都偏一毫米多,紧了两个螺丝,半分钟就好。
两类常用定位路子,从来没有谁干掉谁
现在车间常用的,无非两类路子。
一类是硬定位,靠工装卡死工件位置,机器按固定坐标去抓就行。说通俗点,就像你家消毒柜的碗架,每个碗都卡在固定凹槽里,你闭着眼伸手都能拿对。
这种方法成本低,速度快,批量生产的时候一分钟干十几个都不歪,好用。坏就坏在换产品麻烦,原来的工装用不了,得拆了得重做,耽误好几个小时开机。
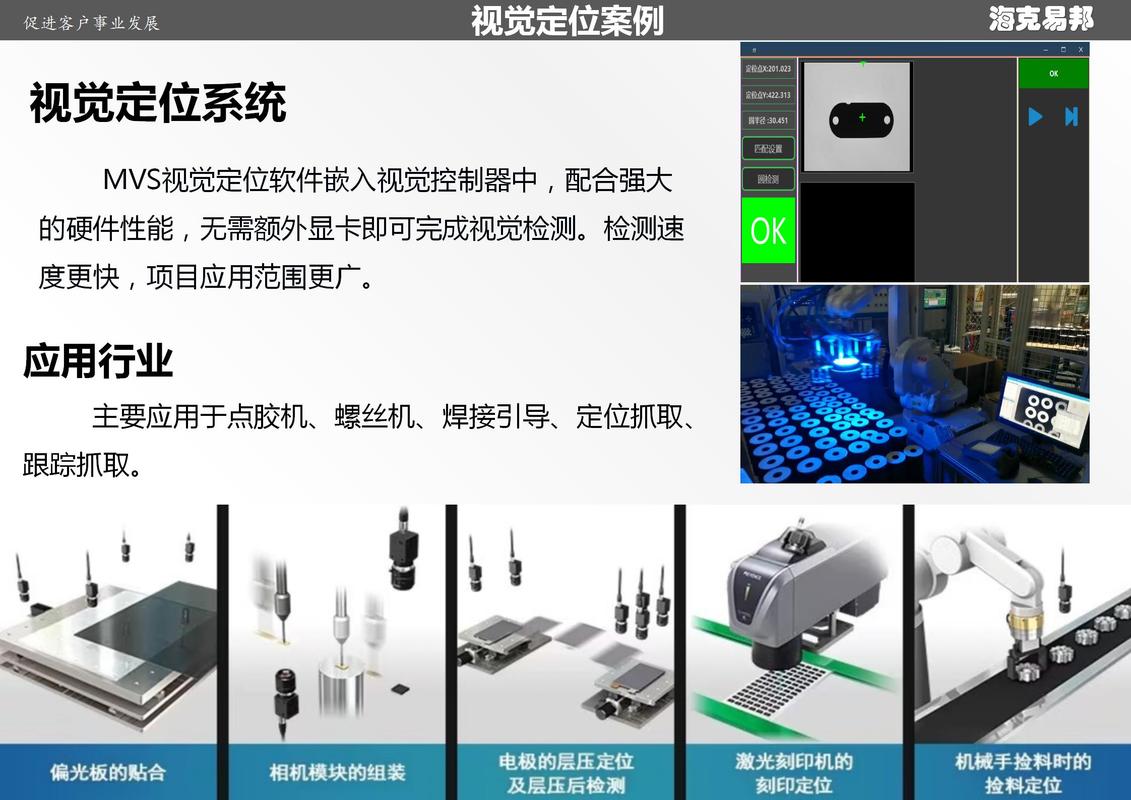
另一类就是现在火的视觉定位,给机械臂装个“眼睛”,工件不管歪哪,扫一眼算出准确坐标,爪子再过去抓。不用做专用工装,换产品只要改一下识别程序,十来分钟就能开工,适合做多品种小批量的产线。
但不是说视觉就是万能的,我见过太多踩坑的。工件是亮面铝的,反光,相机拍出来一片白,找不到边。工件上沾了点切削液,模模糊糊,识别直接错。夏天车间不开空调,温度上来相机镜头起雾,直接全线停摆。
老师傅攒的几点实在经验
干了快二十年,调过的定位抓取没有一百也有八十,攒了几个不上书的窍门,今天说出来。
第一点,先定基准,再调抓取。不管是硬定位还是视觉,先找个固定在机座上的基准块,让机械臂反复碰个五六次,算一算偏差有多大。如果偏差超过允许范围,先调机械臂的间隙,紧连接螺钉,校准原点,别上来就改抓取坐标。
第二点,视觉定位里,光源比相机重要一万倍。很多厂家攒设备,给你配个好几万的高清相机,结果光源用个最便宜的LED条,拍出的照片偏暗偏糊,你就是算法再牛也抓不准。该换环形光源换环形光源,该加偏振片加偏振片,那点钱比你天天调程序废件划算多了。
第三点,别追求极致精度,够用就好。我见过不少新手,非要把抓取偏差控制在头发丝直径的一半,其实根本没必要。下道工序能接受多大偏差,你就调到多大,卡太死,稍微有一点震动、一点点热胀就废件,纯纯浪费时间折腾自己。
说实话,定位抓取这东西,从来不是什么遥不可及的高科技,就是把人的动手逻辑,搬到机器上而已。你怎么找东西怎么抓,机器就怎么来,想不通的时候,停下来换成自己的脑子走一遍,大多问题都能想明白。
作者|制造
排版|制造
审核|小北