上周带新来的小徒弟去焊装工位,那小子攥着示教器站了三个多小时,汗把工服后背浸出半圈深色印子,就为了把焊枪的角度调得刚好不蹭到工装的定位块。搁十年前,我们所有人都得这么熬。
先把机器人的“停机时间”从账上抠出去
很多没进过车间的人,总觉得编程就是坐在空调房里敲代码,跟车间里的铁疙瘩扯不上关系。错了。
以前我们管给机器人改程序叫“蹲点”——要先按急停把整条产线停下来,人钻进机器人的工作半径里,攥着示教器的摇杆,一点一点挪焊枪的位置。
动错了?
砰的一声,焊枪直接撞在工装夹具上。上次隔壁班组撞了一次,光换焊枪加重新校准就花了小半天。整条线停在那不动,车间主任的脸黑得像刚从炭堆里爬出来。
怕吗?当然怕。谁站在几吨重的铁家伙旁边,手心不冒冷汗?那些干了十几年的老调试员,胳膊上都留着被机器人蹭出来的疤,不是没躲干净,就是调程序的时候太投入,忘了旁边的关节已经转到了离人半米的位置。
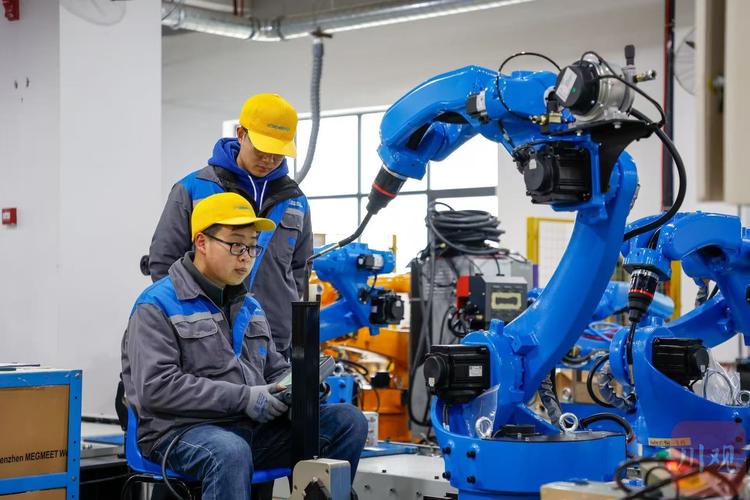
说穿了,离线编程最开始被搞出来,根本不是为了什么“数字化转型”这种飘在半空的词。就是一帮被停机时间逼疯的老工程师,想找个办法,不用站在那铁疙瘩旁边熬。
关起门来改程序,跟在现场调到底差在哪
真上手用过才知道,这东西最爽的地方,根本不是什么“提高效率”的套话。是你不用再把整线停下来等你调程序。
你在办公室的电脑上,先把整个工位的3D模型一比一搭出来——机器人的安装位置,旁边的工装夹具,要焊的车架,甚至地上的安全围栏,所有东西的尺寸全对得上。然后你对着模型点,焊枪要走哪条焊缝,每个关节转到什么角度,哪段速度快,哪段要放慢稳焊,全在电脑上算好。
那些以前在现场要试十几次的问题,比如焊枪走的时候会不会蹭到旁边的气缸,会不会碰到已经焊好的焊缝,系统直接在模拟的时候给你标红报错,根本不用等你把程序导进去撞一次才发现。

爽吗?真的爽。上个月我们换了新的焊接工位,搁以前至少要停线调两天,这次我们提前三天在办公室把所有路径都编完,拉到现场把程序导进机器人,第一次启动,除了最后微调了三个焊枪的倾角,全程没撞一次。那天车间主任过来转,站在旁边看了五分钟,以为我们偷偷藏了什么神仙高手。
别吹得太神,离线编程也有踩坑的时候
别听外面的人把这东西吹成万能解药,屁用没有的情况多了去了。
你电脑上建的模型,地面是绝对平整的零平面。但实际车间的水泥地,可能某个角就高了两毫米。就这两毫米的误差,导进去的程序,机器人走的时候焊枪就会比你模拟的低两毫米,直接蹭在零件表面划出一道印子。还有更离谱的,上个月小徒弟第一次独立编程序,把工装定位块的尺寸量错了一厘米,导进去之后机器人直接抓着零件往夹具上撞,当时整个工位的人都吓一跳,还好安全传感器够灵敏,直接触发了急停。
那怎么办?也不是没办法。就是你编完的程序,导到现场之后,别一上来就开全速跑,先把速度调到最慢,盯着机器人走完全程,把那些模型和实际的偏差攒出来的小问题,一点点修正。攒的次数多了,你自然就知道,以后建模型的时候,哪几个尺寸要多量两遍,哪几个位置的地面要提前测好平整度。
说实话,很多人刚接触这东西的时候,觉得坐在办公室动动鼠标就能搞定一切,根本不用下现场。错得离谱。你要是没在现场摸过三个月的示教器,根本编不出来能用的程序。你连焊枪歪个五度会出现什么焊接缺陷都不知道,坐在电脑上画出来的路径,全是纸上谈兵。
昨天晚上下班,我跟小徒弟在车间门口抽烟,他说以前总觉得那些坐在办公室搞技术的人,都是不接地气的,现在才知道,我们以前熬的那些通宵,根本不是什么必须吃的苦。
烟抽完了。风从车间的卷帘门吹出来,带着焊锡的淡味,里面的机器人正顺着我们提前编好的路径,一下一下焊着车架。没有急停的警报,没有撞枪的闷响,也没有我们攥着示教器熬到后半夜的影子。
作者|制造
排版|制造
审核|白杨