风从车窗灌进来,司机松开了方向盘。
我盯着前挡风玻璃外横穿马路的假人,手心出汗。
车停在了离假人不到半米的地方。
谁在看路?不是司机,是车顶那个鼓包里的激光雷达。
别被科普文骗了,它不是拍照片的
很多人对激光雷达的初始印象,都是车企宣传图里那个“多一双眼睛看路”的说法,下意识就觉得它和车载摄像头差不多,只不过分辨率更高看得更远。
错得离谱。
它根本不“看”,它是“摸”。打个比方,它每秒朝周围发射几十万甚至上百万束激光,每一束碰到东西弹回来,它算准往返的时间,直接算出那个点离自己有多远。几秒钟下来,整个周围环境的三维轮廓就出来了,就像盲人靠手摸,拼出一整间屋子的样子。
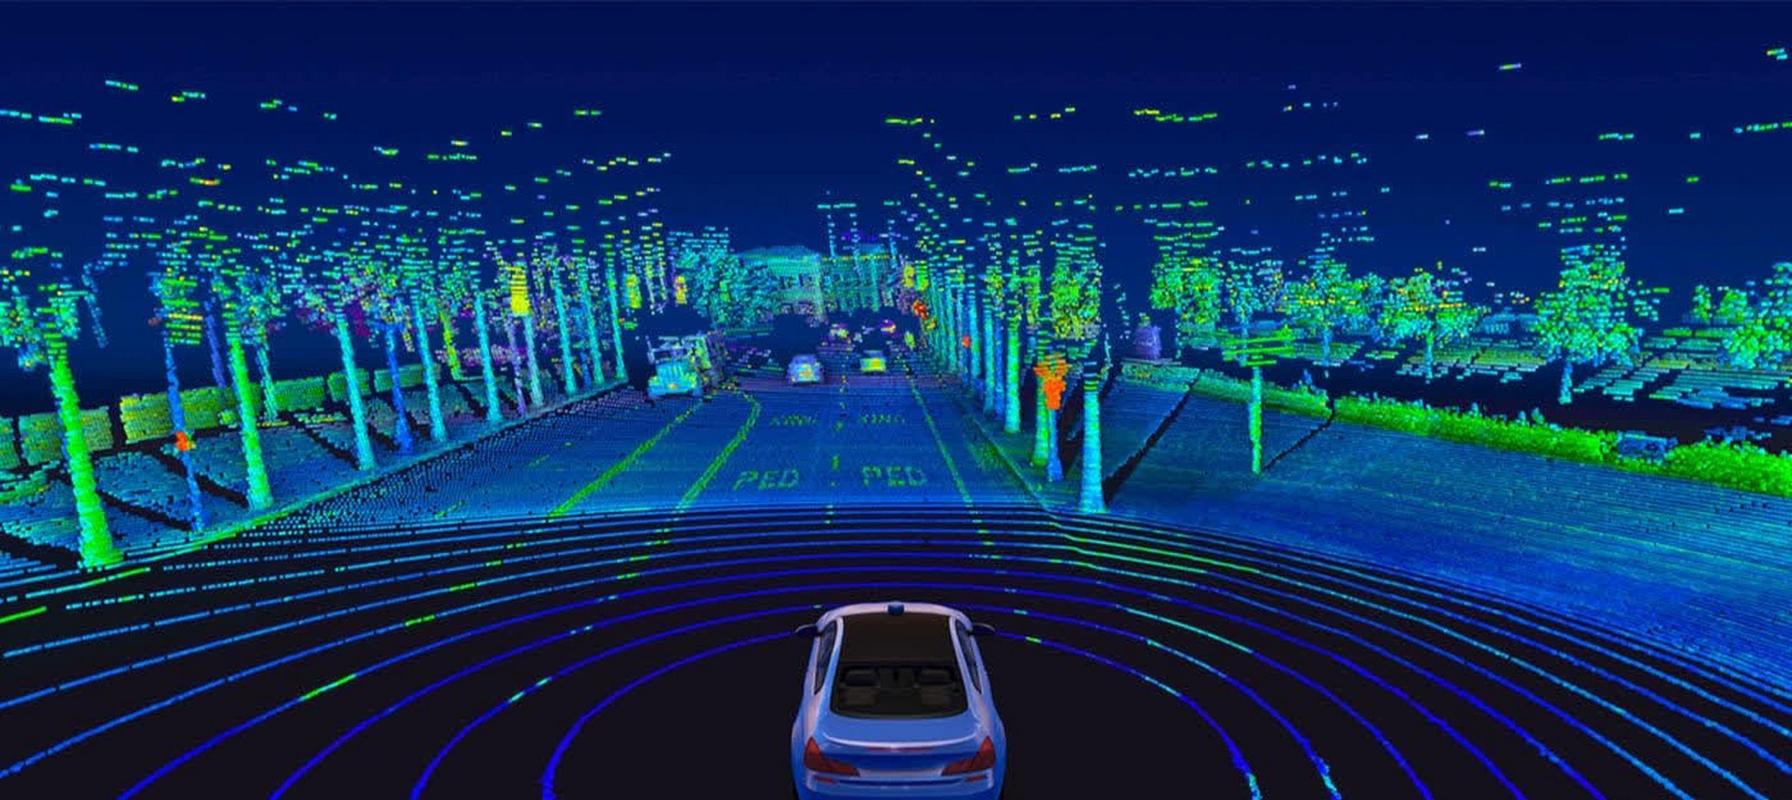
这个特性太要命了——不管外面是全黑的夜晚,还是太阳直晒的逆光,甚至隔着一点薄雾,它都能摸得清清楚楚。它不靠外界的光,光都是自己发的。之前看过一个测试,高速上前方停着一辆白色大卡车,晴天逆光的时候摄像头直接把卡车当成了白云,愣是没识别出来,换激光雷达?哪怕卡车全黑,它也能一秒摸出来这儿挡着个东西。
说实话,网上说的“激光雷达怕雨雾”真的有点吹毛求疵了。普通小雨中雨根本不影响,真到了特大暴雨能见度不到十米,你自己开也看不清路,凭啥要求一个传感器超神啊?
很多人纠结点云密度够不够,其实对日常用来说,只要能摸清楚前方有没有东西,东西在哪,就够了。剩下的都是厂家挤牙膏的空间。
为什么早不火,偏偏这两年突然普及了
翻十年前的新闻,谷歌那台测试无人车,车顶顶着一个洗衣桶大的激光雷达,一套下来要几十万美金,比车本身还贵。那时候就有激光雷达了,怎么现在才开始往家用车上装?
核心就是两个事儿:成本降了,芯片扛得住了。
最早的激光雷达是机械旋转式的,整个头要不停转,才能扫到全周围,每个激光发射单元都要手工校准,产能上不去,价格当然下不来。后来慢慢出了半固态,现在又有全固态,把需要动的部件砍没了,能批量生产,价格直接从几十万跌到几千块,普通家用车装得起,不心疼。
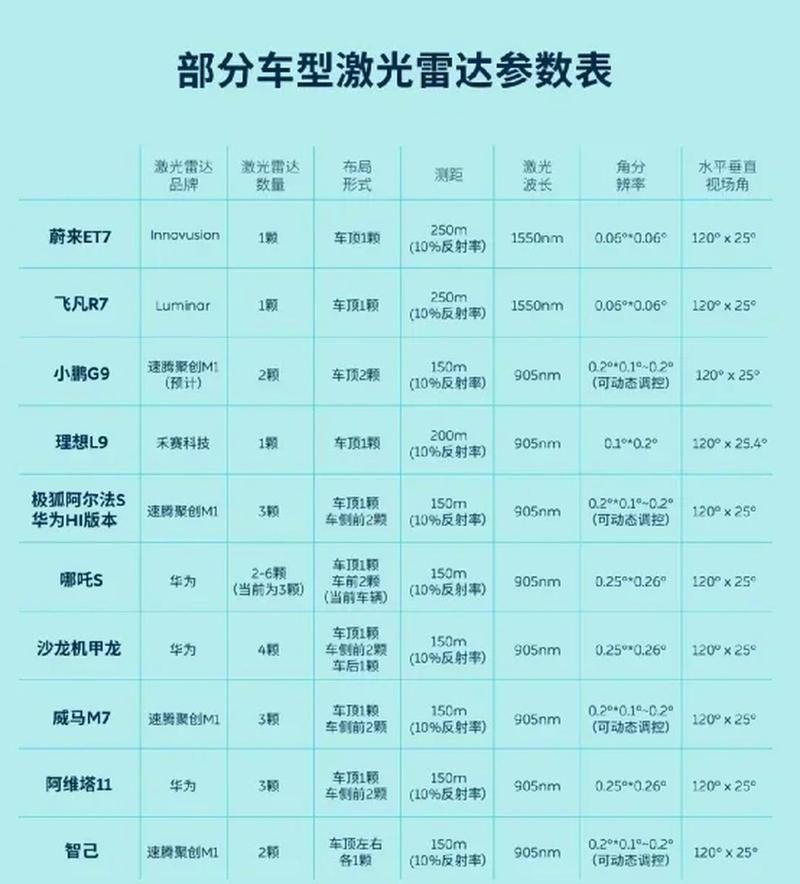
另一个就是芯片,原来那么多点云数据,一秒钟出好几帧,早年的车载芯片根本处理不过来,算半天都出结果,车都开出去一百米了,还有什么用。这两年车载芯片算力翻着倍往上涨,处理点云数据绰绰有余,才把这个应用落地了。
不过话说回来,也不是所有车企都认激光雷达这条路,有人就坚持纯视觉路线,靠摄像头加算法搞定一切。这事没必要吵,各走各的路,最后市场用脚投票就行,消费者只要安全,谁管你用什么技术。
它早就跑到了你看不见的地方干活
大部分人知道激光雷达都是从自动驾驶来的,但其实这玩意儿早就渗透到你日常的好多地方了,你只是没注意而已。
你去故宫玩过那个全景数字故宫吧?整个故宫的三维建模,就是用激光雷达扫出来的,比拍照建模准太多,每一块瓦当的尺寸,每一级台阶的高度,差不了一厘米,才能做出来那么逼真的线上逛展效果。
考古圈现在离不了它。找遗址的时候,给无人机挂个激光雷达,飞一圈扫一遍,能把地面上的树啊草啊灌木丛全部过滤掉,直接露出地下埋的遗址轮廓。之前新疆发现的好几段被沙漠埋了的古长城,就是这么找出来的,换人工考古,不知道要挖多少年。
城市里的快递分拣仓,跑的那些自动分拣机器人,全靠脚底的激光雷达认路,哪怕几百台机器人一起跑,也不会撞车,换其他传感器根本达不到这个精度。
之前南方发洪水,救援无人机带着激光雷达进山,隔着大雾就能找到被困在山坡上的人,摄像头那时候全是白蒙蒙一片,根本什么都看不见,激光雷达能精准标出人的位置,直接救回来。
它从来不是只属于未来的科幻概念,现在已经在帮人类干好多原来干不了的事儿了。
我那天在测试场下车,特意绕到车头摸了摸那个藏激光雷达的鼓包,也就巴掌大一块。谁能想到,就是这么个小玩意儿,把原来只存在于科幻片里的自动驾驶,一步步拉到了普通人的生活里。
技术这东西真有意思,从来不是突然蹦出来的,都是一点点磨,磨到价格够低,性能够稳,就突然铺满了大街小巷。
再过十年回头看,说不定我们已经习惯了出门坐没人开的车,忘了当年为了装不装激光雷达吵得面红耳赤的样子。
作者|科技
排版|科技
审核|安然