2026-10-01 22:37:14
作者:
科技
昨天下班过绕城高速的出口,碰到一队路测的智能驾驶车,最前面那台顶上加了个不停转的小方块,引得好几个路过的车都减速拍照。有个骑电动车的大哥停在路边瞅,跟身边人念叨,这就是网上说的那个激光雷达?听说大几千一个?
它到底靠啥「看见」世界
很多人觉得这是什么特别玄乎的新东西,其实原理说穿了,你小时候玩过手电筒就懂。晚上关了灯,你拿手电筒往墙上照,光出去,碰到墙弹回你眼睛,你知道墙在那。激光雷达干的就是这事,只不过它发的是聚焦性极强的激光,一秒钟能发出去好几万束,打在不同物体上弹回来,机器算一下光来回的时间,就能精准算出每个点离你有多远。
同一辆电动车停在一百米外,激光雷达能在一秒钟拼出它完整的三维轮廓,连车把上挂的奶茶杯都能勾出形状。
不像摄像头,本质是接收光线成像,认东西靠算法训练,天黑了、穿黑衣服的人站在树荫里,它很容易认错。激光不管这个,它自己发光,只要光打得着,就能算出距离,黑天白夜差不了多少。
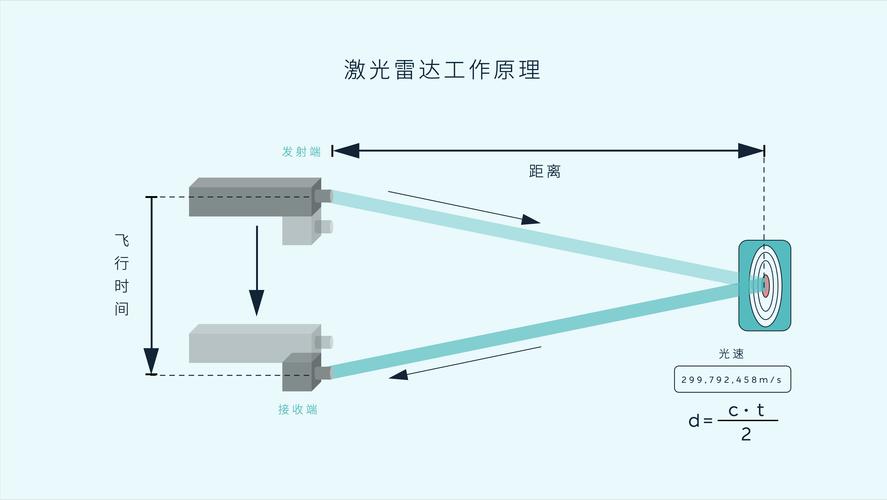 车载机械式激光雷达工作原理示意图
当然也不是说它就无敌,碰到大雾大雨,激光被水珠打散,精度也会降,碰到全透明的玻璃,它也容易看走眼,这些都是实打实的毛病了。
网上吵烂了的几个误区,其实都是伪命题
说实话,我刷科技论坛,每次看到吵激光雷达都想笑,吵来吵去大多是立场先行的伪问题。
第一个误区:激光雷达必须顶在车顶上转圈圈对吧?不对。早几年的机械式激光雷达就是这样,所以大家印象里都是那个转的小脑袋。现在技术迭代太快了,半固态、固态激光雷达,根本不用转,直接嵌在车的保险杠、大灯旁边,不仔细找你都看不到,功能一点不差,还不容易坏,成本也降下来了。
第二个误区吵了快十年:纯视觉路线不需要激光雷达,装激光雷达就是交智商税。
这话我真的听腻了。为什么非要分个你死我活?有人考试靠自己背,有人考试带个计算器,只要能合规通过测试,管人家用什么方法啊?你坐过装激光雷达的车走没有路灯的山路试试,突然窜出来个野物,它能比纯视觉早个两三百毫秒识别出来,别小看这几百毫秒,高速上就是十来米的刹车距离,够救命了。
很多人不知道,激光雷达根本不是专门给智能车造的。早几十年测绘领域就在用了。你现在刷到的可在线逛的故宫三维全景,就是无人机带激光雷达扫出来的。工地算土方量,原来人工扛着仪器测一天,现在无人机飞十分钟,数据就出来了。还有商场里送外卖的机器人,家用的高阶扫地机器人,里面都塞了指甲盖大的小激光雷达,才不会随便撞墙。
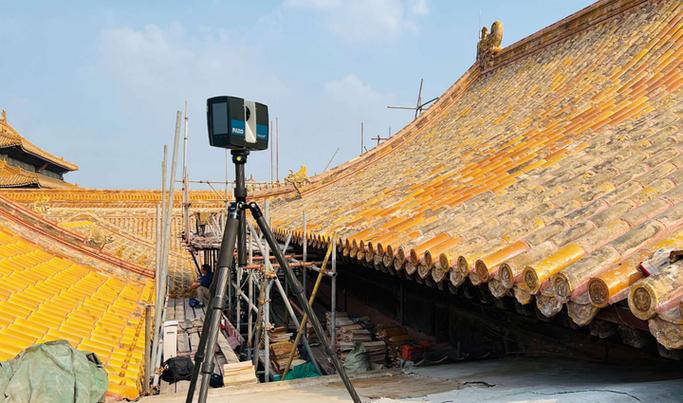 激光雷达扫描故宫古建筑三维建模成品图
接下来,它会钻进更多你想不到的地方
 接下来,它会钻进更多你想不到的地方
之前跟行业内的人聊天,说现在激光雷达成本降得吓人,十年前一个机械的要上百万,现在车规级的几千块就能拿到,原来只有科研机构玩得起,现在随便一个小企业做机器人都能装。
所以它开始往各种犄角旮旯钻了。
去年我看到新闻,西南的自然保护区用无人机带激光雷达找濒危物种,原来卫星拍下来全是树叶,根本看不到树底下长了什么,激光能从树叶的缝隙穿过去,扫出地面的轮廓,连半米高的幼苗都能识别出来,比护林员满山跑效率高几十倍。还有考古,原来找遗址,得考古队拿着探铲满地挖,现在用激光雷达扫一遍,整个区域地下的古城墙、房屋基址都能显出来,根本不用动土,对文物的破坏几乎为零。
当然也不是说它就完美无缺。不过话说回来,哪有完美的技术啊。碰到厚厚的积雪盖着地面,激光打在雪面上,就测不出雪底下的地形;碰到镜面一样的东西,反射方向不对,也收不到回波。这些问题现在还在慢慢解决,不会一下子就变好。
我上次坐测试车过一个没有红绿灯的路口,路边停了个大货车挡着视线,突然从货车前面窜出来一个骑自行车的大爷,我当时脚都已经做出踩刹车的姿势了,车先我一步刹停了,距离大爷也就不到一米。
那时候我就想,很多时候我们吵技术路线,吵概念,其实忘了技术本来就是为人服务的。你不用懂什么TOF还是MEMS,不用管它转不转,只要它能让你开车出门更踏实,能让护林员少跑点山路,能让考古队少挖点错坑,它就是个好东西。
对吧?
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:藏在智驾车顶转圈圈的激光雷达,到底牛在哪
文章链接:https://www.lfdjt.com/p/keji/a/5441.html