雨夜车顶那束红外光:激光雷达到底在忙什么

雨点砸在南京应天大街高架上,前车尾灯糊成两团红。我开着朋友那台带激光雷达的车,仪表盘突然跳出一辆横穿电动车的轮廓。朋友骂了一句,我盯着车顶那个小凸起——它转得悄无声息。这玩意儿到底怎么看见的?

它不是摄像头,也不是倒车雷达

很多人第一次听到激光雷达,会把它和倒车雷达混在一起。差得远。倒车雷达用超声波,几米内“咚咚咚”。激光雷达用近红外光,发一束极短的脉冲,打到物体再弹回来,算时间。光速那么快,它靠的是皮秒级计时。你眨一下眼,它已经扫了几十万个点。 摄像头是被动接收环境光。白天行,夜里就吃力。激光雷达自己带光源,不靠路灯。可它也不是夜视仪。它输出的是三维点云,一堆带坐标的点。每个点知道自己在哪,还知道反射强度。黑衣服吸光,路牌反光,点云里就能看出差别。 一句话:摄像头像看照片,激光雷达像闭着眼扔出一把会回来的小石子,再画出房间地图。
自动驾驶汽车车顶激光雷达点云扫描城市街道场景图

点云像什么?像一场被暂停的雨

你如果见过点云软件,会发现它不像照片。没有纹理,没有颜色,只有密度。近处点密,远处点稀。旋转式激光雷达一圈一圈扫,线数越多,垂直线束越细。16线、32线、64线、128线,说的是垂直方向的分辨率。线数高,远处障碍物的轮廓更清楚。但线数不是唯一标准。角分辨率、测距精度、反射率标定,都影响能不能把一只蹲着的狗和一块石头分开。 雨雾天呢?激光会被水滴散射。雨不大时,点云里出现噪点,算法要过滤。大雨里,测距会缩水。这不是激光雷达独有,毫米波雷达也会受影响,只是程度不同。所以车上通常不是单打独斗。摄像头、毫米波、激光雷达,互相补位。谁也别吹自己能包打天下,对吧。 激光雷达的点云没有颜色,却自带距离和角度。它不“看”世界,它“量”世界。
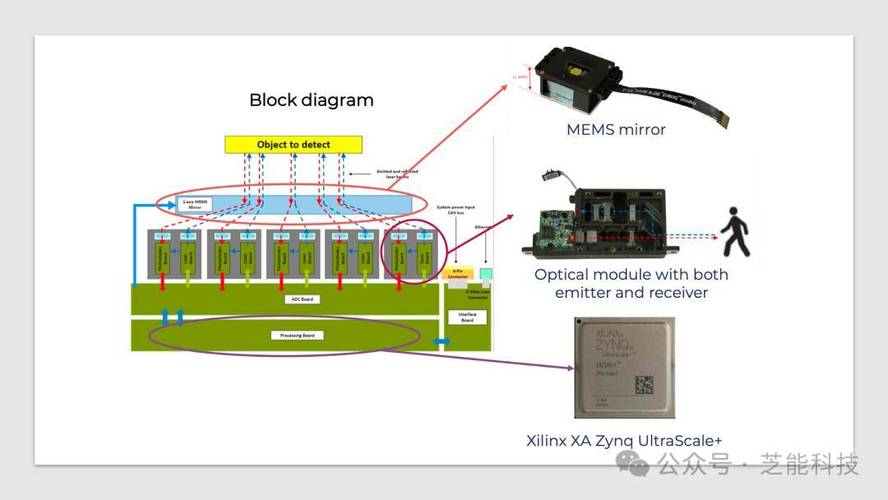
激光雷达发射接收光路内部结构剖视图
激光雷达发射接收光路内部结构剖视图

那些被说烂的误解,我得拆几个

一说激光雷达,有人担心晃瞎眼。其实车规产品要满足人眼安全标准,常见905纳米和1550纳米。1550纳米的光被眼球角膜吸收更多,到达视网膜的少,允许更高功率。但这不是说905就不安全,合格产品都有功率限制和故障保护。别拿工业测距仪对着眼睛照,那是另一回事。 另一个误解:贵得离谱。早期机械旋转式确实贵,一辆车顶个几万美元的罐子。后来MEMS、转镜、Flash、OPA这些方案出来,成本往下走。但便宜不等于好用。车规要过振动、高低温、盐雾、寿命。一颗能跑几十万公里的激光雷达,和实验室里能出点云的原型,隔着一整条供应链。说实话,这行没有魔法。 还有人说纯视觉就够了。纯视觉方案确实在进步,端到端模型也猛。可物理规律摆在那:没有主动光源,暗光、逆光、隧道口,传感器信噪比会掉。激光雷达不是道德高地,它只是一条额外通道。多一条通道,就多一份冗余。冗余在功能安全里不是贬义词。

修车店老板和算法工程师的对话

修车店老板和算法工程师的对话
修车店老板和算法工程师的对话
我曾在江北一家修车店听老板问工程师:这玩意儿洗车能冲吗? 工程师说:正常洗,别拿高压水枪对着接缝怼。 老板:撞了是不是得换整个车顶? 工程师:看安装位置。挡风玻璃后的,换玻璃要重新标定。车顶的,可能连支架一起换。 老板:那不就是个贵零件? 工程师:它是传感器,标定歪了,点云就斜。车会以为路在往左偏。 这段对话比很多发布会实在。激光雷达不是装上就完事。清洗、碰撞、换玻璃、悬架维修,都可能影响外参。外参就是它和车身坐标系的相对位置。歪一点,融合算法就打架。所以真正量产的车,标定工位和售后流程都得跟上。

时间线:从旋转大铁罐到藏在玻璃后

时间线:从旋转大铁罐到藏在玻璃后
时间线:从旋转大铁罐到藏在玻璃后
早年自动驾驶测试车,车顶那个旋转大罐子几乎成了图腾。机械旋转式把激光器、接收器、电机塞在一起,360度扫。效果直观,但怕振、怕尘、体积大。后来混合固态出现,MEMS微振镜把光反射出去,内部没有大电机。再往后,转镜方案、棱镜方案,把光路折叠起来。Flash方案更直接:不扫描,一次照亮一片区域,像闪光灯。OPA用相位控制光束,像相控阵雷达的光学版。FMCW则换了个思路,不只看飞行时间,还看频率变化,能同时测距和测速。它对干扰更不敏感,信噪比也好。可工程化难度高,良率、成本、供应链,都是坎。 路线没有绝对好坏,只有场景和代价。 高速前向补盲,广角近场,长距主雷达,需求不同,选型不同。别拿一个参数打天下。

冷思考:它不会替你开车,只是给车一副更细的眼镜

冷思考:它不会替你开车,只是给车一副更细的眼镜
激光雷达能给出精确几何,但它不认红绿灯,不读路牌,不理解交警手势。它不知道前方是救护车还是快递三轮。这些要靠摄像头和模型。反过来说,摄像头在夜里可能把白色货车认成天空,激光雷达至少能告诉系统:前面有块三米高的实体。融合不是谁取代谁,是互相兜底。 成本还在降,体积还在小。以后它可能藏在挡风玻璃后,藏进大灯,藏进机器人底盘。扫地机器人、割草机、仓储AGV,都在用便宜的dToF。可车规和消费级之间隔着可靠性。一个在仓库里撞坏了,换一台。一个在高速上失灵,后果不同。 雨又大了。车顶那个凸起还在转。朋友问:这玩意儿到底值不值?我说,看你把命交给谁。如果算法足够强,摄像头也能跑。如果天气足够好,人眼也能开。可现实是,雨夜、逆光、隧道口、突然窜出的电动车,总有一个瞬间让传感器犯难。激光雷达不浪漫,它只是一把更细的尺子。尺子量不出所有事,但多一把,总比闭着眼强。 对吧。也许明年固态方案又便宜一截,也许纯视觉又打脸一次。这事没完。我们这些写字的,只能盯着点云里那些忽明忽暗的点,猜下一个路口会怎样。

作者|科技

排版|科技

审核|小准

免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:雨夜车顶那束红外光:激光雷达到底在忙什么
文章链接:https://www.lfdjt.com/p/keji/a/24954.html