 大讲堂
周三晚上九点四十,我从新街口打车回河西。雨不大,但应天大街高架上的车道线已经被前车卷起的水雾糊成一片。司机师傅一边打方向一边念叨:这种天,让那些无人车来跑跑看?
这话我听过太多遍了。可要真掰扯清楚它们行不行,得先弄明白一件事——车眼里的世界,跟人眼里的世界,压根不是同一个东西。

它的几双“眼睛”,脾气差得远
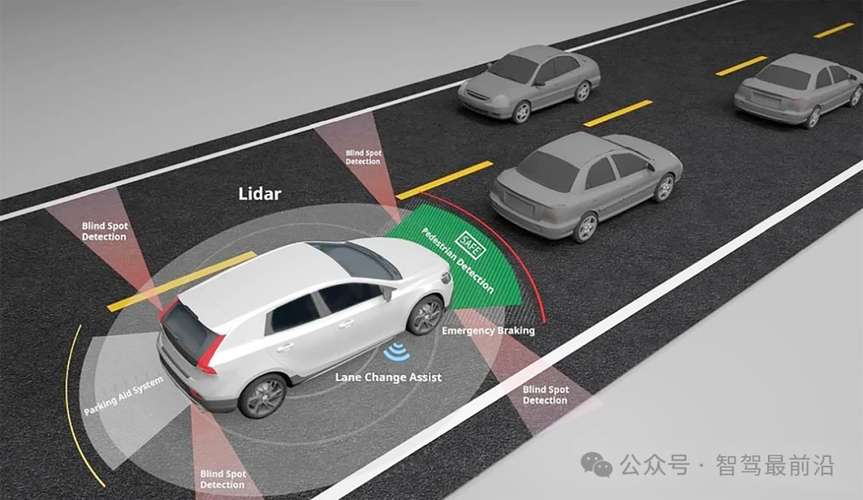
车上那些传感器,你可以理解成几个性格完全不同的家伙,被硬塞进同一个壳子里干活。
摄像头比较像人。颜色、文字、信号灯的形状、前面那团白影到底是塑料袋还是蹲着的小孩,它都能看出点门道。可它怕光。逆光、暴雨、隧道口那一下明暗切换,足够让它恍惚半秒。半秒是什么概念?时速六十的时候,车已经往前蹿了八米多。
激光雷达是另一种脾气。它不问天黑不黑,发一束光出去,数着回来的时间,就能把周围扫成一堆三维的点。距离和轮廓,都是实打实的数字,不猜。代价呢,贵。而且雨雪天里光会被水滴和雾气吃掉一部分,点云变得稀稀拉拉,还带噪点。工程师管这个叫衰减,听着体面,说白了就是看不清。
毫米波雷达糙得很,也皮实得很。它分不清形状,却敢在雨雾里往前喊一嗓子:前面有东西,正在靠近,相对速度是这么多。
三个家伙看到的东西不一样,吵架是必然的。融合模块要干的活,就是在时间上把它们对齐——激光雷达这一刻扫到的位置,得跟摄像头十几毫秒之前拍的那一张对上。对不上,就会出现那种诡异结果:系统坚信左前方有一堵墙。其实那是上一帧留下的一个影子。
那条被磨花的白线,才是真麻烦
外面聊自动驾驶,动不动就是“认不出行人怎么办”。行人其实好说。难的是路本身没有标准答案。
车道线被重卡压得发灰,施工队临时刷的黄线压着旧的白线,路口中间那块导流区,实线、虚线、斑马线搅成一锅粥。人瞄一眼就绕过去了,靠的是常识,甚至是本能。机器不行。它得先把这些像素归成“线”,再判断哪根才算数,哪根是上个月没擦干净的残迹。
南京这边的匝道挺典型。弯道半径小,视线还被挡着,前车一慢,后面就拖一长串。机器在这种地方每做一次决定,都是在“稳一点”和“让一下”之间挑。挑得保守,后面的人按喇叭;挑得灵活,碰一下就是大事。
早些年大家挺爱提“高精地图”。厘米级,把路上每根线每块牌子都提前录下来,车开到哪儿就照着念。后来发现不对劲,路况变得比更新地图快得多。于是这两年行业里冒出一个转向——重感知、轻地图。说白了,让车更依赖自己当场看到的东西,少依赖那张随时会过期的底图。听着挺提气,做起来是另一个故事:以前有地图兜底,现在兜底的那层纸撤了。
L3、L4这些词,被用歪了
先纠正一个挺普遍的误会。这几个级别不是按“本事大小”排的,是按“谁来负责”分的。
从0级到2级,人盯着,人负责。系统帮你打方向、跟车、刹车,可出了事算你的。所以网上那种往方向盘上夹配重块的玩法,本质上是拿自己当小白鼠,不值当。
到了3级,事情开始拧巴。系统在特定条件下接管,它一旦搞不定,会喊你回来接手。问题是,它喊你的那几秒,你可能正在低头看手机。这几秒算谁的?行业里到现在还吵得厉害,没个定论。
4级就不一样了。划定区域内,系统自己扛责任。你上车看个剧也行,前提是那个区域的边界画得够准、够老实。5级则是没有边界的那种,城市、乡村、雪地、土路全算。这个还早,别急着等。
还有几个常被搞混的点,我列出来说说——
它跑得越多,是不是就越快到无人?不是。里程是必要条件,不是充分条件。长尾那些怪事,分布稀得很。你跑一亿公里,某个县道上那种奇葩场景,可能一次都没撞上。
它是不是特别胆小?是。而且这种胆小是写死在策略里的,硬邦邦。宁可停在那儿不动,也不冒一次险。所以你会看见它在路口磨磨蹭蹭,被旁边车加塞,看起来笨得让人着急。可换个角度想,那份笨,恰恰是它不闯祸的原因。
无图方案就比有图的强吗?这问题本身就问偏了。两条路线处理的是不同的麻烦。有图那条抱怨地图更新太贵太慢;无图那条得自己扛住所有感知上的模糊和误判。谁也没法一句话盖棺。而且实际装车的方案,往往是混着来的。
时间线上,其实只有几步是真的
2009年,谷歌那个项目悄悄启动,一辆改装普锐斯顶着奇怪的架子在加州跑。那会儿流出的视频里,方向盘自己转,看着像科幻片。
往后十几年,故事起起落落。2016年前后,新加坡和美国匹兹堡都出现过面向公众的无人出租车小范围试运营,媒体热闹一阵,热度又落回去。2020年秋天,凤凰城那边开始向公众提供车里不坐安全员的出行服务。这一步挺关键——安全员下车,意味着出了事,真得系统自己认。
2023年之后,端到端和大模型挤进了车里。以前感知、预测、规划是三条流水线,各自管各自的活;现在有人试着把它们揉成一个网络,喂进去图像,直接吐出来方向盘的转角。省事。也难解释。它为什么这么打方向?没人能一句话说清。这在工程上是个麻烦,到了监管那边,更是个麻烦。

那些不太上桌的账
技术推进会被人翻来覆去地讲。剩下那几笔账,讲的人少。
一笔是钱。一辆车顶着激光雷达和一堆传感器,硬件成本压不下来,就谈不上铺开。这几年硬件降价是真的,但离“跟普通家用车一个价”还差着距离。
一笔是路。要让机器看得清,路口得改,标线得重画,信号灯得联网。这笔钱谁来出、按什么节奏出,是城市管理者的活儿,不是工程师能拍板的。
还有一笔是人心。我坐过一次试点区域的无人车。起步那一下很温柔,转弯也稳,全程没出任何状况。可我攥着扶手,手心全是汗。哪怕我知道它出事的概率比人开车低,身体还是不听脑子的话。这种不适感,不是靠多跑几百万公里就能磨掉的。
那天雨夜里,师傅临下车说了句挺有意思的话。他说,我开车靠的是怕。怕了,才开得稳。
机器不怕。它只有阈值。
所以它到底行不行,问题可能不在它算得多快,而在我们愿不愿意接受一个不会怕的司机。
作者|科技
排版|科技
审核|满满