上周四在南京建邺区的产业园门口,我拦了辆网上刷到过很多次的RoboTaxi。上车才反应过来——驾驶座是空的。没有方向盘。没有刹车踏板。风从半开的窗吹进来。手突然不知道往哪放。
之前刷到不少博主在这种车里拍vlog,翘着二郎腿吃外卖、刷视频,我还以为是后期剪出来的噱头。真坐进去才发现,中控屏上就一个亮着的“开始行程”按钮,连个换挡杆都没有,所有的操作提示全在屏幕上,连个多余的实体按键都找不到。
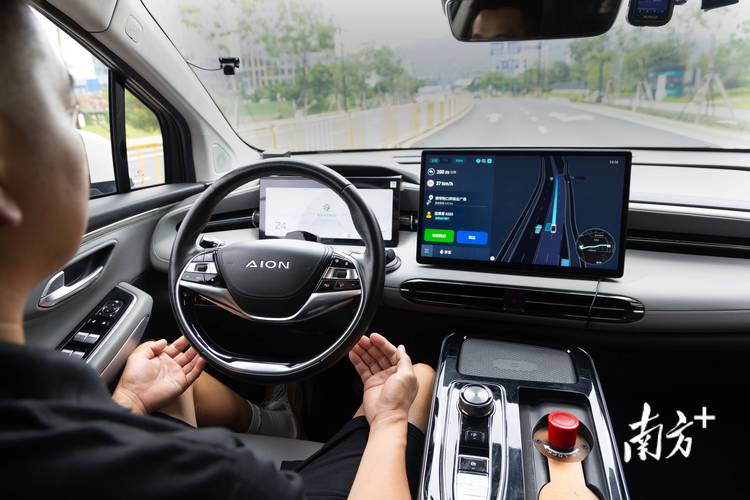
刚开出去五百米,我后背就绷紧了。路边停了一整排共享电动车,有个穿黄马甲的外卖小哥正蹲在车边拆餐盒,离车道边还不到半米。换我自己开车,肯定得把方向盘往左打一大把,踩着油门快速溜过去。结果这台车慢悠悠往左边偏了点方向,留了快两米的安全距离,连速度都没降多少,就稳稳滑过去了。
你刷到的“自动驾驶爽文”,大半都是拍出来的
说实话,之前我对自动驾驶的印象,一半来自发布会的PPT,一半来自短视频里的爽文片段——什么车自己在高速上跑几百公里,什么遇到障碍物自动急刹,拍得跟科幻片似的。真坐过一次才知道,那些视频大半都是挑着空旷无车的路段拍的,真把车扔到早高峰的产业园路上,它的反应跟普通人想象的“高科技”完全不一样。
那天行程刚过三分之一,天突然飘起了毛毛雨。我正盯着屏幕看车变道呢,就见速度表上的数字从32慢慢降到了20,哪怕旁边车道空得能跑飞机,它也没提速。我当时还吐槽,这也太胆小了,跟后台的远程安全员通了个话,对方笑,说这不是胆小,是系统自动触发的雨天逻辑——路面摩擦系数降了,摄像头被雨珠糊了之后识别精度也会打折扣,系统就自动把安全距离拉到平时的两倍,速度压到安全阈值以下,宁肯被后面的私家车按喇叭,也不能冒一点险。
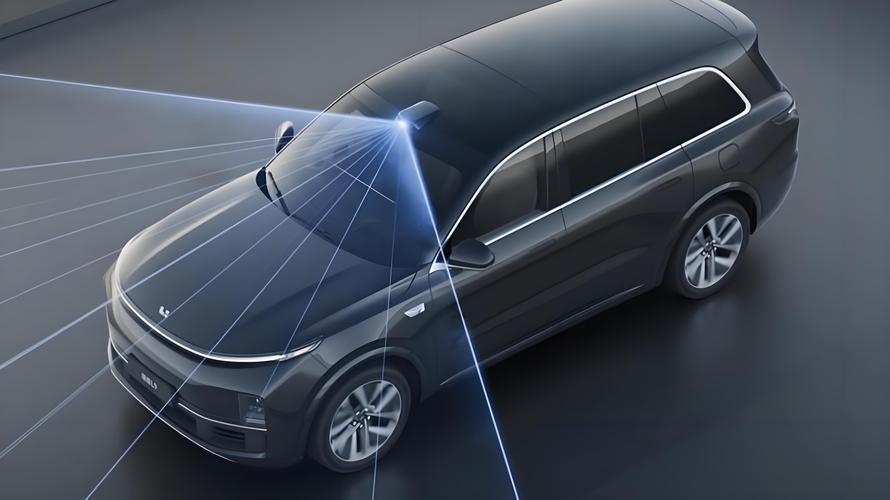
很多人以为自动驾驶靠的是车上一堆摄像头,其实真不是。车顶那圈转来转去的激光雷达,才是整个系统的兜底防线。激光雷达不是用来“找路”的,是用来给所有摄像头识别到的物体做二次校验的。比如摄像头可能会把路边印着人像的广告牌识别成一个站着的行人,这时候激光雷达扫过去,发现这个“人”没有上下的高度差,也没有持续的移动轨迹,马上就会告诉决策系统,这是个假目标,不用管。
那些你觉得“蠢”的反应,全是安全冗余堆出来的
我之前刷到过不少网友吐槽,说自动驾驶的车太“轴”,像个刚拿本的新手。比如遇到黄灯,哪怕只剩一秒,只要系统算出来冲过去会越线,就一定会稳稳停在停止线后面,哪怕后面的车急得按喇叭,它也纹丝不动。还有的车遇到路边有个小孩在追滚到人行道边的球,哪怕球还在人行道上没进车道,系统也会提前减速,因为它知道,小孩很可能跟着球直接窜到马路上。
这些反应在老司机看来,好像有点多余,甚至有点傻,但就是这些看起来“轴”的规则,才让一台没有方向盘、没有本地安全员的车,敢直接开上城市的公开道路。它没有人类那种“抢一下就过去了”的投机心态,也不会因为赶时间就闯红灯、加塞,所有的决策全是算出来的,没有情绪,也不会疲劳。
别等“完全自动驾驶”了,它根本不会以你想的样子到来
聊到最后我问安全员,大家都在说的“完全自动驾驶”,到底什么时候能来?对方没给我画饼,就说别信那些吹得天花乱坠的宣传。现在所有能合法上路的自动驾驶系统,都有明确的运行边界——比如这台车就只能在建邺区的指定路网里跑,一旦开出了划定的范围,系统就会自动靠边停,叫远程安全员把车开回运营区。根本不存在什么“上车就睡觉,车自己开去千里之外”的好事。
不过话说回来,未来的自动驾驶本来就不是为了让你开着私家车跑全国才做的。它最先落地的场景,根本不是家用车——是产业园里的固定路线接驳车,是机场到停车场的摆渡车,是园区里拉货的无人车。这些场景的变量是可控的,没有乱穿马路的行人,没有随意停放的电动车,系统只要把固定路线的所有情况摸透,就能安安全全跑完全程。
那天行程结束,车稳稳停在我要去的写字楼门口。车门自动打开。风还是吹得人有点凉。我下车的时候回头看了一眼,车顶的激光雷达还在慢慢转。
原来我们之前在短视频里看到的那些“已经实现的未来”,其实都只是刚开了个头。
作者|科技
排版|科技
审核|满满