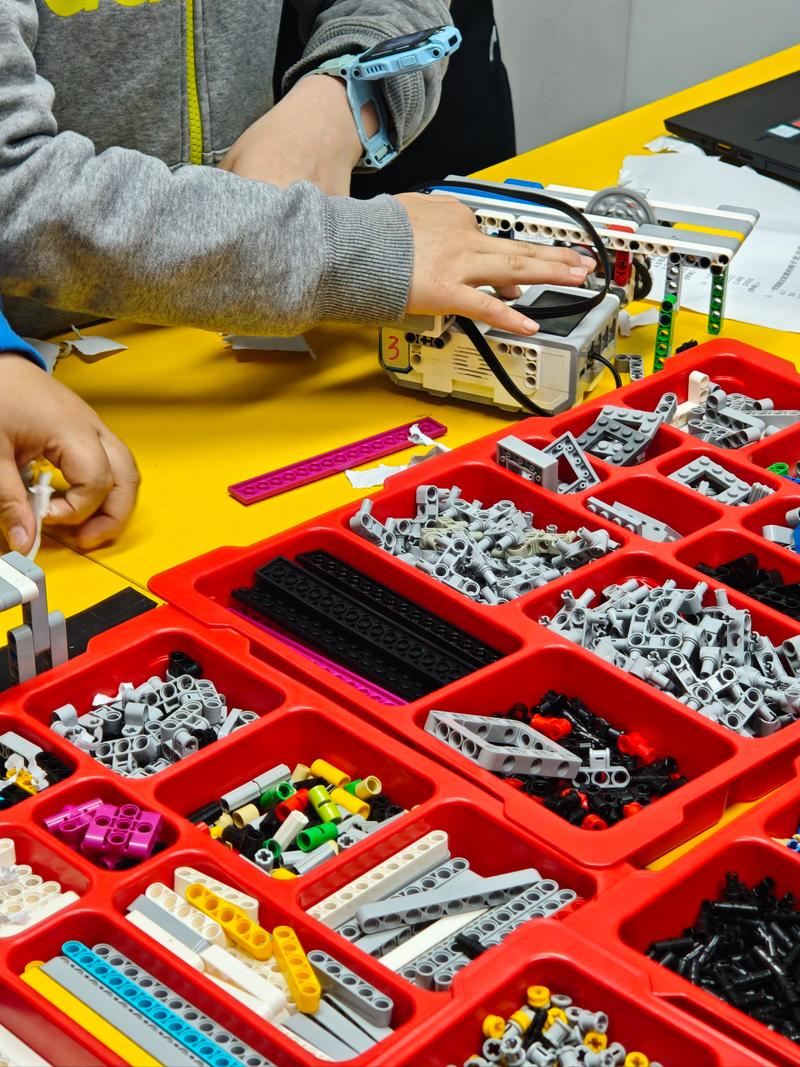
上周三绕着紫金山兜了半圈,找朋友蹭实验室的咖啡。推开门就撞见个半人高的机器人,指尖捏着块2*4的乐高积木,歪歪扭扭往底板上按。按了三次都滑开。
我站在门口愣了半分钟。
不是那种提前写好脚本的表演型机器人——前两次滑开的时候,它停顿了两秒,传感器的小红灯闪了闪,第三次居然把积木往掌心里蹭了蹭,对准卡扣的位置,咔哒一声按下去了。
朋友在旁边笑,说这就是现在圈子里聊疯了的具身智能。
之前我对这个词的印象,全是行业峰会PPT上的抽象概念,配的图都是银灰色的人形机器人站在聚光灯下,像从科幻片里直接抠出来的镜头。真站在实验室里盯着它捏乐高,才突然反应过来,这东西根本不是PPT上的花架子。
别把它当成”带身体的ChatGPT”
很多人对具身智能的理解,停留在”给大模型装个机械身体,让它能动就行”。真的大错特错。
我们现在熟悉的所有AI,本质上都是”离身”的。它在几千块显卡组成的集群里训练,读遍了全网的文字、图片、视频,但是从来没真的站在桌子前面,摸过乐高积木磨砂的表面,没试过把积木按到底板上需要用多大的劲。它能写出一万字的乐高搭建教程,能精准说出每一步的操作顺序,但是永远不知道,当积木的角度偏了两毫米的时候,指尖的硅胶垫要怎么微调力度,才能让卡扣卡稳。
具身智能的核心从来不是”会说什么”,而是”在真实的物理世界里,知道怎么用身体的每一寸反馈调整动作”。
就像你从小练骑自行车,没人能把平衡的诀窍写成文字让你照着背。你得真的跨上车,摔几次,歪几次,才能慢慢找到那个握车把的力度,知道车晃的时候要往哪个方向打方向。这种藏在肌肉记忆里的直觉,是没法靠读多少书、看多少视频练出来的。对吧?
你让现在的大模型给机器人发指令”把桌上的水杯拿过来”,它能把路径规划得明明白白,但是如果水杯的位置比它预判的偏了五厘米,或者桌面因为刚擦过有点滑,它大概率会把水杯直接扫到地上。因为它不知道水杯的重量,不知道桌面的摩擦力,所有的判断都来自训练数据里的抽象数字,不是真的和世界碰过面的经验。
那些没写在论文里的”笨功夫”
我之前总觉得,技术突破都是靠灵光一闪,靠某个天才在实验室里熬几个大夜,写出个颠覆性的算法,整个行业就往前跨了一大步。直到看了朋友他们团队的训练记录,才知道具身智能的进步,全是靠没人愿意写进论文的笨功夫堆出来的。
为了让机器人学会捏生鸡蛋的合适力度,团队前前后后在实验室里耗了两个多月。有时候力度大了,蛋黄顺着硅胶指缝流到电路板上,拆机器擦一下就要花半天;有时候角度偏了,鸡蛋直接滚到地上摔得稀碎,溅得地板上都是蛋壳。我翻训练日志的时候都心疼,那些鸡蛋还是团队成员从老家带来的土鸡蛋,本来想煮了当早饭,全喂给机器人当训练数据了。
这些数据根本不是从网上爬来的。你在全网搜破脑袋,也找不到”捏鸡蛋用多大的力不会破”这种精准到克的记录——每个人的手劲不一样,每个鸡蛋的壳厚度不一样,甚至当天的气温不一样,鸡蛋壳的硬度都会变。这些细碎的、充满意外的真实经验,只能靠机器人在无数次摔碎、滑开、卡壳的过程里,一点点攒出来。
没有任何一个通用大模型,能凭空生成”捏鸡蛋用多大劲不会碎”这种藏在皮肤和肌肉里的直觉。
朋友说,之前他们试过直接把最先进的多模态大模型接到机器人的控制系统上,本来以为能一步到位。结果机器人站在实验台前面,对着一筐积木发呆了十分钟,一动都不动。因为大模型从来没站在过机器人的视角上,它不知道自己的胳膊有多长,不知道指尖能碰到哪个位置,所有的指令都像飘在半空中的想法,落不到具体的动作上。
别着急给它画”统治人类”的大饼
现在刷到太多讲具身智能的内容,写得好像再过两年,家里就能有个全能机器人,帮你做饭、带娃、擦桌子,甚至能反过来帮你做工作决策。真的扯。
就拿我那天见的那个拼乐高的机器人来说,它现在能稳稳把乐高积木按到底板上了,但是你把它放到客厅的短绒地毯上,它走三步就会被地毯的流苏绊个趔趄;你给它递一杯刚冲好的热奶茶,它不知道要避开杯口的热气,会把温度传感器直接凑上去,烫到直接报故障停在原地。
说实话,现在的具身智能,就像刚满一岁的小孩。你别指望它帮你写工作报告,但是它会在摸过三次发烫的杯壁之后,记住那个温度的刺痛感,下次再碰到就会本能地把手缩回来。这种最原始的、靠真实反馈攒出来的学习能力,才是它最珍贵的地方。
当时我靠在实验台边上问朋友,这东西离真的走进普通人家里,到底还要多久?
他盯着那个正在歪歪扭扭拼乐高的机器人,想了半天,说可能还要十年?也可能五年就突然成了。谁知道呢。就像十年前你跟人说,现在出门买东西不用带钱包,刷个脸就能付钱,人家也觉得你在说科幻片。
临走的时候我又回头看了一眼。机器人已经拼完了小半块底板,中间有三块积木是歪的,像个小孩刚做出来的手工,歪歪扭扭的,但是特别认真。风从实验室的窗户吹进来,把桌上摊着的训练日志吹得翻了两页,纸页上画满了歪歪扭扭的动作曲线。
作者|科技
排版|科技
审核|白杨